 DE
 IT Italiano
 EN English
 ES Español
 FR Français
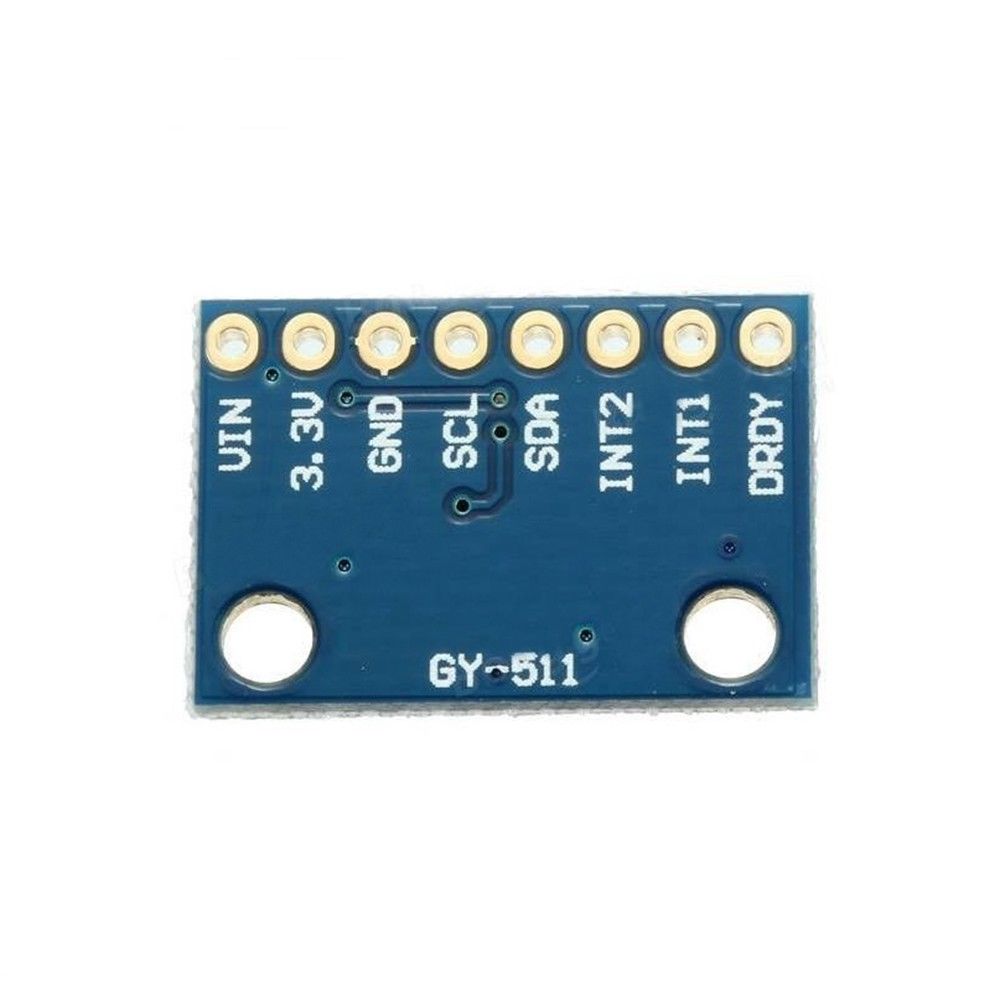
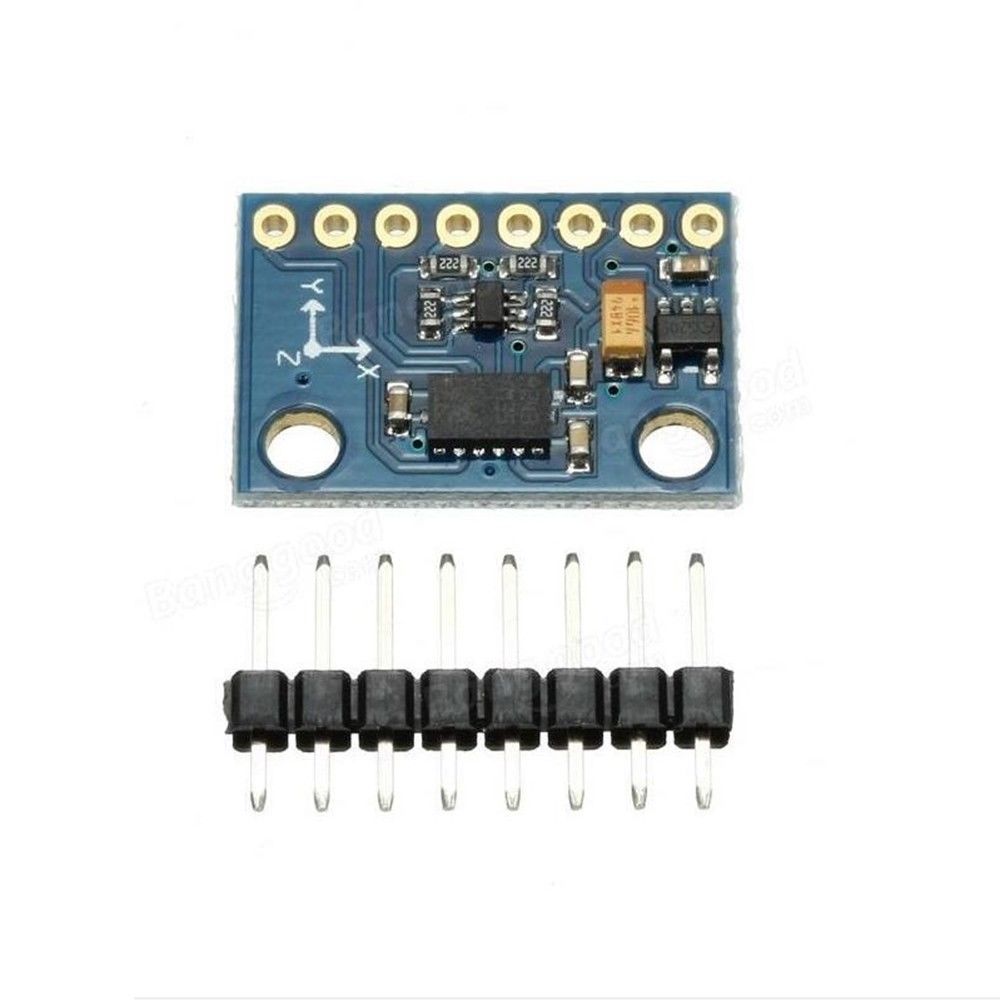
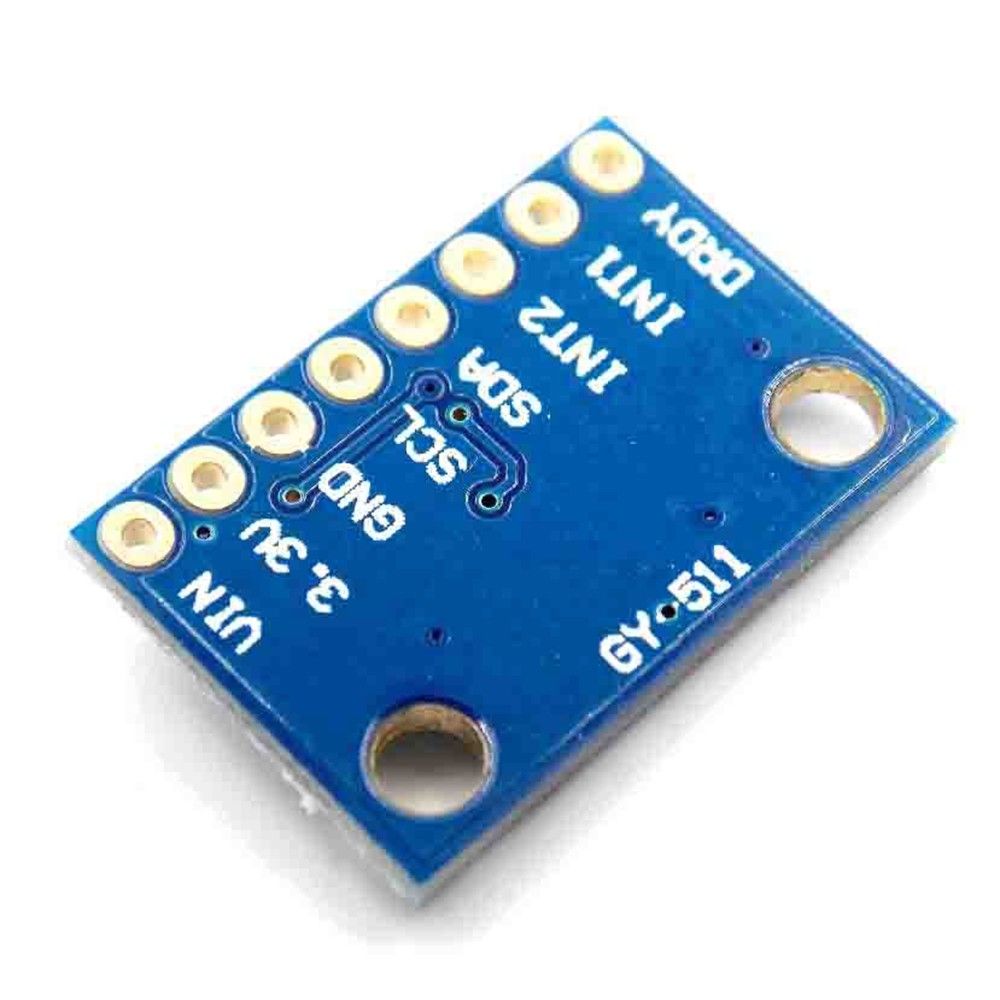
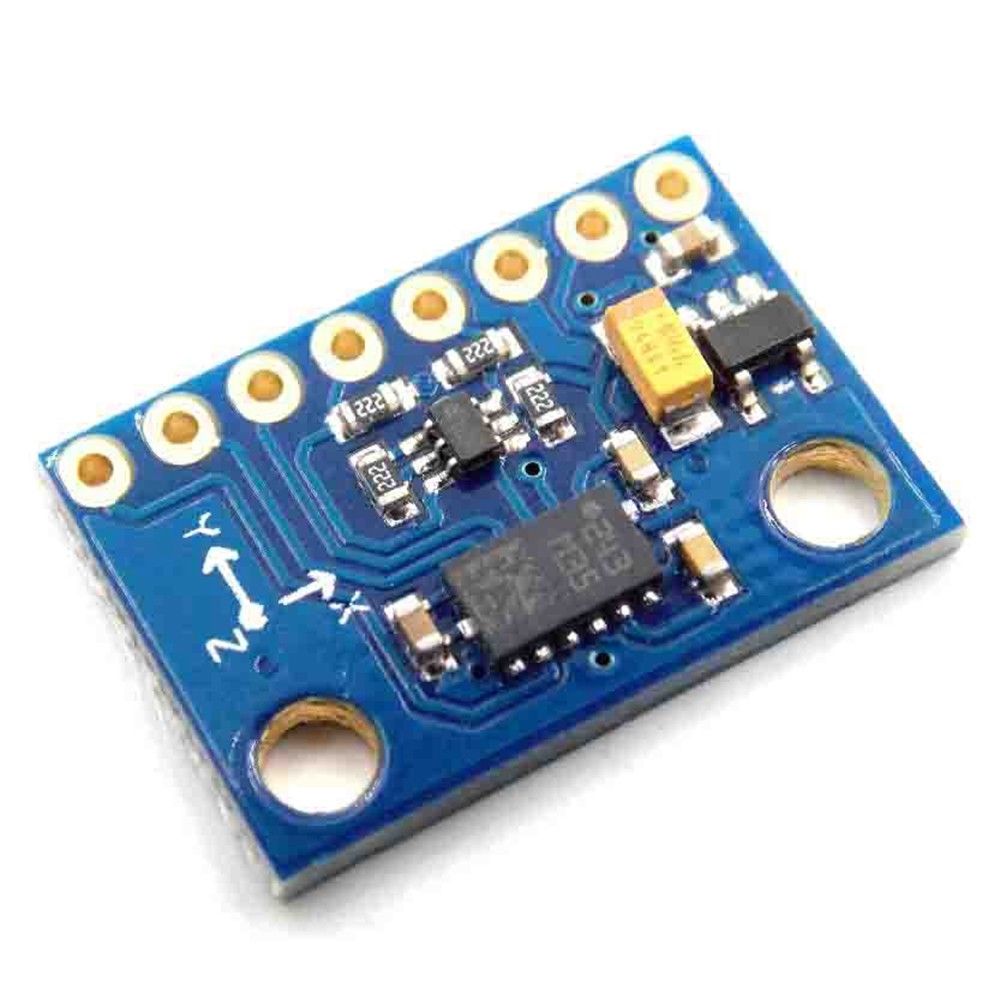
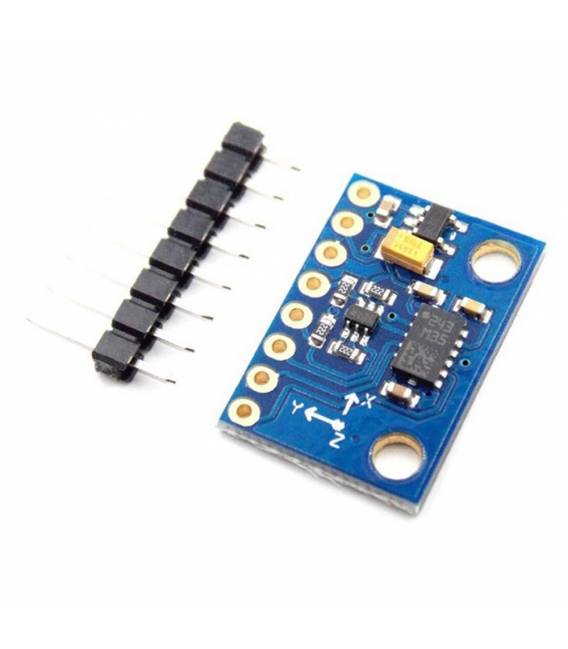
Beschreibung
Was ist das
Das GY-511 ist ein multifunktionaler Sensor, der einen Beschleunigungsmesser, einen Gyroskop und einen magnetometrischen Kompass auf drei Achsen integriert. Es ist für die Verwendung mit Plattformen wie Arduino konzipiert.
Eigenschaften
- 3 Achsen Messung: Beschleunigung, Drehung und Magnetfeld
- Bus: I2C
- Kompatibilität: Arduino
Wofür es dient
Das GY-511 ist ideal für Projekte, die die Messung von Bewegung und Ausrichtung erfordern. Beispiele für Anwendungen umfassen: autonome Roboter, Fahrzeugmodellsteuerung, interaktive Spiele, Stabilisierungssysteme.
Tutorial: Wie man das GY-511 verwendet
Das GY-511 ist ein multifunktionaler Sensor, der die Beschleunigung, Drehung und das Magnetfeld misst. Nützlich für Projekte zur Bewegung und Ausrichtung.
Was du brauchst
- GY-511
- Arduino
- 5V-Kabel
- 10kΩ-Widerstand
Schritte
- 1. Montieren Sie das GY-511 auf einer Protoboard oder einem PCB.
- 2. Verbinden Sie VCC mit dem 5V-Pin von Arduino.
- 3. Verbinden Sie GND mit dem GND-Pin von Arduino.
- 4. Verbinden Sie SDA mit dem SDA-Pin von Arduino.
- 5. Verbinde SCL mit dem SCL-Pin des Arduino.
- 6. Verbinde X, Y, Z mit den Pins A0, A1, A2 des Arduino.
- 7. Verbinde INT mit dem Pin 2 des Arduino (optional).
- 8. Verbinde den 10kΩ-Widerstand zwischen VCC und SDA.
Beispielcode
```cpp
#include <Wire.h>
#include <LSM303DLHC.h>

LSM303DLHC lsm;

void setup() {
  Serial.begin(9600);
  Wire.begin();
  lsm.begin();
}

void loop() {
  lsm.getAccel(&ax, &ay, &az);
  lsm.getMag(&mx, &my, &mz);
  Serial.print("A: "); Serial.print(ax); Serial.print(", "); Serial.print(ay); Serial.print(", "); Serial.println(az);
  delay(100);
}
```
Mini-Projekt
Erstelle einen autonomen Roboter, der sich im magnetischen Nord bewegt.
Häufige Fehler
- Verbinde die Pins SDA und SCL nicht korrekt.
- Verwende keine Pull-up-Widerstand zwischen VCC und SDA.
- Vergiss, den Beschleunigungssensor und den Magnetometer zu initialisieren.
- Verwende keine korrekte Bibliothek für die I2C-Schnittstelle.
Empfohlenes Zubehör
- Arduino Nano
- Protobrett
- 10kΩ-Widerstand
- 5V-Leitung
Häufige Fragen
Wie kann ich die korrekte Funktionsfähigkeit des GY-511 überprüfen?
Führe den Code aus und überprüfe, ob die Werte mit der Ausrichtung und dem Bewegung konsistent sind.
Welche minimalen Stromversorgungsanforderungen gibt es?
Mindestens 3,3V für eine korrekte Funktionsfähigkeit.
Kann ich den GY-511 mit einem Mikrocontroller verwenden, der nicht Arduino ist?
Ja, aber überprüfe die Kompatibilität der Schnittstellen und Spezifikationen.
Rezensionen
Es gibt noch keine Rezensionen.