
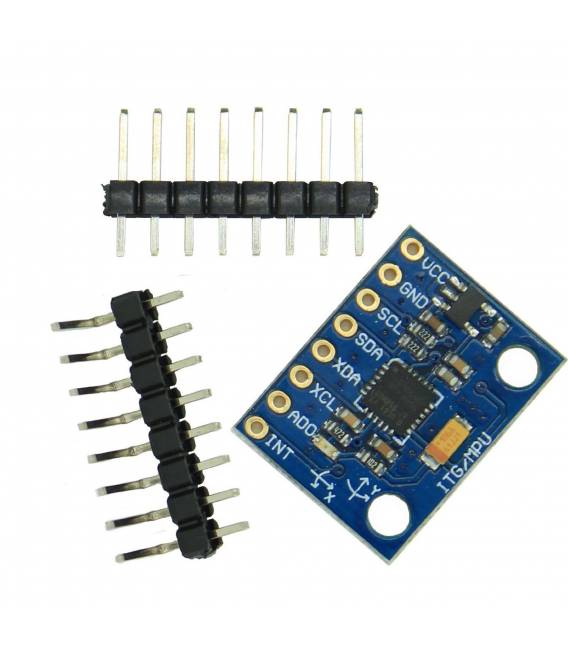

MPU-6050 Modulo the triaxial Digitale Giroscopio 6DOF Modulo
Il prezzo originale era: 6,51 €.4,71 €Il prezzo attuale è: 4,71 €. Escluso IVA
MPU-6050 Modulo the triaxial Digitale Giroscopio 6DOF Modulo
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo MPU-6050 è un sensore 6DOF (6 gradi di libertà) che combina un giroscopio triassiale e un accelerometro triassiale. Questo sensore fornisce dati su rotazione e accelerazione, consentendo di misurare l’orientamento e il movimento di un oggetto.
Caratteristiche
- Sensore 6DOF (3 giroscopi + 3 accelerometri)
- Formato modulo per facile integrazione
- Comunicazione I2C
A cosa serve
Il modulo MPU-6050 è ideale per progetti che richiedono la misurazione del movimento e dell’orientamento, come droni, robot, veicoli teleguidati e giochi interattivi. La sua compatibilità con microcontrollori come Arduino e ESP lo rende una scelta popolare per i progetti fai-da-te.
Tutorial: Come usare MPU-6050
Il MPU-6050 è un sensore 6DOF (3 giroscopi + 3 accelerometri) ideale per progetti di movimento e orientamento. Utile per principianti e intermedi.
Cosa serve
- Arduino UNO o compatibile
- Cavo DuPont
- Resistenza da 10kΩ
- Software Arduino IDE
Passi
- 1. Installazione/collegamento: Collega il VCC e GND del MPU-6050 al 5V e GND dell’Arduino.
- 2. Collega i pin SDA e SCL del MPU-6050 ai pin correspondenti dell’Arduino.
- 3. Collega un pin di GND del resistenza a GND dell’Arduino.
- 4. Collega l’altra estremità del resistenza a SDA del MPU-6050.
- 5. Verifica sul datasheet la frequenza di rilevamento.
- 6. Carica il codice di esempio MPU6050 arduino.
- 7. Controlla la connettività con Serial Monitor.
- 8. Prova a muovere il modulo e osserva i dati cambiare.
Codice di esempio
int sensorAddress = 0x68; // Default I2C address
#include <Wire.h>
#include <MPU6050.h>

MPU6050 mpu(sensorAddress);

void setup() {
  Serial.begin(9600);
  mpu.initialize();
}

void loop() {
  Serial.print("Gyro: ");
  Serial.print(mpu.getGyroX());
  Serial.print(" ");
  Serial.print(mpu.getGyroY());
  Serial.print(" ");
  Serial.println(mpu.getGyroZ());
  delay(1000);
}
Mini-progetto
Crea un progetto di stabilizzazione di un drone o di un’automobile virtuale.
Errori comuni
- Collegamento errato dei pin.
- Dimenticare di inizializzare il sensore.
- Errore di connessione del pull-up resistenza.
- Frequenza di rilevamento non corretta.
Accessori consigliati
- Triacchio LED
- Display LCD
- Batteria LiPo
- Collegamenti DuPont
Domande frequenti
Quali sono i requisiti minimi per l’Arduino?
Arduino UNO o compatibile con I2C.
Posso utilizzare un’altra frequenza di rilevamento?
Verifica sul datasheet.
Il sensore funziona con batterie?
Sì, ma controlla la corrente di alimentazione.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
2 Pezzi Connettore IDC per cavo piatto 10 Poli Passo 2.0MM Socket Femmina FC-10P
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Convertitore Adattatore da USB a RS485 Supporta Win7 XP Vista Linux Mac OS
Il prezzo originale era: 5,41 €.2,95 €Il prezzo attuale è: 2,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
2 Pezzi Connettore DC3-10P Passo 2.00MM 10 Poli Header socket per cavo piatto IDC JTAG
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
20 pezzi 6P IC Socket
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello