 DE
 IT Italiano
 EN English
 ES Español
 FR Français
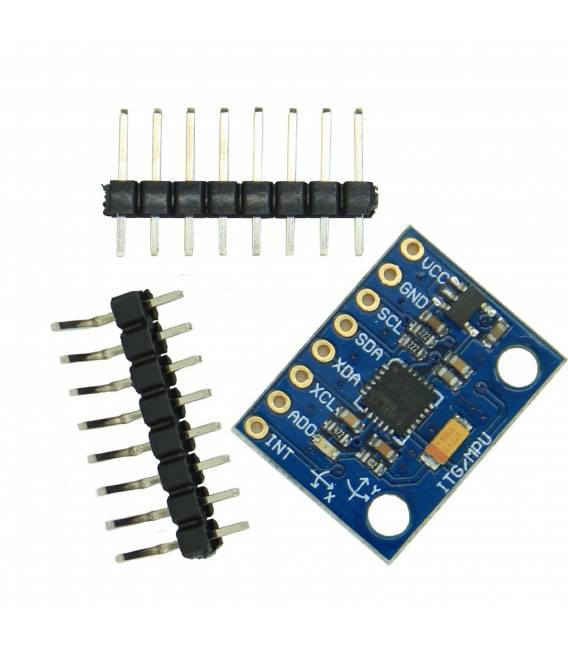
Beschreibung
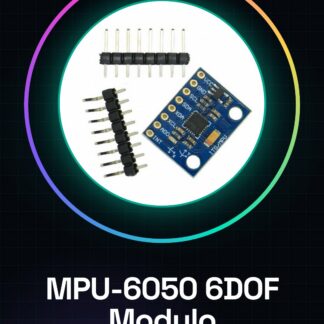
Was ist das? Der MPU-6050 ist ein 6 Freiheitsgrade (6DOF) Sensor, der ein triaxiales Giroskop und ein triaxiales Beschleunigungsmesser kombiniert. Dieser Sensor liefert Daten zur Drehung und Beschleunigung und ermöglicht es, den Orientierung und die Bewegung eines Objekts zu messen.
Eigenschaften:
– 6DOF Sensor (3 Giroskope + 3 Beschleunigungsmesser)
– Modulformat für einfache Integration
– Kommunikation über I2C
Wozu dient es?
Der MPU-6050 ist ideal für Projekte, die die Messung der Bewegung und Orientierung erfordern, wie Drohnen, Roboter, ferngesteuerte Fahrzeuge und interaktive Spiele. Seine Kompatibilität mit Mikrocontrollern wie Arduino und ESP macht es zu einer beliebten Wahl für DIY-Projekte.
Tutorials: Wie man den MPU-6050 verwendet
Der MPU-6050 ist ein 6DOF Sensor (3 Giroskope + 3 Beschleunigungsmesser), ideal für Projekte zur Bewegung und Orientierung. Gut geeignet für Anfänger und Fortgeschrittene.
Was benötigt man?
– Arduino UNO oder kompatibel
– Dupont-Kabel
– 10kΩ Widerstand
– Software: Arduino IDE
Schritte:
1. Installation/Verbinden: Verbinden Sie das VCC und GND des MPU-6050 mit 5V und GND des Arduino.
2. Verbinden Sie die Pins SDA und SCL des MPU-6050 mit den entsprechenden Pins des Arduino.
3. Verbinden Sie einen Pin des Widerstands mit GND des Arduino.
4. Verbinden Sie das andere Ende des Widerstands mit SDA des MPU-6050.
5. Überprüfen Sie die Messfrequenz im Datenblatt.
6. Laden Sie das Beispiel-Skript MPU6050 Arduino hoch.
7. Überprüfen Sie die Verbindung mit dem Serial Monitor.
8. Bewegen Sie das Modul und beobachten Sie, wie die Daten sich ändern.
Beispielcode:
int sensorAddress = 0x68; // Standard I2C Adresse
#include
#include
MPU6050 mpu(sensorAddress);
void setup() {
Serial.begin(9600);
mpu.initialize();
}
void loop() {
Serial.print(„Gyro: „);
Serial.print(mpu.getGyroX());
Serial.print(“ „);
Serial.print(mpu.getGyroY());
Serial.print(“ „);
Serial.println(mpu.getGyroZ());
delay(1000);
}
Mini-Projekt: Erstellen Sie ein Stabilisierungsprojekt für einen Drohnen oder einen virtuellen Wagen.
Häufige Fehler:
– Falsche Pinverbindungen.
– Vergessen Sie, den Sensor zu initialisieren.
– Fehler bei der Verbindung des Pull-up-Widerstands.
– Ungültige Messfrequenz.
Empfohlene Zubehör:
– Triaxial LED Anzeige
– LCD Display
– LiPo-Batterie
– Dupont-Kabel
Häufige Fragen:
– Welche Mindestanforderungen hat das Arduino?
– Arduino UNO oder kompatibel mit I2C.
– Kann ich eine andere Messfrequenz verwenden?
– Überprüfen Sie das Datenblatt.
– Funktioniert der Sensor mit Batterien?
– Ja, aber überprüfen Sie die Stromversorgung.
Rezensionen
Es gibt noch keine Rezensionen.