 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Descrizione Tecnica
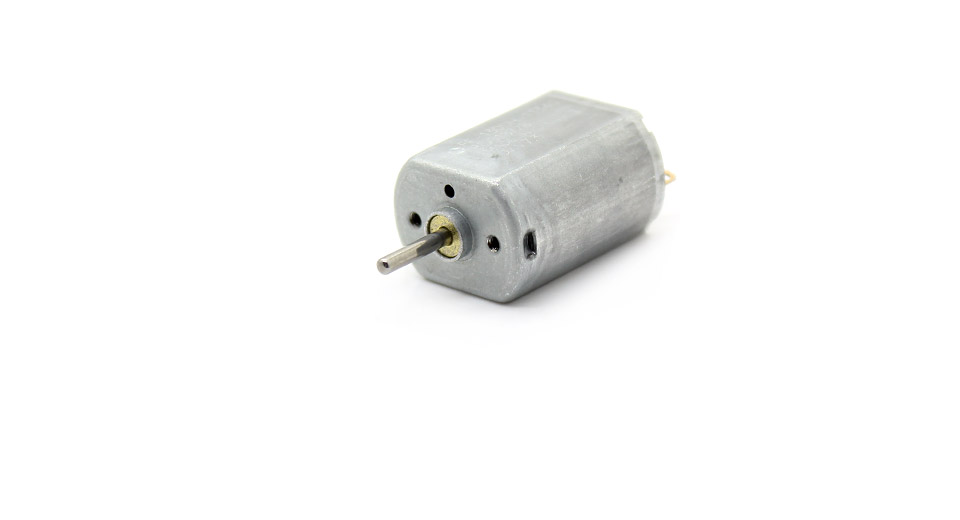
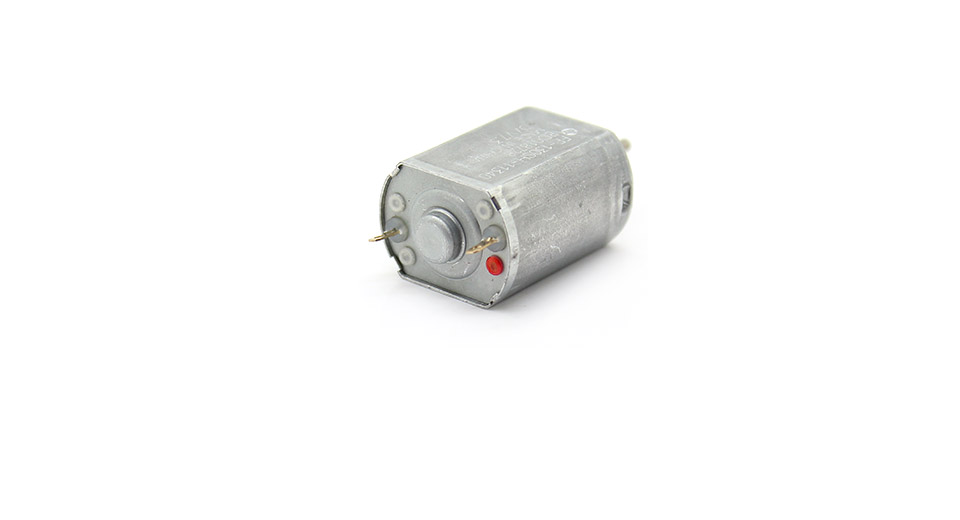
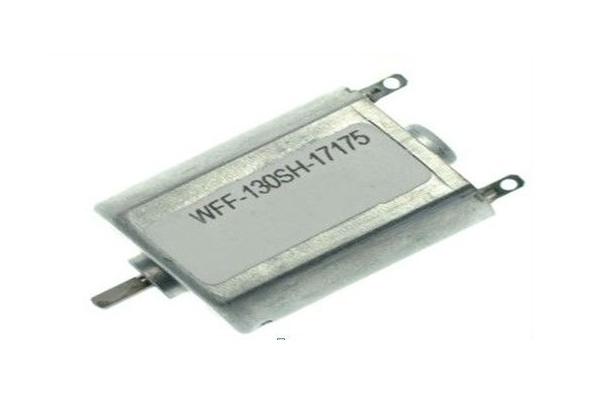
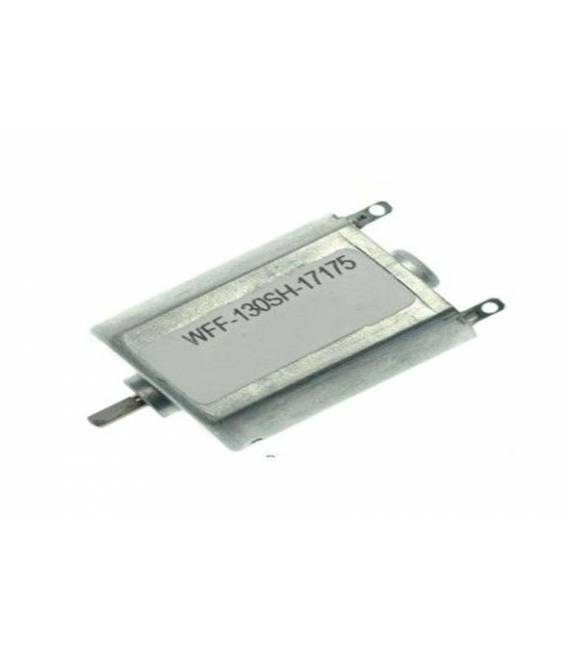
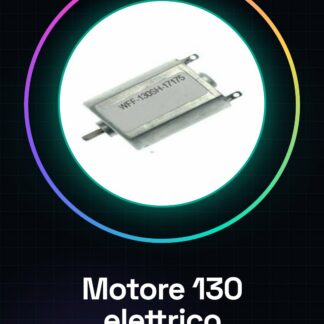
Il Motore 130 elettrico a magnete permanente è un componente elettronico progettato per applicazioni che richiedono una notevole coppia di torsione e potenza. Questo motore è particolarmente adatto per progetti di aeromodellismo e robotica, dove la forza di torsione è un fattore critico. La sua piccola dimensione e la sua alta potenza lo rendono versatile per vari tipi di applicazioni.
Il motore funziona con una gamma di tensione variabile da 1,5V a 9V, offrendo flessibilità nell’alimentazione. La sua lunghezza dell’albero di 5mm e il diametro di 2mm lo rendono adatto per applicazioni che richiedono un’accurata posizionamento e controllo.
Per utilizzare il motore, è necessario collegarlo a un microcontrollore compatibile, come Arduino, e fornire la corretta alimentazione elettrica. È consigliabile utilizzare una resistenza per limitare la corrente e proteggere il circuito.
Specifiche Chiave
| Parametro | Valore |
| Modello | Motore 130 elettrico a magnete permanente |
| Gamma di tensione | 1,5V – 9V |
| Lunghezza albero | 5mm |
| Diametro albero | 2mm |
| Peso | 22.5g |
| Dimensione | 2,7 * 2 * 1,5 cm |
| Coppia di torsione | N/D (vedi scheda tecnica del produttore) |
| Velocità | N/D (vedi scheda tecnica del produttore) |
| Corrente di funzionamento | N/D (vedi scheda tecnica del produttore) |
Installazione e Utilizzo
- Controllare la polarità del motore.
- Collegare il motore al microcontrollore utilizzando un connettore a 1 o 2 pin.
- Collegare una resistenza tra il pin VCC e GND del motore per limitare la corrente.
- Collegare il cavo di alimentazione all’Arduino o al microcontrollore.
- Caricare il codice sorgente basato su un motore DC.
Compatibilità e Requisiti
- Il motore è compatibile con Arduino e altri microcontrollori compatibili.
- Serve un microcontrollore per gestire il motore e fornire l’alimentazione.
- È necessario un connettore appropriato per collegare il motore al microcontrollore.
Limiti e Note Importanti
- Il motore non è progettato per funzionare con tensioni superiori a 9V.
- La coppia di torsione e la velocità specifiche non sono fornite, consultare la scheda tecnica del produttore.
- Non è consigliato utilizzare il motore senza una resistenza per limitare la corrente.
Troubleshooting
Il motore non si accende.
Causa probabile: La polarità del motore potrebbe essere errata.
Soluzione: Verificare la polarità del motore e invertirla se necessario.
Il motore brucia o si surriscalda.
Causa probabile: La tensione di alimentazione potrebbe essere troppo alta.
Soluzione: Verificare la tensione di alimentazione e ridurla se necessario.
Il motore non raggiunge la velocità desiderata.
Causa probabile: La tensione di alimentazione potrebbe essere troppo bassa.
Soluzione: Verificare la tensione di alimentazione e aumentarla se necessario.
Il motore produce un rumore elettronico.
Causa probabile: Potrebbe esserci un cortocircuito o un problema di connessione.
Soluzione: Verificare tutte le connessioni elettroniche e risolvere eventuali problemi.
Casi d’uso
Robot di laboratorio
Obiettivo: Creare un robot di laboratorio che si muove avanti e indietro.
Cosa serve: Motore 130 elettrico a magnete permanente, Arduino, resistenza, cavo di alimentazione.
Passi: 1) Collegare il motore a un Arduino. 2) Caricare il codice sorgente basato su un motore DC. 3) Testare il motore per verificare la sua funzionalità. 4) Aggiungere un sistema di controllo per il movimento avanti e indietro.
Risultato atteso: Il robot si muove avanti e indietro come previsto.
Modello aereo RC
Obiettivo: Aggiungere movimento a un modello aereo RC.
Cosa serve: Motore 130 elettrico a magnete permanente, Arduino, resistenza, cavo di alimentazione.
Passi: 1) Collegare il motore a un Arduino. 2) Caricare il codice sorgente basato su un motore DC. 3) Testare il motore per verificare la sua funzionalità. 4) Aggiungere un sistema di controllo per il movimento del modello.
Risultato atteso: Il modello aereo RC si muove come previsto.
Robot domestico
Obiettivo: Creare un robot domestico che si muove in giro per la casa.
Cosa serve: Motore 130 elettrico a magnete permanente, Arduino, resistenza, cavo di alimentazione.
Passi: 1) Collegare il motore a un Arduino. 2) Caricare il codice sorgente basato su un motore DC. 3) Testare il motore per verificare la sua funzionalità. 4) Aggiungere un sistema di controllo per il movimento del robot.
Risultato atteso: Il robot domestico si muove in giro per la casa come previsto.
Macchinetta giocattolo
Obiettivo: Creare una macchinetta giocattolo che si muove.
Cosa serve: Motore 130 elettrico a magnete permanente, Arduino, resistenza, cavo di alimentazione.
Passi: 1) Collegare il motore a un Arduino. 2) Caricare il codice sorgente basato su un motore DC. 3) Testare il motore per verificare la sua funzionalità. 4) Aggiungere un sistema di controllo per il movimento della macchinetta.
Risultato atteso: La macchinetta giocattolo si muove come previsto.
Robot di ricerca
Obiettivo: Creare un robot di ricerca che si muove in giro per un ambiente.
Cosa serve: Motore 130 elettrico a magnete permanente, Arduino, resistenza, cavo di alimentazione.
Passi: 1) Collegare il motore a un Arduino. 2) Caricare il codice sorgente basato su un motore DC. 3) Testare il motore per verificare la sua funzionalità. 4) Aggiungere un sistema di controllo per il movimento del robot.
Risultato atteso: Il robot di ricerca si muove in giro per l’ambiente come previsto.
Robot di pulizia
Obiettivo: Creare un robot di pulizia che si muove in giro per la casa.
Cosa serve: Motore 130 elettrico a magnete permanente, Arduino, resistenza, cavo di alimentazione.
Passi: 1) Collegare il motore a un Arduino. 2) Caricare il codice sorgente basato su un motore DC. 3) Testare il motore per verificare la sua funzionalità. 4) Aggiungere un sistema di controllo per il movimento del robot.
Risultato atteso: Il robot di pulizia si muove in giro per la casa come previsto.
Robot di esplorazione
Obiettivo: Creare un robot di esplorazione che si muove in giro per un ambiente.
Cosa serve: Motore 130 elettrico a magnete permanente, Arduino, resistenza, cavo di alimentazione.
Passi: 1) Collegare il motore a un Arduino. 2) Caricare il codice sorgente basato su un motore DC. 3) Testare il motore per verificare la sua funzionalità. 4) Aggiungere un sistema di controllo per il movimento del robot.
Risultato atteso: Il robot di esplorazione si muove in giro per l’ambiente come previsto.
Robot di trasporto
Obiettivo: Creare un robot di trasporto che si muove in giro per la casa.
Cosa serve: Motore 130 elettrico a magnete permanente, Arduino, resistenza, cavo di alimentazione.
Passi: 1) Collegare il motore a un Arduino. 2) Caricare il codice sorgente basato su un motore DC. 3) Testare il motore per verificare la sua funzionalità. 4) Aggiungere un sistema di controllo per il movimento del robot.
Risultato atteso: Il robot di trasporto si muove in giro per la casa come previsto.
Nella confezione
- 1 pezzo di Motore 130 elettrico a magnete permanente
Completa il progetto
- Servo motore MG995 55G coppia 13KG ingranaggi in metallo Arduino: Il servo motore MG995 55G coppia 13KG ingranaggi in metallo Arduino è un componente utile per progetti che richiedono movimento orientato.
FAQ tecniche
Come verifico la polarità del motore?
Verificare la polarità del motore è importante per garantire che il motore funzioni correttamente. Si può verificare la polarità utilizzando un multimetro o un altro dispositivo di test.
Perché il motore brucia?
Il motore potrebbe bruciare se la tensione di alimentazione è troppo alta o se non c’è una resistenza per limitare la corrente.
Qual è la velocità massima del motore?
La velocità massima del motore non è specificata nei dati forniti. Si consiglia di consultare la scheda tecnica del produttore per ottenere questa informazione.
Qual è la coppia di torsione del motore?
La coppia di torsione del motore non è specificata nei dati forniti. Si consiglia di consultare la scheda tecnica del produttore per ottenere questa informazione.
Tutorial: Come usare il Motore 130 elettrico a magnete permanente
Questo motore a magnete permanente è ideale per progetti che richiedono una grande forza di torsione, come robot o macchinette per giocare. Serve per chi vuole aggiungere movimento potente a un progetto.
Cosa serve
- Motore 130 elettrico a magnete permanente
- Arduino o microcontrollore compatibile
- Resistenza da 220Ω
- Cavo di alimentazione
Passi
- 1. Controlla la polarità del motore.
- 2. Collega il motore al microcontrollore utilizzando un connettore a 4 pin.
- 3. Collega la resistenza tra il pin VCC e GND del motore.
- 4. Collega il cavo di alimentazione all’Arduino o al microcontrollore.
- 5. Carica il codice sorgente basato su un motore DC.
- 6. Controlla che il motore funzioni correttamente.
- 7. Testa la potenza del motore con vari valori di potenza.
- 8. Verifica sul datasheet per ulteriori dettagli.
Codice di esempio
```void loop() { motor1.write(100); delay(1000); motor1.write(0); delay(1000);}```Mini-progetto
Costruisci un semplice robot che si muove avanti e indietro.
Errori comuni
- Non controllare la polarità del motore.
- Collegare il motore senza resistenza.
- Alimentare il motore con tensioni superiori a quelle specificate.
- Non verificare sul datasheet le specifiche del motore.
Accessori consigliati
- Arduino Nano
- Motor Shield
- Sensori di posizione
- Batteria LiPo
Domande frequenti
Il motore funziona con batterie AA?
Verifica sul datasheet per la tensione di alimentazione corretta.
Posso utilizzare un Arduino Uno?
Sì, ma potrebbe essere necessario un motor shield.
Quanto tempo dura la carica del motore?
Verifica sul datasheet per la durata della carica.
Recensioni
Ancora non ci sono recensioni.