 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
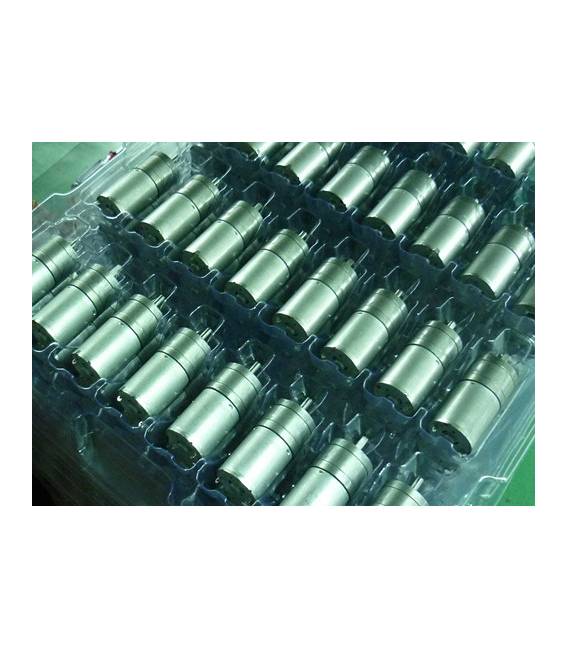
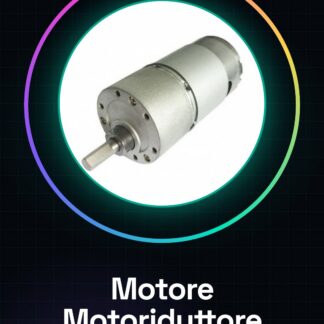
Le moteur DC 25MM 370 réduit est un composant électronique conçu pour des applications de robotique, mécatronique et impression 3D. Avec une réduction qui le rend plus puissant par rapport au modèle standard, ce moteur offre des performances fiables dans des espaces limités.
Caractéristiques
Diamètre : 25mm
Type de moteur : DC 370 réduit
Idéalement adapté à Arduino et ESP
À quoi sert-il ?
Ce moteur est idéal pour des projets nécessitant une bonne combinaison de puissance et de dimensions contenues, comme la création de bases mobiles pour petits robots ou l’implémentation dans des systèmes d’impression 3D. Sa compatibilité avec Arduino et ESP le rend simple à intégrer dans divers projets.
Tutoriel : Comment utiliser le moteur DC 25MM 370 réduit
Le moteur DC 25MM 370 réduit est idéal pour des projets de robotique et mécatronique nécessitant une bonne combinaison de puissance et de dimensions contenues. Ce tutoriel vous guidera à travers l’installation et le fonctionnement du moteur.
Matériel nécessaire
– Arduino ou compatible
– Alimentateur 5V-12V
– Câbles jumper
Étapes
1. Connectez les broches positif et négatif du moteur à l’alimentateur.
2. Connectez l’interface de contrôle du moteur à un Arduino en utilisant des câbles jumper.
3. Vérifiez la polarité correcte pour éviter des dommages au moteur.
4. Écrivez un sketch simple en Arduino pour contrôler le mouvement du moteur.
5. Testez le fonctionnement du moteur avec l’Arduino en chargeant le sketch.
6. Régulez la vitesse et la direction du moteur en modifiant les valeurs du sketch.
Exemple de code
void setup() {
pinMode(9, OUTPUT);
}
void loop() {
digitalWrite(9, HIGH); // Allume le moteur
delay(1000); // Attends un seconde
digitalWrite(9, LOW); // Éteint le moteur
}
Mini-projet
Créez une base mobile pour un petit robot en utilisant ce moteur et deux roues. Testez sa mobilité sur différents terrains.
Erreurs courantes
– Connecter les fils de manière incorrecte
– Alimenter le moteur avec une tension supérieure à la tolérance
– Ne pas vérifier la polarité avant de le connecter
Accessoires recommandés
– Module L298N pour le contrôle du moteur
– Roues compatibles 37mm
– Batterie portable pour l’alimentation mobile
– Kit base robotique pour des projets avancés
Questions fréquentes
– Comment régler la vitesse du moteur ? Modifiez la valeur du duty cycle dans le cycle PWM d’Arduino.
– Quelles sont les dimensions du moteur ? Vérifiez le datasheet.
– Peut-il être utilisé pour des projets à faible consommation d’énergie ? Non idéal, envisagez un moteur plus efficace en cas de limitations d’énergie.
Avis
Il n’y a pas encore d’avis.