 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
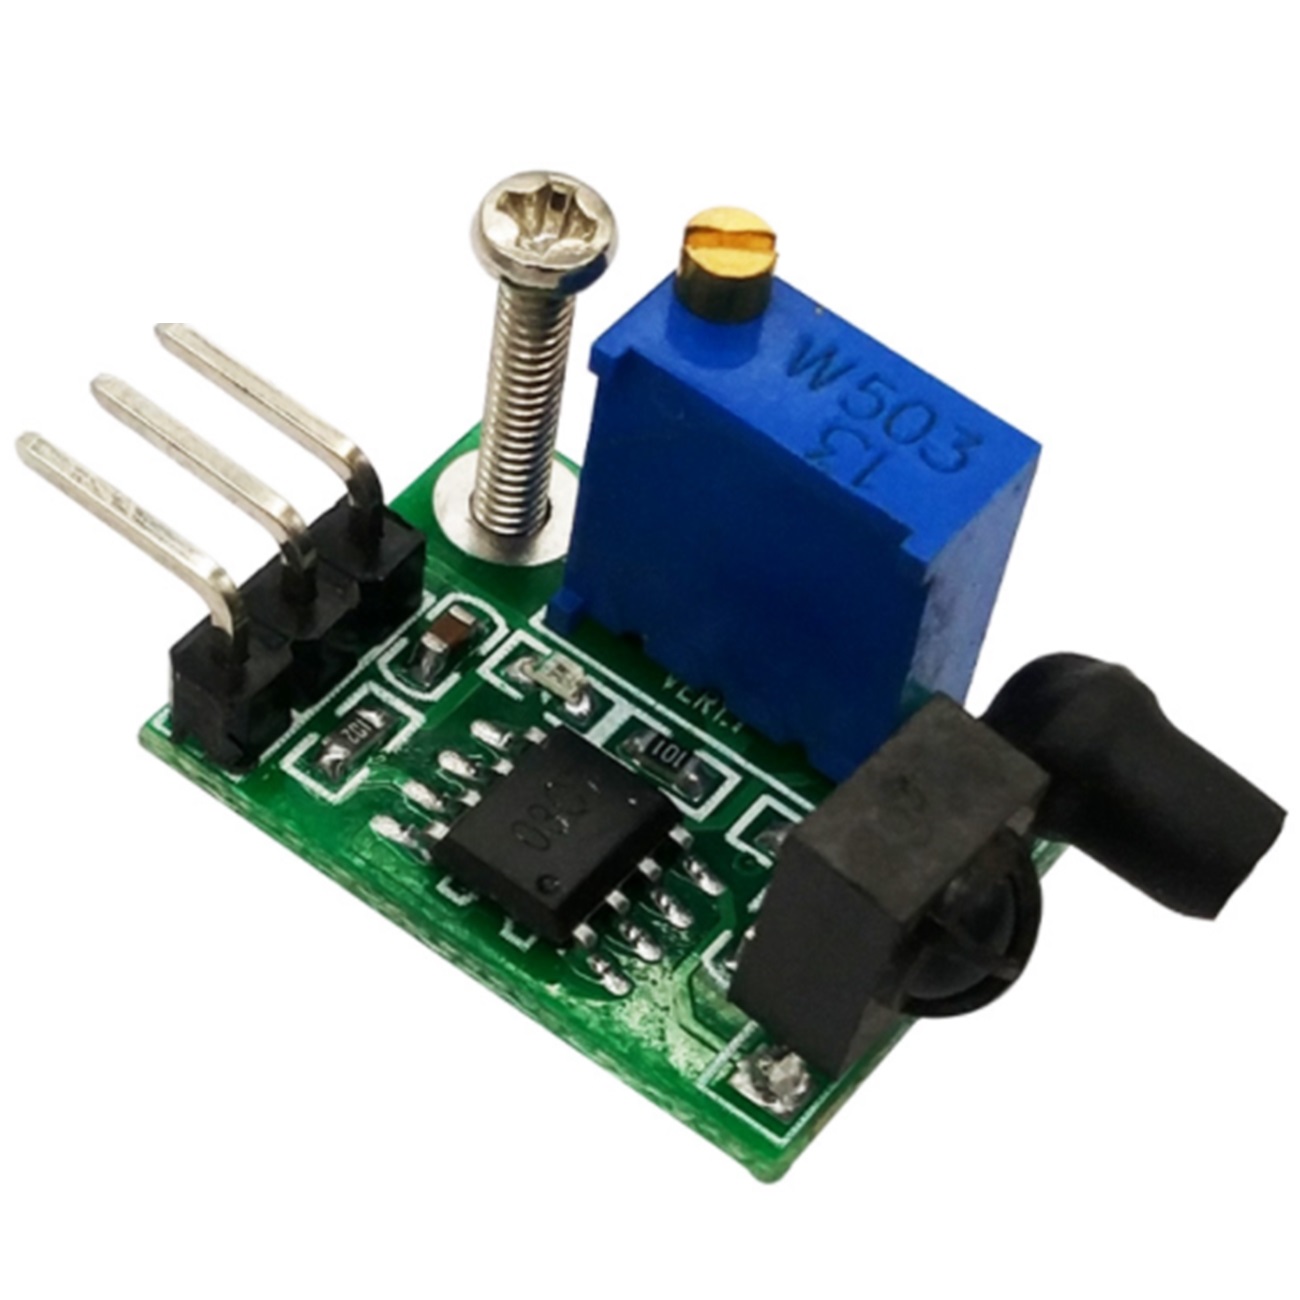
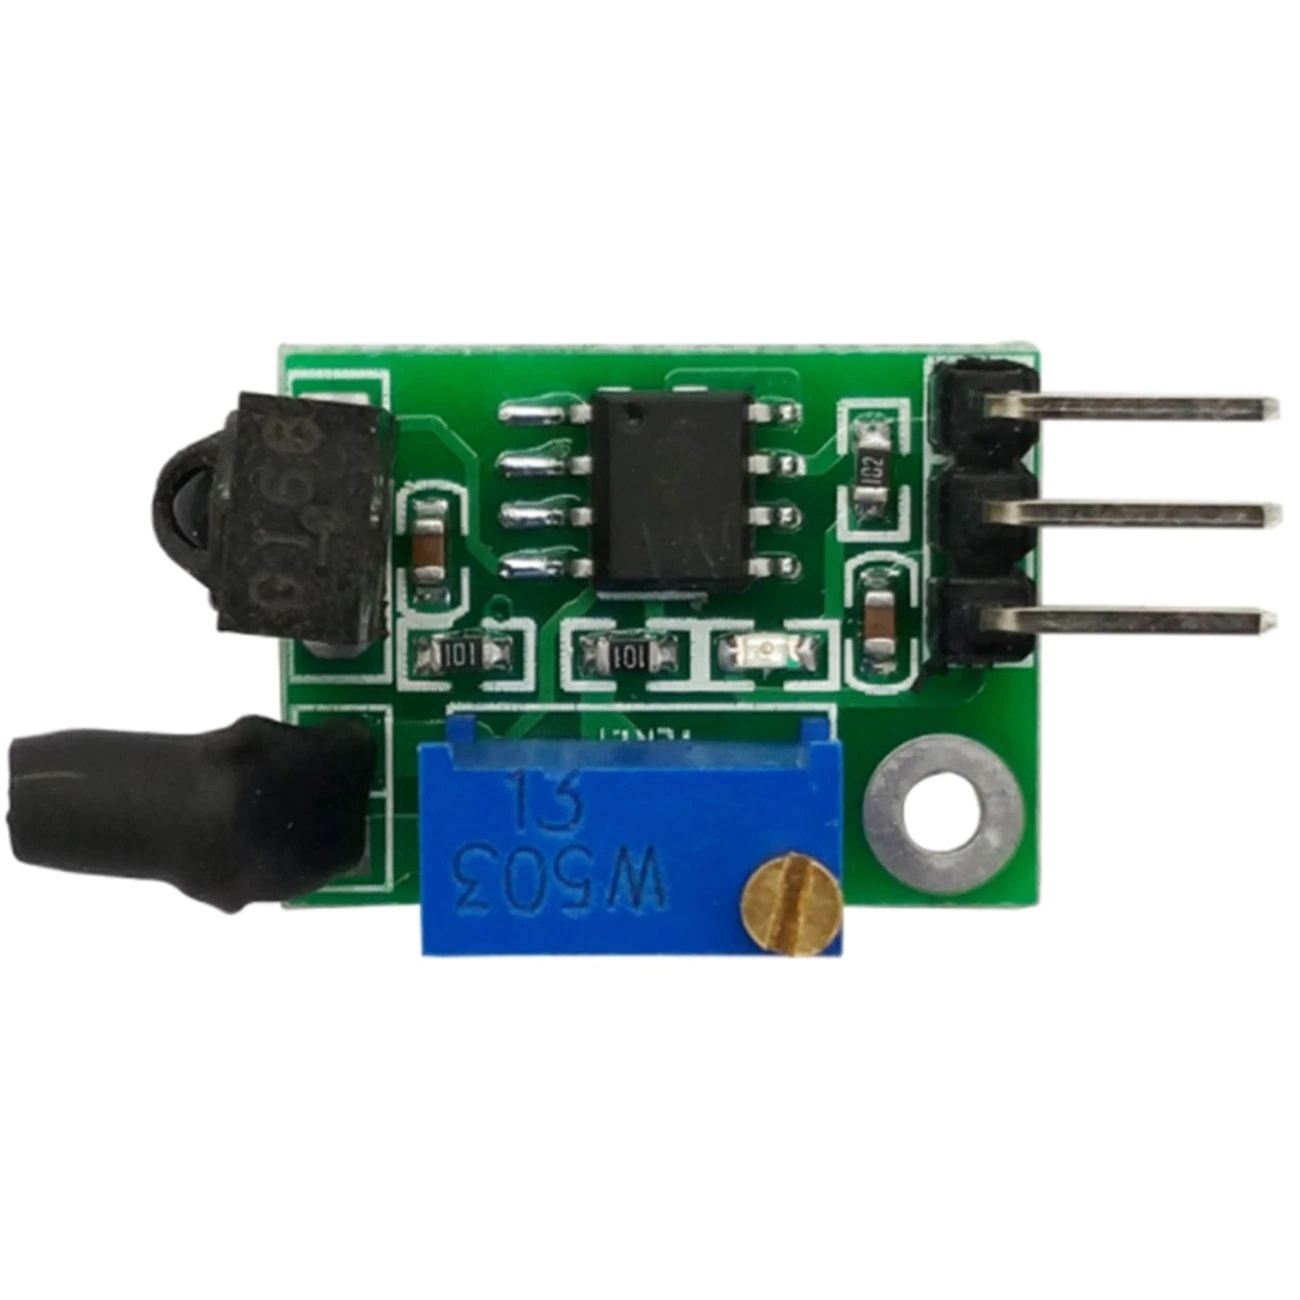
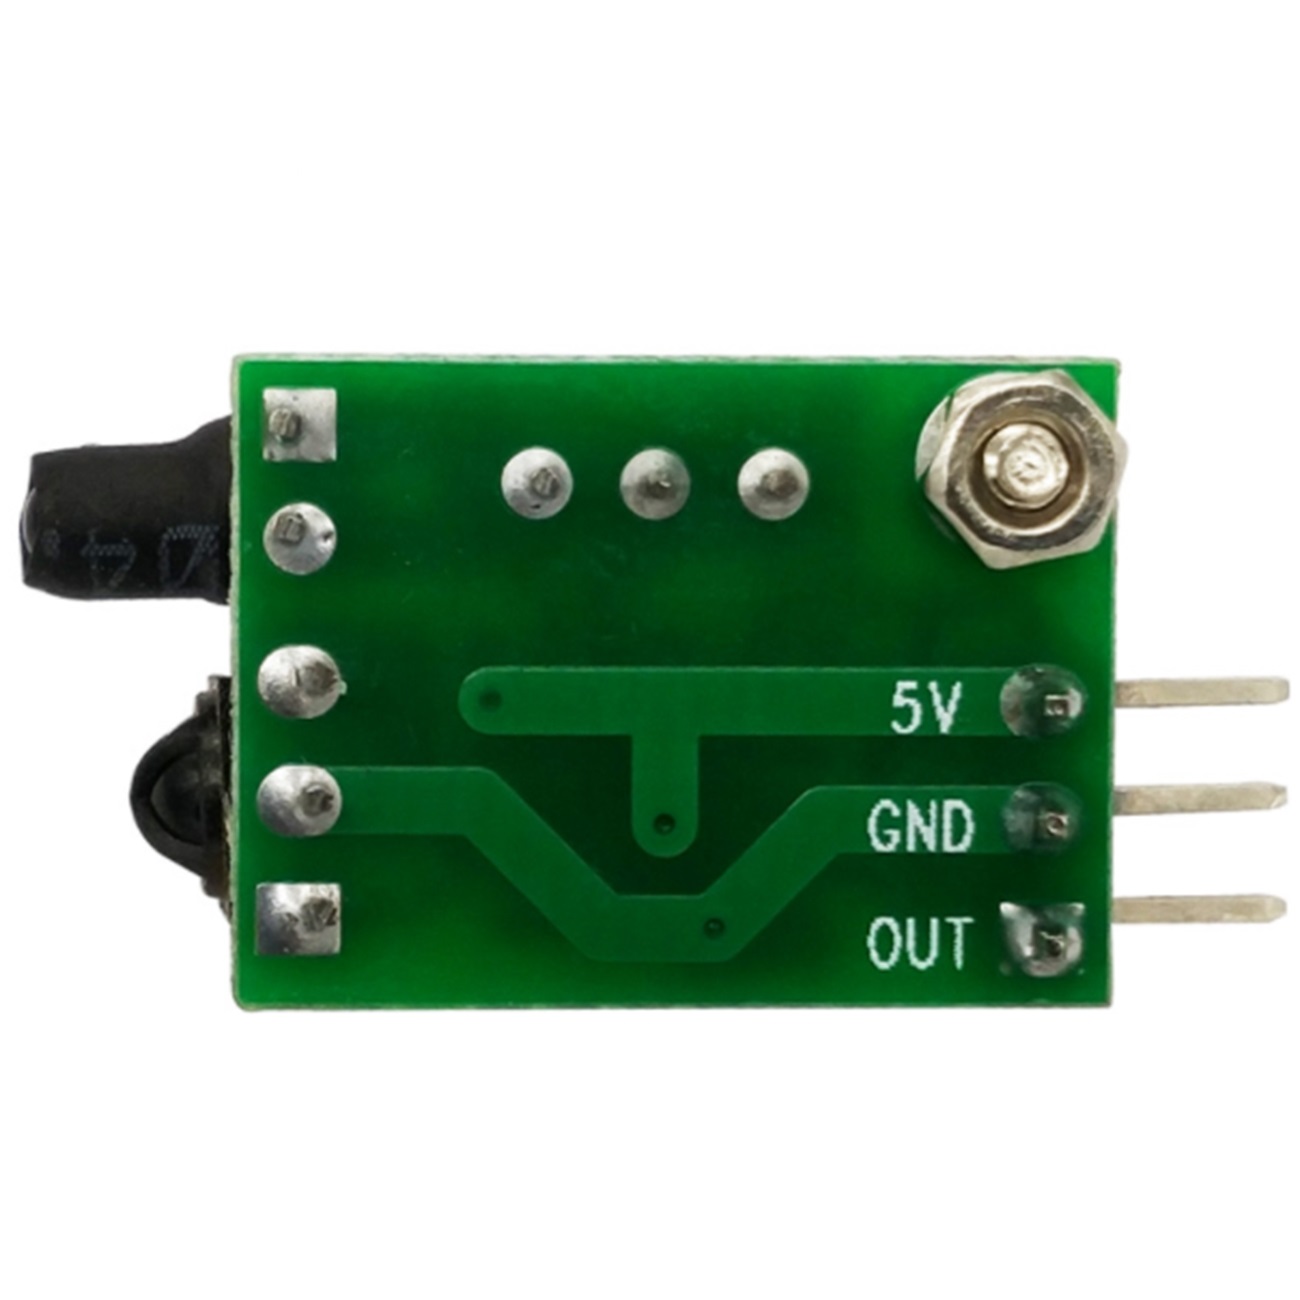
Description
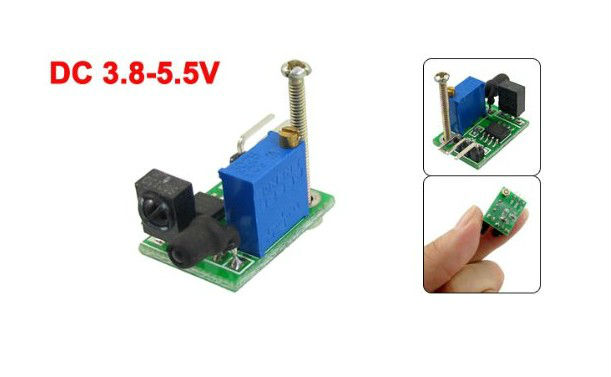
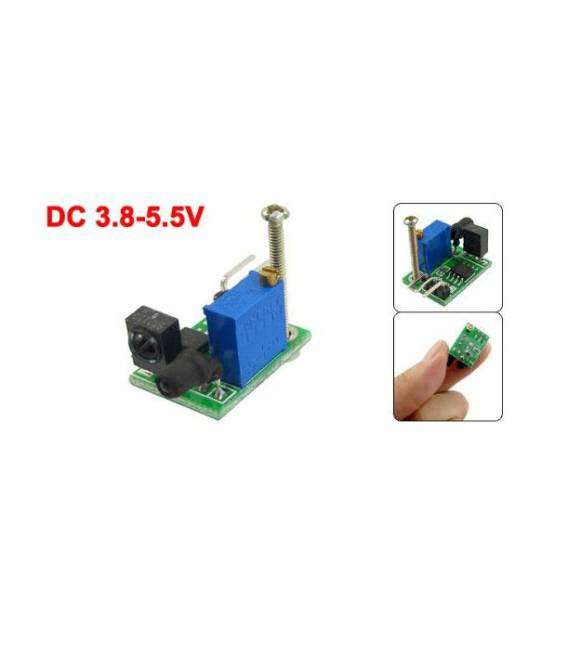
Capteurs infrarouges numériques de détection d’obstacles, ultra-petits, portée réglable de 3-100cm, courant de 6mA En stock neuf Fonctionnement : l’initiative du capteur émet la détection de la lumière infrarouge, en fonction de la réflexion, s’il détecte un obstacle, la sortie du pin OUT est 0, sinon 1.Tension de fonctionnement : 3.8 v-5.5 vCourant de fonctionnement (à 5 V) : courant typique 6 mA Signaux d’entrée et de sortie (3 lignes) : VCC GND OUT GND, alimentation VCC, plage de VCC 3.8v-5.5v Voici le champ de détection du test effectif : Plage de détection (environnement de test, intérieur, lorsque la tension d’alimentation maximale est de 5v, consommation d’énergie 6.5ma) : (1) mur blanc : 100 cm (2) couvercle de l’ordinateur IBM noir : 20 cm (3) doigts : 18 cm (4) paume de la main : 30 cm (5) stylo à bille transparent : 20 cm Un stylo à bille transparent peut être sensible pour la détection. Nous avons les fiches techniques de tous les composants, si elles ne sont pas présentes dans le téléchargement de la fiche produit, envoyez-nous un message via le module Contactez-nous et nous les publierons dès que possible sur notre site. Tutoriel : Comment utiliser le module infrarouge de détection d’obstacles numérotique Le module de détection d’obstacles infrarouge est un dispositif utile pour les projets nécessitant la détection d’objets à distance. Il est idéal pour les robots, les drones et tout autre projet nécessitant la capacité d’éviter les obstacles. Matériel nécessaire Arduino Uno ou compatible Connexion USB Alimentation 5V Étapes Connectez les broches VCC, GND, OUT du module à votre Arduino. Configurez le pin de l’Arduino comme entrée digitale dans le logiciel. Écrivez un sketch qui lit l’état du pin et imprime la distance détectée. Réglez l’interrupteur pour sélectionner la plage de détection souhaitée (2-50cm ou 50-100cm). Vérifiez le fonctionnement avec des objets de différentes tailles à différentes distances. Exemple de code void setup() { Serial.begin(9600); pinMode(A0, INPUT); } void loop() { int sensorValue = digitalRead(A0); Serial.println(sensorValue); } Mini-projet Créez un robot évitant les obstacles qui se déplace dans une pièce et détecte les objets pour les éviter. Erreurs courantes Ne pas avoir correctement configuré le pin en entrée digitale. Ne pas avoir réglé l’interrupteur de la plage de détection. Utiliser une alimentation non adaptée au module (pas 5V). Omission du câblage des broches VCC et GND. Accessoires recommandés Kit Robot Base Mobile pour Arduino Kit Motore Stepper Stampa 3D Boîte de projets Capteurs de lumière Questions fréquentes Comment régler la plage de détection ?Utilisez l’interrupteur sur le module pour sélectionner entre la plage de détection de 2-50cm ou de 50-100cm. Le module ne fonctionne pas, que faire ?Vérifiez tous les câblages et que le module est correctement alimenté avec 5V. Vérifiez également la configuration du pin Arduino.
Avis
Il n’y a pas encore d’avis.