 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
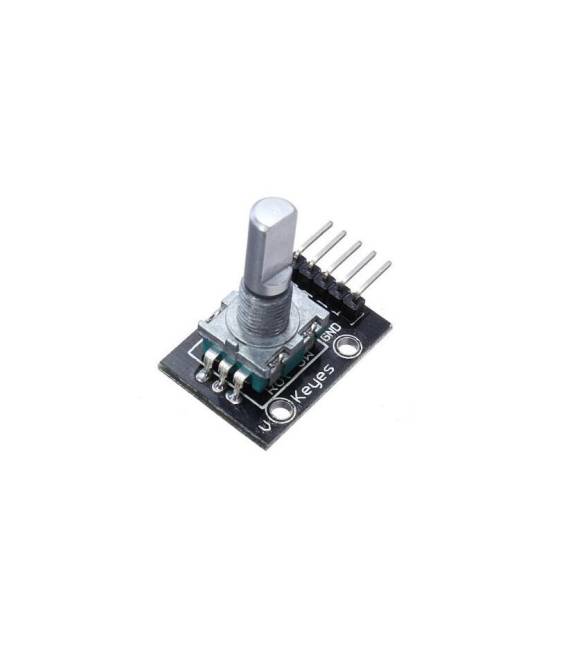
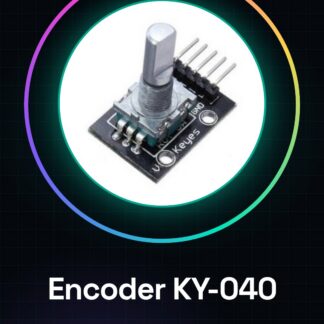
Qu’est-ce que le module encodeur KY-040 rotatif ? Le module encodeur KY-040 est un composant utilisé dans les projets Arduino pour gérer les entrées rotatives. Ce dispositif permet de contrôler le mouvement dans le sens horaire ou antihoraire et peut être intégré facilement dans les applications nécessitant un contrôle précis. Caractéristiques Composant essentiel pour les projets Arduino Idéal pour les débutants et intermédiaires Possibilité de contrôler le mouvement dans le sens horaire ou antihoraire À quoi sert-il ? Le module encodeur KY-040 est utilisé pour créer des interfaces utilisateur personnalisées, par exemple un compteur rotatif qui affiche le nombre de tours de l’encodeur et permet d’envoyer la valeur actuelle en appuyant sur un bouton. Il est compatible avec Arduino. Tutoriel : Comment utiliser le module encodeur KY-040 rotatif Le module encodeur KY-040 est un dispositif utile pour les projets Arduino nécessitant des entrées rotatives. Idéal pour les débutants et intermédiaires, il permet de contrôler le mouvement dans le sens horaire ou antihoraire. Ce qu’il vous faut Arduino Uno Câble USB Connexion à l’ordinateur Étapes Connectez les broches du module encodeur KY-040 aux broches suivantes de l’Arduino : VCC à 5V, GND à GND, DT à pin 2, CLK à pin 3 et SW à pin 4. Ouvrez Arduino IDE et créez un nouveau sketch. Insérez le code suivant pour lire les valeurs du module encodeur KY-040. Compilez et chargez le sketch sur l’Arduino. Tournez l’encodeur dans le sens horaire et antihoraire pour voir comment les valeurs affichées changent. Appuyez sur le bouton central de l’encodeur pour tester sa fonction de commutateur. Vérifiez le datasheet du module encodeur KY-040 pour des modifications éventuelles du code ou des connexions. Exemple de code const int CLK_PIN = 3; const int DT_PIN = 2; const int SW_PIN = 4; int last_DT_state = LOW; void setup() { Serial.begin(9600); pinMode(CLK_PIN, INPUT); pinMode(DT_PIN, INPUT); pinMode(SW_PIN, INPUT_PULLUP); } void loop() { int CLK_state = digitalRead(CLK_PIN); int DT_state = digitalRead(DT_PIN); if (CLK_state != last_DT_state) { if (DT_state == LOW) encoderValue–; else encoderValue++; } last_DT_state = CLK_state; if (!digitalRead(SW_PIN)) Serial.println(encoderValue); } Mini-projet Créez un compteur rotatif qui affiche le nombre de tours de l’encodeur KY-040 et appuyez sur le bouton pour envoyer la valeur actuelle. Erreurs courantes Mauvaise configuration des broches lors de la connexion. Ne pas vérifier l’état du bouton central. Omettre l’initialisation des variables nécessaires dans le code. Accessoires recommandés Arduino Uno Imprimante 3D pour le support de l’encodeur KY-040 Afficheur LCD Capteurs de mouvement Questions fréquentes Comment puis-je connecter plusieurs encodeurs KY-040 ? Utilisez un multiplexeur ou modifiez les broches de connexion pour chaque module. Quelle est la différence entre CLK et DT ? CLK indique le bord de montée de l’encodeur, tandis que DT indique le bord de descente.
Avis
Il n’y a pas encore d’avis.