 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
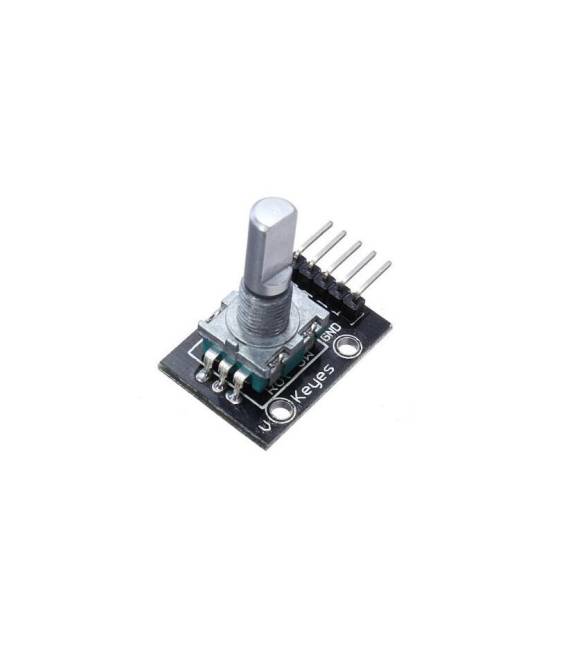
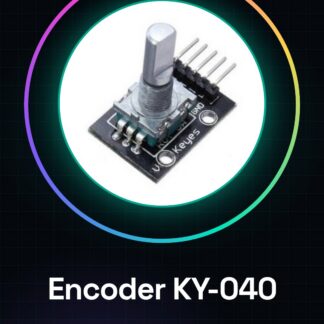
Was ist es? Das Drehencoder Modul KY-040 ist ein Bauteil für Arduino-Projekte zur Verwaltung von drehbaren Eingängen. Dieses Gerät ermöglicht es, den Uhrzeigersinn- oder entgegengesetzten Bewegungsfluss zu kontrollieren und kann einfach in Anwendungen integriert werden, die eine präzise Steuerung erfordern.
Eigenschaften:
– Wichtiger Bestandteil für Arduino-Projekte
– Ideal für Anfänger und Fortgeschrittene
– Möglichkeit, Uhrzeigersinn- oder entgegengesetzten Bewegungsfluss zu kontrollieren
Wozu dient es? Das Drehencoder Modul KY-040 wird verwendet, um benutzerdefinierte Benutzeroberflächen zu erstellen, z.B. einen drehenden Zähler, der die Anzahl der Drehungen des Encoders anzeigt und den aktuellen Wert sendet, wenn ein Knopf gedrückt wird. Es ist kompatibel mit Arduino.
Tutorial: Wie man das Drehencoder Modul KY-040 verwendet
Das Drehencoder Modul KY-040 ist ein nützliches Gerät für Arduino-Projekte, die drehbare Eingänge erfordern. Ideal für Anfänger und Fortgeschrittene, ermöglicht es, Uhrzeigersinn- oder entgegengesetzten Bewegungsfluss zu kontrollieren.
Was benötigt man?
– Arduino Uno
– USB-Kabel
– Verbindung zum Computer
Schritte
1. Verbinden Sie die Pins des Drehencoder Moduls KY-040 mit den folgenden Pins des Arduino: VCC an 5V, GND an GND, DT an Pin 2, CLK an Pin 3 und SW an Pin 4.
2. Öffnen Sie Arduino IDE und erstellen Sie ein neues Sketch.
3. Fügen Sie den folgenden Code ein, um die Werte des Drehencoder Moduls KY-040 zu lesen.
4. Kompilieren und laden Sie den Sketch auf den Arduino.
5. Drehen Sie den Encoder im Uhrzeigersinn und entgegengesetzten Richtung, um die Änderung der angezeigten Werte zu sehen.
6. Drücken Sie den Mittelknopf des Encoders, um dessen Schalterfunktion zu testen.
7. Überprüfen Sie im Datenblatt die Spezifikationen des Drehencoder Moduls KY-040 für notwendige Anpassungen im Code oder an den Verbindungen.
Beispielsketch
const int CLK_PIN = 3;
const int DT_PIN = 2;
const int SW_PIN = 4;
int last_DT_state = LOW;
void setup() {
Serial.begin(9600);
pinMode(CLK_PIN, INPUT);
pinMode(DT_PIN, INPUT);
pinMode(SW_PIN, INPUT_PULLUP);
}
void loop() {
int CLK_state = digitalRead(CLK_PIN);
int DT_state = digitalRead(DT_PIN);
if (CLK_state != last_DT_state) {
if (DT_state == LOW) encoderValue–;
else encoderValue++;
}
last_DT_state = CLK_state;
if (!digitalRead(SW_PIN)) Serial.println(encoderValue);
}
Mini-Projekt
Erstellen Sie einen drehenden Zähler, der die Anzahl der Drehungen des Encoders KY-040 anzeigt und den aktuellen Wert sendet, wenn ein Knopf gedrückt wird.
Häufige Fehler
– Falsche Pins während der Verbindung einstellen.
– Zustand des Mittelknopfs nicht überprüfen.
– Initialisierung der notwendigen Variablen im Code überspringen.
Empfohlene Zubehör
– Arduino Uno
– 3D-Druck für den Encoder KY-040 Support
– LCD-Anzeige
– Bewegungssensoren
Häufig gestellte Fragen
Wie kann ich mehrere Encoder KY-040 verbinden? Verwenden Sie einen Multiplexer oder ändern Sie die Verbindungs-Pins für jedes Modul.
Was ist der Unterschied zwischen CLK und DT? CLK zeigt den Anstieg des Encoders an, während DT den Abfall des Encoders anzeigt.
Rezensionen
Es gibt noch keine Rezensionen.