 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
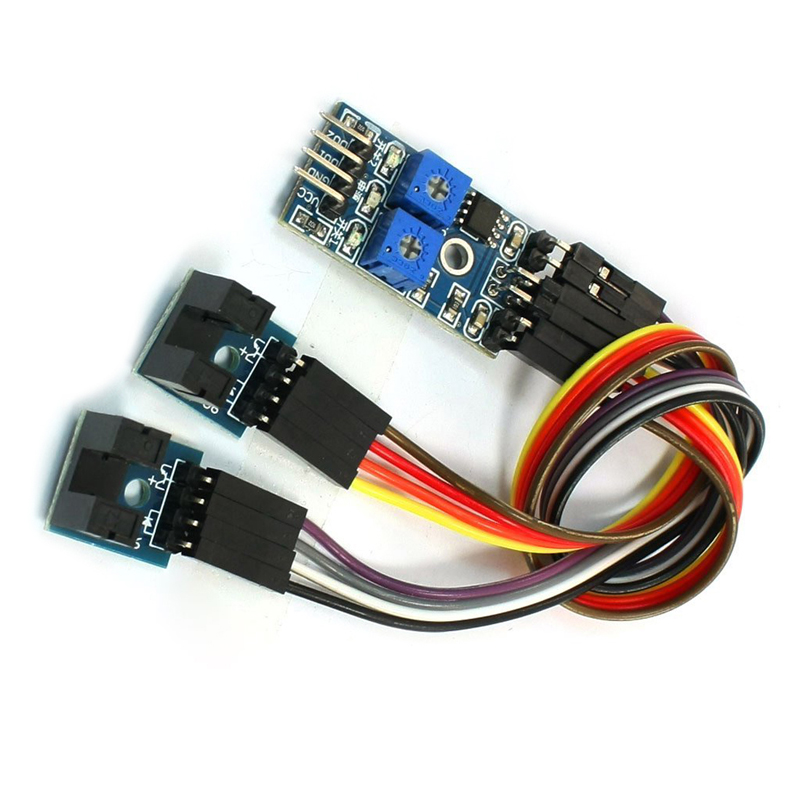
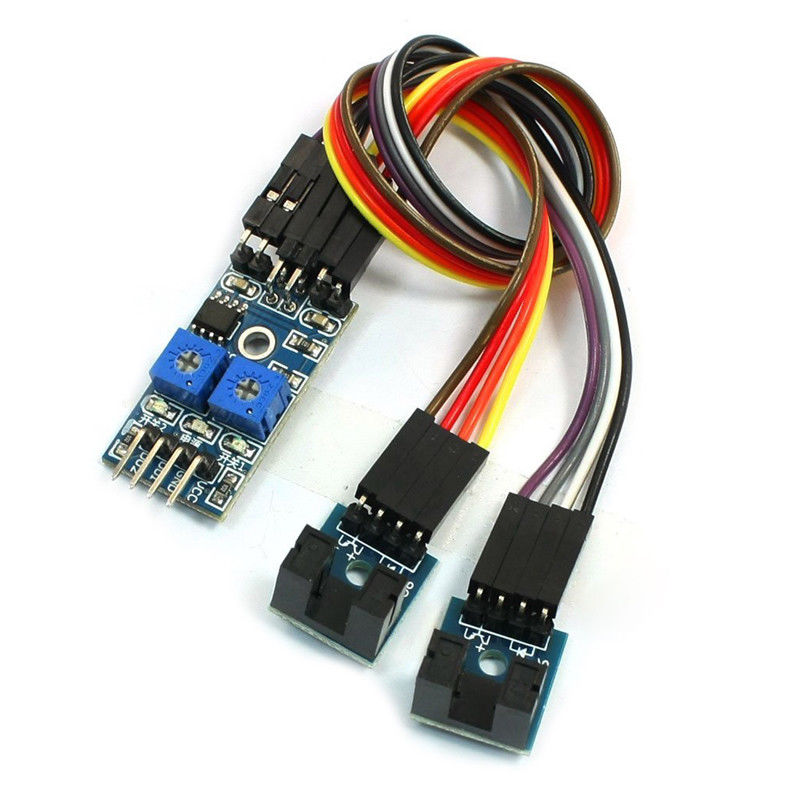
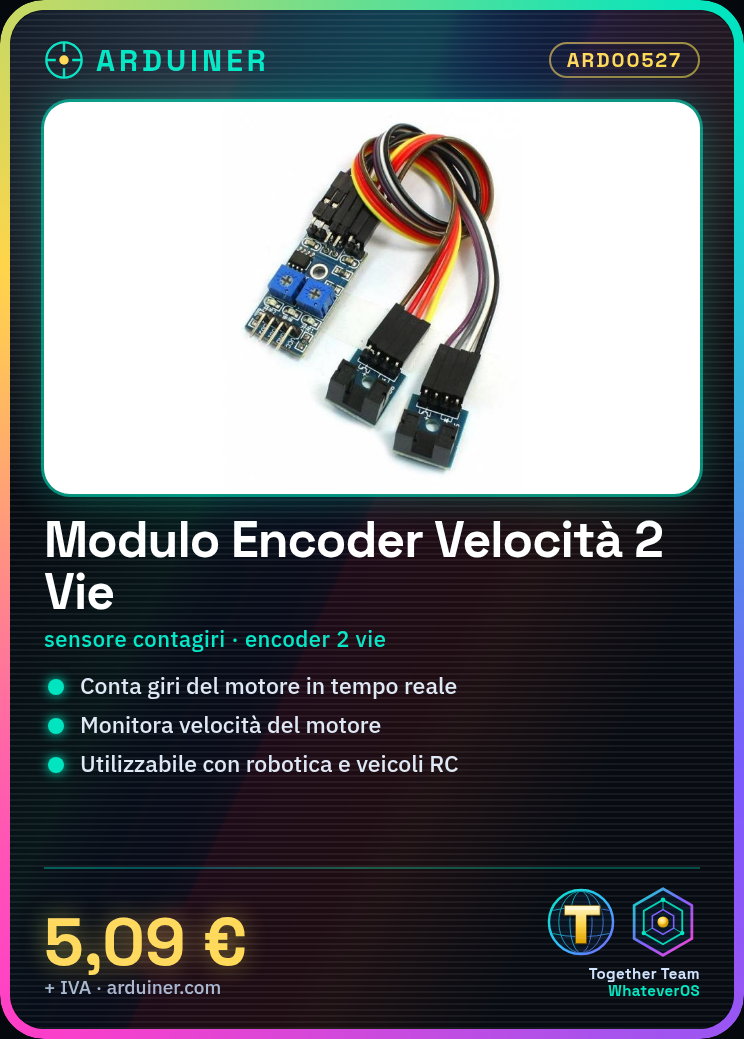
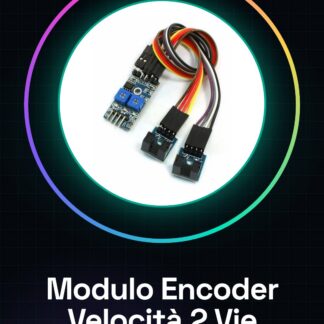
Qu’est-ce que le module de capteur de vitesse de compteur de tours avec fonction encodeur numérique à 2 voies pour moteurs ? C’est un composant utile pour surveiller la vitesse et la position des moteurs dans divers projets, tels que la robotique ou les véhicules à contrôle distant. Ce module permet de contrôler le nombre de tours du moteur et sa vitesse. Caractéristiques Capteur de vitesse de compteur de tours avec fonction encodeur numérique à 2 voies pour moteurs Idéal pour les projets Arduino À quoi sert-ce ? Ce module est idéal pour surveiller la vitesse des moteurs et compter les tours dans diverses applications, telles que la robotique ou les véhicules à contrôle distant. Il peut être utilisé aussi bien par les débutants que par les makers plus expérimentés. Par exemple, il peut être connecté au moteur du propulseur d’un modèle RC pour surveiller la vitesse en temps réel. Tutoriel : Comment utiliser le Module Capteur de Vitesse de Compteur de Tours Ce module est idéal pour surveiller la vitesse des moteurs et compter les tours dans divers projets, tels que la robotique ou les véhicules à contrôle distant. Il est adapté aussi bien aux débutants qu’aux makers plus expérimentés. Qu’est-ce qui est nécessaire ? Arduino Uno Câble USB A-MicroB Connexion au moteur Étapes Connecter le module aux broches 2 et 3 de l’Arduino en utilisant les câbles GPIO. Vérifier la polarité correcte du connecteur du moteur avec le module. Télécharger le sketch d’exemple depuis le site Arduino. Compiler et envoyer le sketch à l’Arduino via l’IDE. Ouvrir la fenêtre série pour visualiser les données reçues. Modifier le sketch si nécessaire, en ajoutant des fonctionnalités comme le comptage des tours ou la vitesse moyenne. Vérifier les spécifications du module sur le datasheet pour optimiser l’utilisation de l’énergie et les performances. Exemple de code // Inclure la bibliothèque TimerOne #include volatile int count = 0; const int pinA = 2; const int pinB = 3; void setup() { pinMode(pinA, INPUT); pinMode(pinB, INPUT); attachInterrupt(0, pulseCount, RISING); } void loop() {} void pulseCount() { count++; } Mini-projet Réalisez un système de comptage de tours pour votre modèle RC. Connectez le module au moteur du propulseur et surveillez la vitesse en temps réel. Erreurs courantes Polarité incorrecte entre le connecteur du moteur et le module. Pins des interrupteurs incorrects ou inversés. Données série qui ne se mettent pas à jour en raison d’une erreur dans le sketch. Consommation d’énergie élevée en raison d’une configuration non optimale. Accessoires recommandés pour Arduino Uno : Boîte de prototypage 3D, Module de batterie LiPo, Moteur DC. Questions fréquentes : Comment puis-je compter les tours du moteur ? Utilisez le comptage des impulsions reçues sur les broches A et B. Quelles sont les limitations de vitesse ? Vérifiez le datasheet pour des spécifications précises.
Avis
Il n’y a pas encore d’avis.