 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
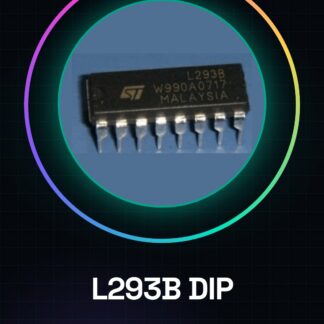
Qu’est-ce que le L293B DIP ? Le L293B DIP est un composant essentiel pour les projets Arduino nécessitant le contrôle de moteurs DC et pas à pas. Ce circuit d’amplification est idéal pour les applications nécessitant la gestion du mouvement des moteurs de manière efficace et précise. Caractéristiques Circuit d’amplification pour moteurs DC et pas à pas Idéalement adapté aux projets Arduino Compatible avec des moteurs DC et pas à pas À quoi sert le L293B DIP ? Le L293B DIP est utilisé pour contrôler des moteurs DC et pas à pas dans les projets Arduino. Il est particulièrement utile pour les débutants et les makers intermédiaires qui souhaitent créer des dispositifs tels que des robots simples qui se déplacent en avant et en arrière en utilisant deux moteurs DC. Sa compatibilité avec Arduino en fait un élément fondamental pour réaliser des projets d’électronique interactive. Tutoriel : Comment utiliser le L293B DIP Le L293B DIP est un circuit d’amplification pour moteurs DC ou pas à pas. Il est idéal pour les projets Arduino nécessitant le contrôle de moteurs, tant pour les débutants que pour les makers intermédiaires. Ce qu’il vous faut Arduino Uno Moteurs DC ou pas à pas Câbles de connexion Adaptateur d’alimentation Résistances de pull-up Étapes Connecter l’Arduino à l’adaptateur d’alimentation. Connecter les moteurs DC ou pas à pas aux broches de contrôle du L293B. Connecter le L293B à l’Arduino en utilisant les câbles de connexion. Vérifier le datasheet pour les résistances de pull-up nécessaires aux broches de contrôle. Écrire un sketch Arduino pour contrôler les moteurs. Charger le sketch sur le microcontrôleur. Tester le fonctionnement des moteurs. Ajuster les temps et les vitesses selon les besoins du projet. Exemple de code void setup() { pinMode(2, OUTPUT); pinMode(3, OUTPUT); } void loop() { digitalWrite(2, HIGH); digitalWrite(3, LOW); delay(1000); digitalWrite(2, LOW); digitalWrite(3, HIGH); delay(1000); } Mini-projet Créez un robot simple qui se déplace en avant et en arrière en utilisant deux moteurs DC et le L293B. Il faudra environ 30 minutes pour terminer ce projet. Erreurs courantes Omission des résistances de pull-up nécessaires. Alimentation insuffisante pour les moteurs. Connexion incorrecte entre Arduino et L293B. Paramètres incorrects du sketch Arduino pour le contrôle des moteurs. Accessoires recommandés Arduino Uno Ensemble de moteurs DC Ensemble de résistances Kit de câbles de connexion Questions fréquentes Quelle est la tension d’alimentation pour le L293B ? Vérifiez le datasheet pour la tension d’alimentation correcte. Combien de moteurs puis-je contrôler avec un seul L293B ? Vérifiez le datasheet pour le nombre maximal de moteurs pris en charge. Puis-je utiliser le L293B avec des moteurs pas à pas ? Oui, mais vérifiez le datasheet pour les spécifications d’utilisation.
Avis
Il n’y a pas encore d’avis.