 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
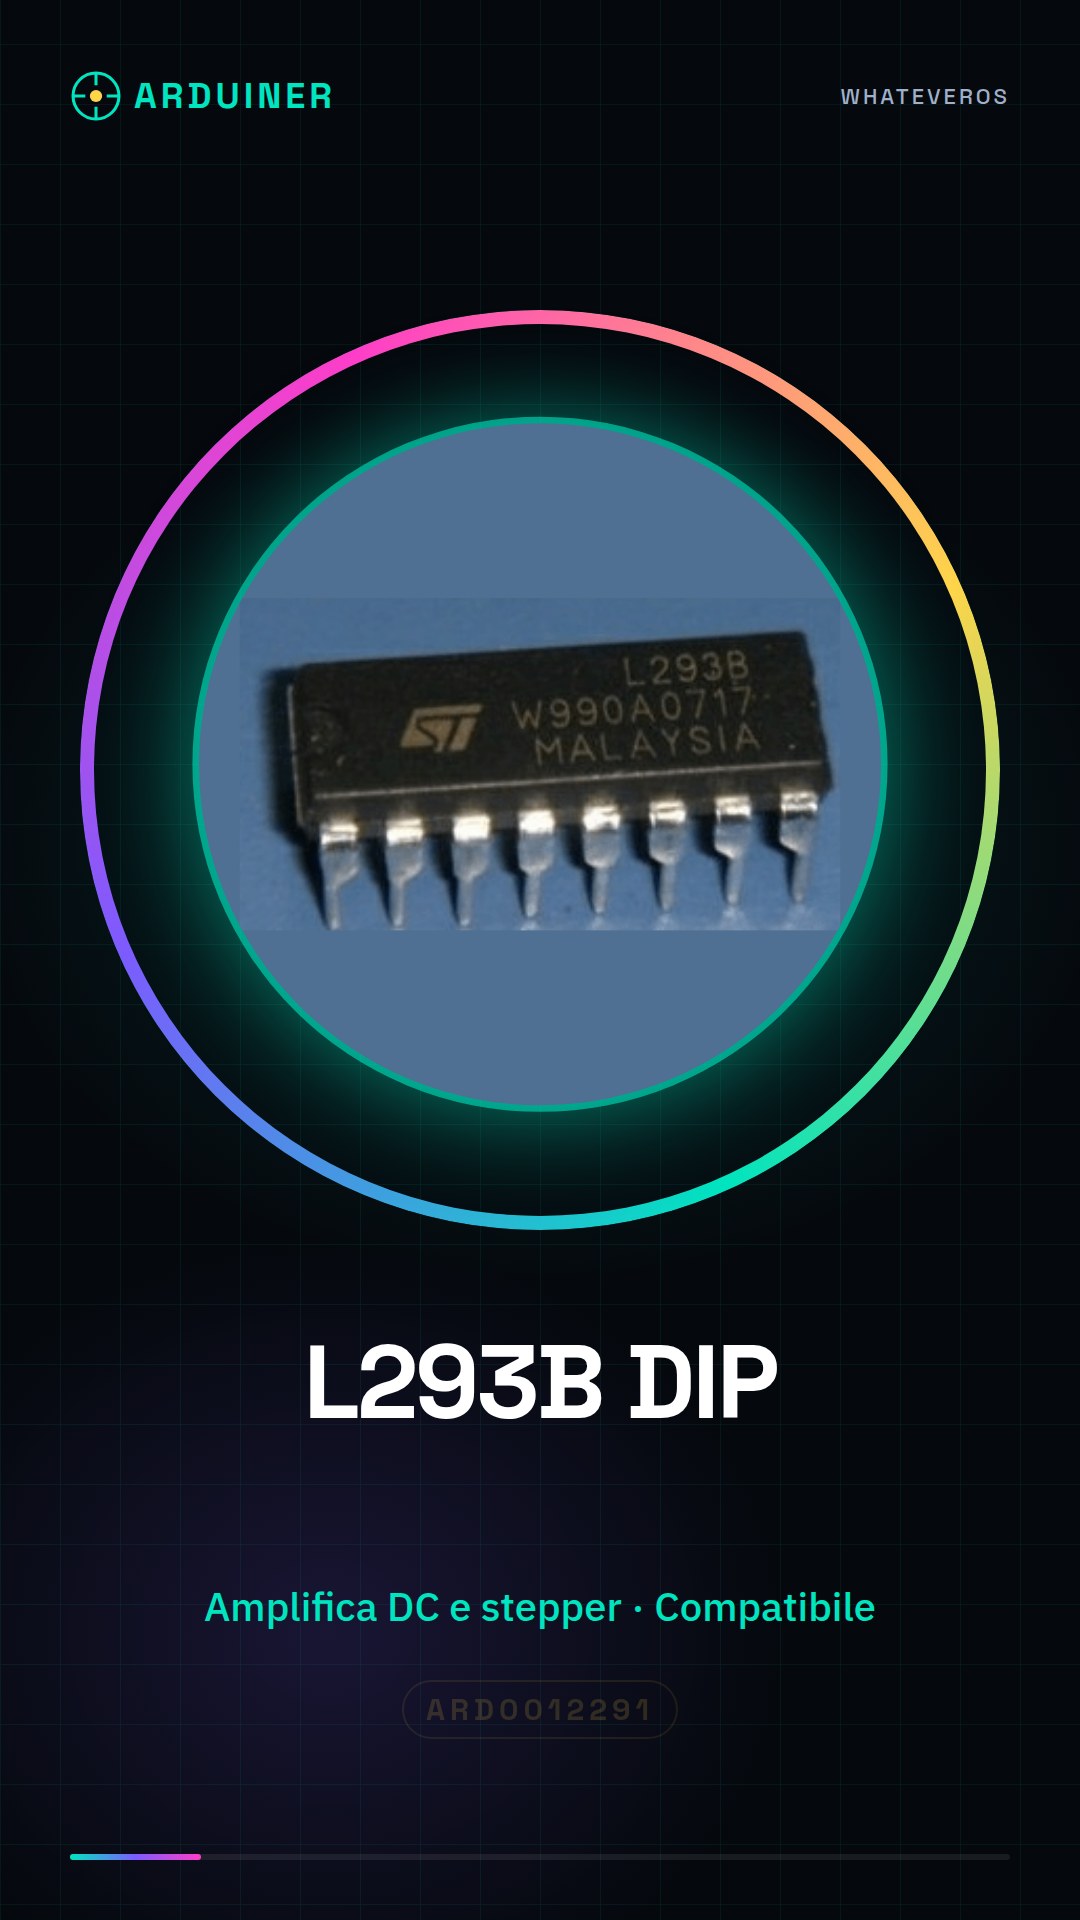
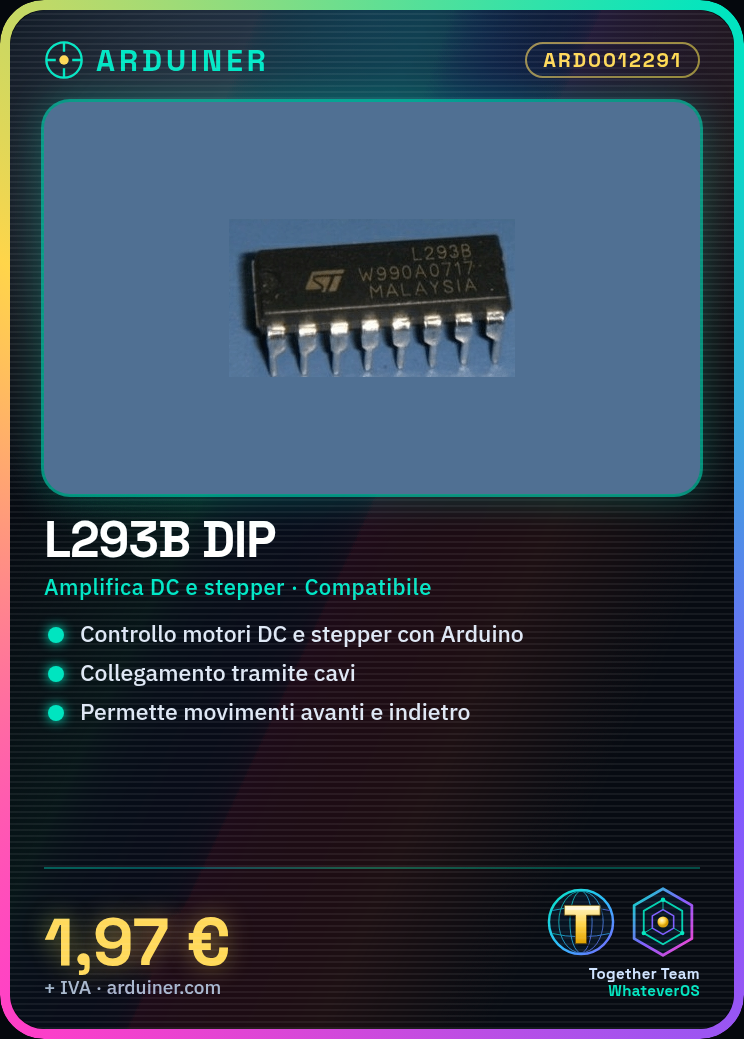
Was ist das L293B DIP? Das L293B DIP ist ein wesentlicher Bauteil für Arduino-Projekte, die den Steuerung von Drehstrommotoren und Schrittmotoren erfordern. Dieser Verstärkerchip ist ideal für Anwendungen, die effizient und präzise Bewegungen von Motoren steuern müssen.
Eigenschaften:
– Verstärkerchip für Drehstrommotoren und Schrittmotoren
– Ideal für Arduino-Projekte
– Kompatibel mit Drehstrommotoren und Schrittmotoren
Wozu dient das L293B DIP? Das L293B DIP dient zum Steuern von Drehstrommotoren und Schrittmotoren in Arduino-Projekten. Es ist besonders nützlich für Anfänger und fortgeschrittene Makers, die einfache Roboter erstellen möchten, die sich vorwärts und rückwärts bewegen, indem sie zwei Drehstrommotoren verwenden. Die Kompatibilität mit Arduino macht diesen Bauteil zu einem unverzichtbaren Element für interaktive Elektronik-Projekte.
Tutorials: Wie man den L293B DIP verwendet
Der L293B DIP ist ein Verstärkerchip für Drehstrommotoren oder Schrittmotoren. Er ist ideal für Arduino-Projekte, die die Steuerung von Motoren erfordern, sowohl für Anfänger als auch für fortgeschrittene Makers.
Was benötigt man?
– Arduino Uno
– Drehstrommotoren oder Schrittmotoren
– Verbindungskabel
– Stromversorgungsadapter
– Pull-up-Widerstände
Schritte:
1. Verbinden Sie das Arduino mit dem Stromversorgungsadapter.
2. Verbinden Sie die Drehstrommotoren oder Schrittmotoren an die Steuerpins des L293B.
3. Verbinden Sie das L293B mit dem Arduino über die Verbindungskabel.
4. Überprüfen Sie im Datenblatt die notwendigen Pull-up-Widerstände für die Steuerpins.
5. Schreiben Sie ein Arduino-Sketch, um die Motoren zu steuern.
6. Laden Sie den Sketch auf den Mikrocontroller.
7. Testen Sie die Funktionsfähigkeit der Motoren.
8. Justieren Sie die Zeiten und Geschwindigkeiten gemäß den Anforderungen des Projekts.
Beispielsketch:
void setup() {
pinMode(2, OUTPUT);
pinMode(3, OUTPUT);
}
void loop() {
digitalWrite(2, HIGH);
digitalWrite(3, LOW);
delay(1000);
digitalWrite(2, LOW);
digitalWrite(3, HIGH);
delay(1000);
}
Mini-Projekt: Erstellen Sie einen einfachen Roboter, der sich vorwärts und rückwärts bewegt, indem er zwei Drehstrommotoren und das L293B verwendet. Das Projekt dauert etwa 30 Minuten.
Häufige Fehler:
– Vergessen der notwendigen Pull-up-Widerstände.
– Unzureichende Stromversorgung für die Motoren.
– Falsche Verbindung zwischen Arduino und L293B.
– Falsche Einstellungen im Arduino-Sketch für die Motorsteuerung.
Empfohlene Zubehör:
– Arduino Uno
– Set von Drehstrommotoren
– Set von Widerständen
– Set von Verbindungskabeln
Häufig gestellte Fragen:
– Welche Spannung ist für das L293B erforderlich? Überprüfen Sie im Datenblatt die korrekte Spannung.
– Wie viele Motoren kann ich mit einem einzelnen L293B steuern? Überprüfen Sie im Datenblatt für die maximale Anzahl unterstützter Motoren.
– Kann ich das L293B mit Schrittmotoren verwenden? Ja, aber überprüfen Sie im Datenblatt für die Nutzungsspezifikationen.
Rezensionen
Es gibt noch keine Rezensionen.