 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
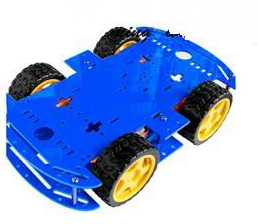
Description
Qu’est-ce que le Kit DIY Smart Car 4RM Bleu Arduino ?
Le Kit DIY Smart Car 4RM Bleu Arduino est un ensemble de composants pour construire une machine robotique à quatre roues motrices. Il permet d’assembler et de personnaliser un véhicule autonome, idéal pour les projets d’électronique et de prototypage.
Caractéristiques
– 4 roues motrices
– Couleur : Bleu
– Compatible avec Arduino
À quoi sert le kit ?
Le kit peut être utilisé pour créer un système de navigation simple qui permet au véhicule d’éviter les obstacles en utilisant les capteurs de distance. Le véhicule devrait être capable de se déplacer de manière autonome dans une pièce.
Tutoriel : Comment utiliser le Kit DIY Smart Car 4RM Bleu Arduino
Le Kit DIY Smart Car 4RM Bleu Arduino est parfait pour les makers qui souhaitent construire un véhicule robotique autonome. Cette guide vous aidera à mettre en place votre projet et à commencer la programmation.
Ce qu’il vous faut
– Arduino Uno
– Batterie LiPo 3,7V
– Câble USB A-Micro B
– Capteurs de distance
Étape 1 : Vérifiez que tous les composants du kit sont présents et en bon état.
Étape 2 : Connectez le moteur DC aux ponts H inclus dans le kit.
Étape 3 : Connectez l’Arduino Uno à l’ordinateur via le câble USB A-Micro B pour charger le sketch.
Étape 4 : Vérifiez le datasheet des capteurs de distance pour les connecter correctement à l’Arduino.
Étape 5 : Chargez un sketch exemplaire sur Arduino en utilisant la bibliothèque LiquidCrystal.h et Wire.h (vérifiez le datasheet).
Étape 6 : Testez le fonctionnement du véhicule dans un environnement sûr, en contrôlant que les moteurs répondent aux commandes.
Étape 7 : Ajoutez des capteurs de distance pour améliorer l’autonomie du véhicule.
Étape 8 : Personnalisez le sketch selon les besoins spécifiques du projet.
Exemple de code
// Inclure les bibliothèques nécessaires
#include
#include
// Configurer les broches de l’LCD et des capteurs de distance (vérifiez le datasheet)
void setup() {
// Configurer la communication avec l’LCD
}
void loop() {
// Lire les données des capteurs et gérer le mouvement du véhicule
}
Mini-projet
Créez un système de navigation simple qui permet au véhicule d’éviter les obstacles en utilisant les capteurs de distance. Le véhicule devrait être capable de se déplacer de manière autonome dans une pièce.
Erreurs courantes
– Mauvais câblage du moteur DC aux ponts H
– Erreur dans la configuration de l’LCD ou des capteurs de distance
– Problèmes d’alimentation de la batterie LiPo 3,7V
– Sketch non personnalisé pour les besoins spécifiques
Accessoires recommandés
– Batterie LiPo 3,7V avec chargeur
– Ensemble de connecteurs électroniques
– Capteurs de distance à ultrasons HC-SR04
– Kit de prototypage Arduino
Questions fréquentes
Quelles bibliothèques sont nécessaires pour ce projet ?
LiquidCrystal.h, Wire.h (vérifiez le datasheet)
Comment puis-je charger le sketch sur Arduino ?
Utilisez l’IDE Arduino et le câble USB A-Micro B
Puis-je ajouter des capteurs supplémentaires au véhicule ?
Oui, vous pouvez ajouter tout type de capteur compatible avec Arduino (vérifiez le datasheet)
Avis
Il n’y a pas encore d’avis.