 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
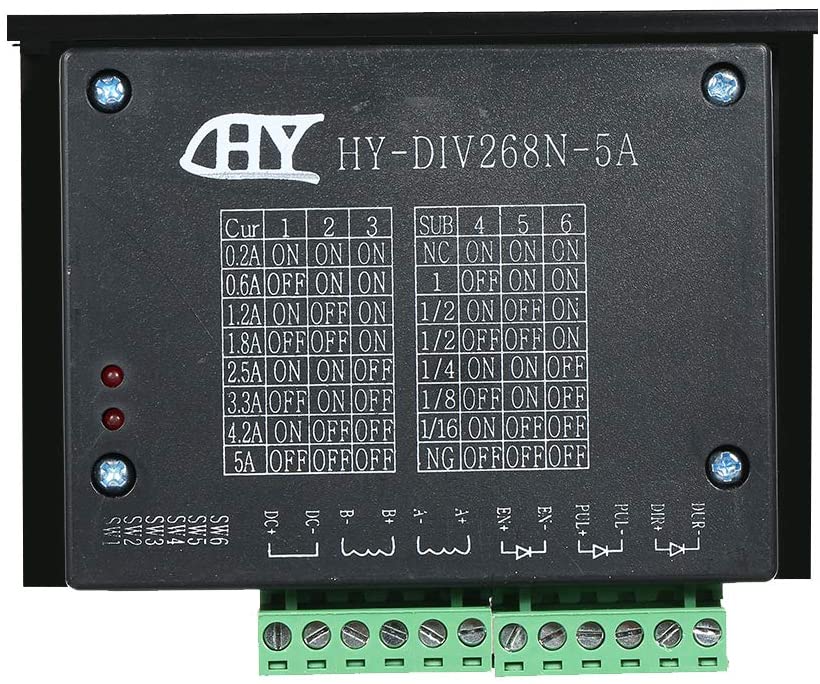
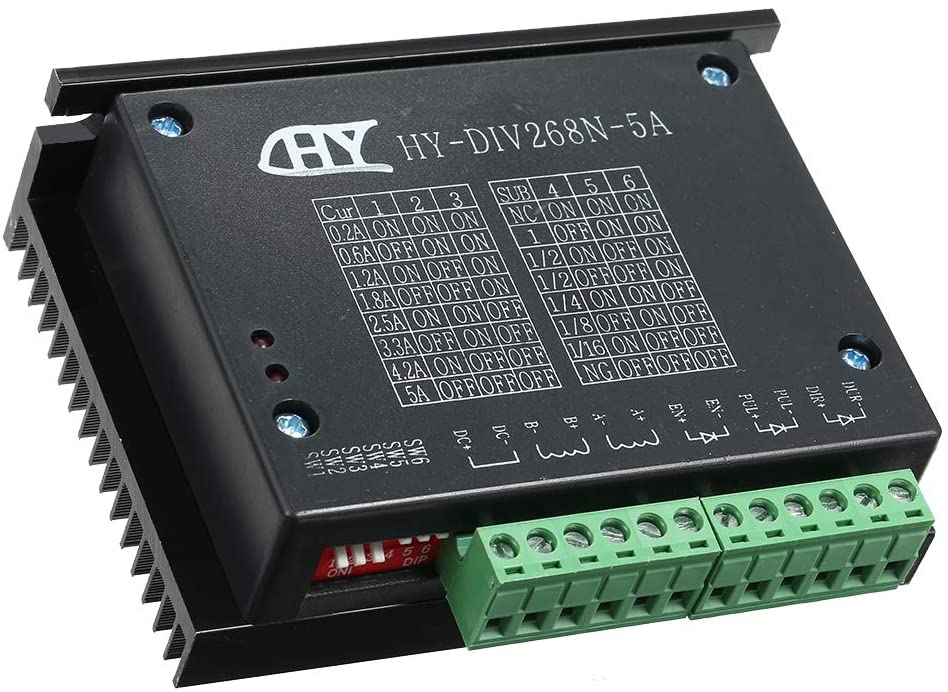
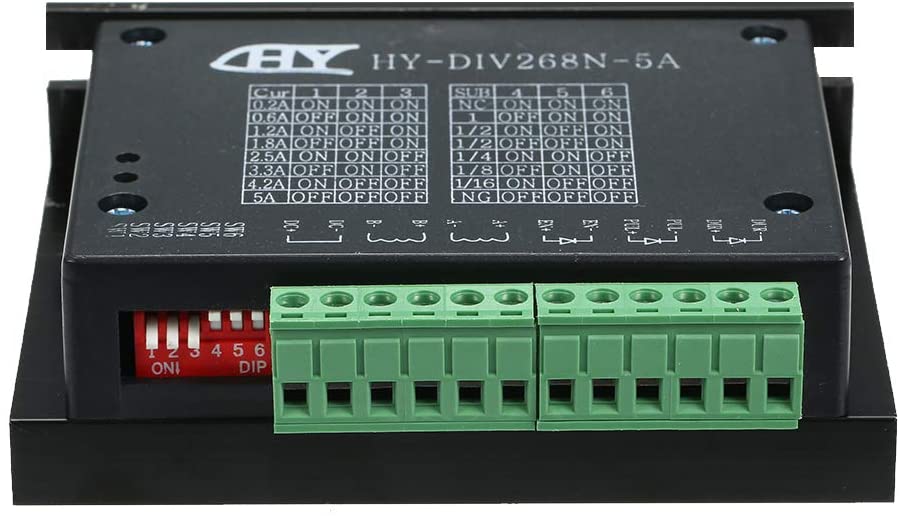
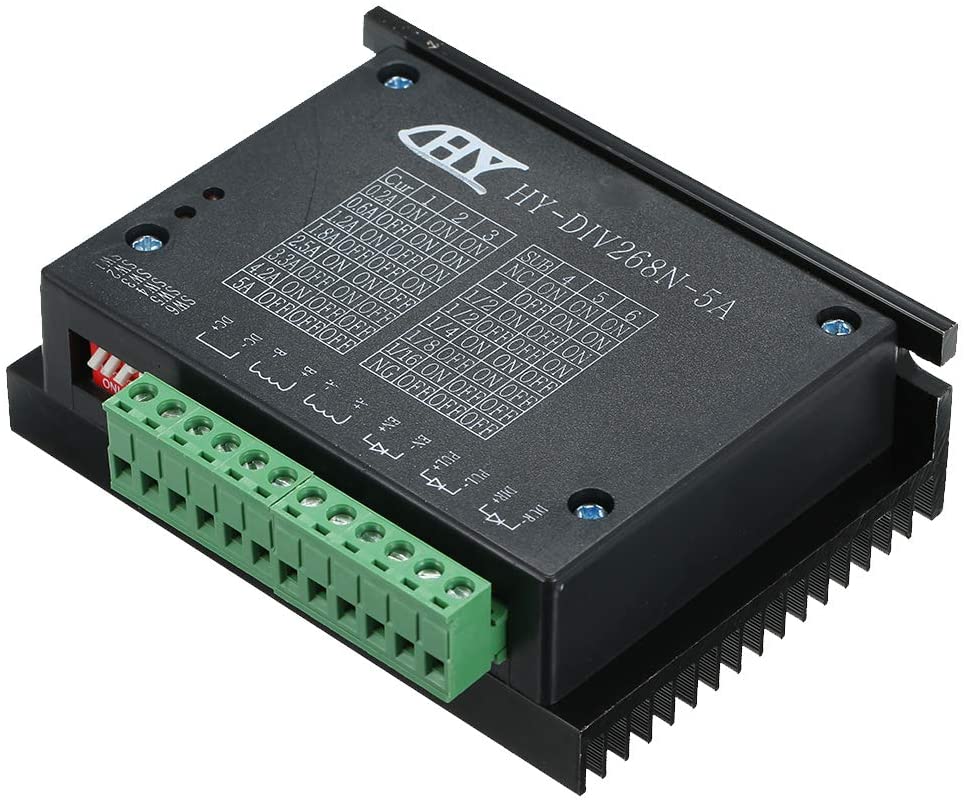
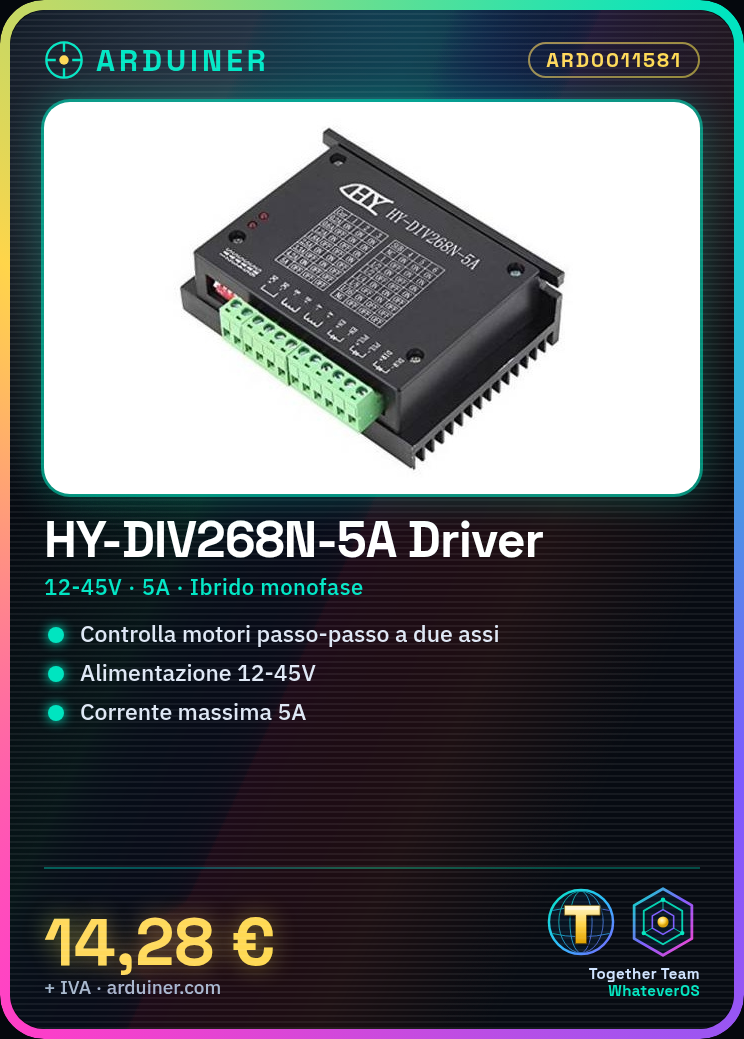
Qu’est-ce que c’est? Le driver HY-DIV268N-5A est un driver pour moteurs pas à pas à deux axes, conçu pour le contrôle de moteurs pas à pas dans des applications de robotique et d’impression 3D. Caractéristiques Alimentation: 12-45V Courant maximal: 5A Type: Hybride monophasé Axes: 2 À quoi sert-il? Le driver HY-DIV268N-5A est idéal pour contrôler des moteurs pas à pas dans des projets d’électronique et de robotique. Il peut être utilisé pour créer des robots simples, des systèmes d’impression 3D et d’autres applications nécessitant un contrôle précis du mouvement. La compatibilité avec Arduino et ESP doit être vérifiée dans le datasheet. Tutoriel: Comment utiliser HY-DIV268N-5A Le driver HY-DIV268N-5A est idéal pour contrôler des moteurs pas à pas dans des projets d’électronique et de robotique. Utile pour les débutants et les intermédiaires, il permet de gérer correctement les moteurs. Ce dont vous avez besoin Driver HY-DIV268N-5A Arduino ou microcontrôleur compatible Moteurs pas à pas HY-DIV268N-5A Câbles électriques Étapes 1. Vérifiez que le driver supporte les moteurs HY-DIV268N-5A (vérifiez dans le datasheet). 2. Connectez le driver au microcontrôleur en utilisant les bons broches (vérifiez dans le datasheet). 3. Connectez les moteurs HY-DIV268N-5A au driver, suivez les instructions dans le datasheet. 4. Vérifiez la polarité correcte des câbles. 5. Configurez les valeurs de tension minimale et maximale (12-45V) sur le driver. 6. Chargez un sketch Arduino pour contrôler les moteurs (par exemple: `StepMotorExample`). 7. Testez les moteurs pour vous assurer qu’ils fonctionnent correctement. 8. Configurez le contrôle des pas et de la vitesse selon vos besoins. Exemple de code « `cpp #include AccelStepper stepper(AccelStepper::FULLSTEP, 2, 3); void setup() { stepper.setSpeed(600); stepper.moveTo(10000); } void loop() { if (stepper.distanceToGo() == 0) { stepper.moveTo(-10000); } stepper.run(); } « ` Mini-projet Créez un simple robot avec un moteur pas à pas HY-DIV268N-5A et un Arduino. Connectez le moteur au driver et contrôlez le mouvement avant et arrière en 30 minutes. Erreurs courantes Connexion incorrecte des broches. Tension hors plage (12-45V). Polarité incorrecte des câbles. Paramètres de vitesse incorrects. Accessoires recommandés Moteurs pas à pas HY-DIV268N-5A Arduino UNO Câbles électriques Support de montage pour moteurs Questions fréquentes Le driver supporte-t-il des moteurs de fabricants différents? Vérifiez dans le datasheet pour confirmer la compatibilité. Quelles sont les tensions d’alimentation supportées? Le driver supporte des tensions de 12 à 45V. Comment puis-je régler la vitesse des moteurs? Configurez la vitesse dans le code Arduino en utilisant `setSpeed()`. Vérifiez dans le datasheet pour plus de détails.


Avis
Il n’y a pas encore d’avis.