
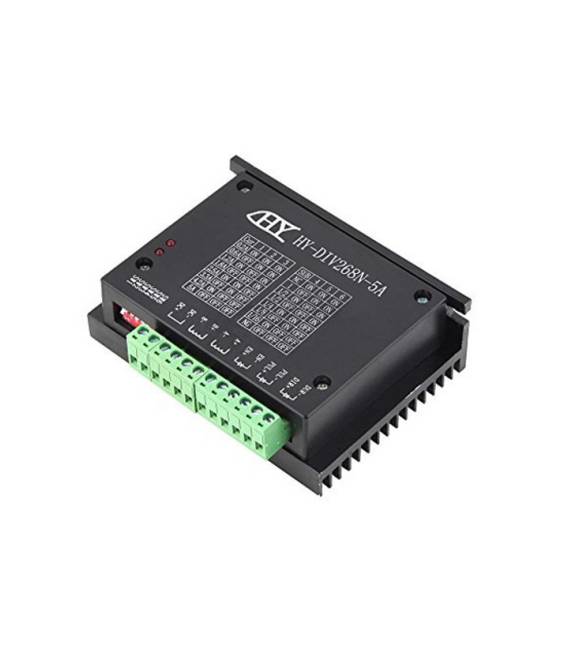


Driver per motori passo-passo HY-DIV268N-5A, 12-45V, ibrido monofase a due assi
Il prezzo originale era: 16,74 €.14,28 €Il prezzo attuale è: 14,28 €. Escluso IVA
Driver per motori passo-passo HY-DIV268N-5A, 12-45V, ibrido monofase a due assi
Disponibile su ordinazione
Descrizione
Cos’è
Il driver HY-DIV268N-5A è un driver per motori passo-passo a due assi, progettato per il controllo di motori passo-passo in applicazioni di robotica e stampa 3D.
Caratteristiche
- Alimentazione: 12-45V
- Corrente massima: 5A
- Tipologia: Ibrido monofase
- Assi: 2
A cosa serve
Il driver HY-DIV268N-5A è ideale per controllare motori passo-passo in progetti di elettronica e robotica. Può essere utilizzato per creare robot semplici, sistemi di stampa 3D e altre applicazioni che richiedono un controllo preciso del movimento. La compatibilità con Arduino e ESP è da verificare sul datasheet.
Tutorial: Come usare HY-DIV268N-5A
Il driver HY-DIV268N-5A è ideale per controllare motori passo-passo in progetti di elettronica e robotica. Utile per principianti e intermedi, permette di gestire correttamente i motori.
Cosa serve
- Driver HY-DIV268N-5A
- Arduino o microcontrollore compatibile
- Motori passo-passo HY-DIV268N-5A
- Cavi elettrici
Passi
- 1. Controlla che il driver supporti i motori HY-DIV268N-5A (verifica sul datasheet).
- 2. Collega il driver al microcontrollore utilizzando i pin corretti (verifica sul datasheet).
- 3. Collega i motori HY-DIV268N-5A al driver, segui le indicazioni sul datasheet.
- 4. Verifica la corretta polarità dei cavi.
- 5. Imposta le impostazioni di tensione minima e massima (12-45V) sul driver.
- 6. Carica un sketch Arduino per controllare i motori (esempio: `StepMotorExample`)
- 7. Testa i motori per assicurarti che funzionino correttamente.
- 8. Configura il controllo dei passi e della velocità secondo le tue esigenze.
Codice di esempio
```cpp
#include <AccelStepper.h>

AccelStepper stepper(AccelStepper::FULLSTEP, 2, 3);

void setup() {
  stepper.setSpeed(600);
  stepper.moveTo(10000);
}

void loop() {
  if (stepper.distanceToGo() == 0) {
    stepper.moveTo(-10000);
  }
  stepper.run();
}
```
Mini-progetto
Crea un semplice robot con un motore passo-passo HY-DIV268N-5A e un Arduino. Collega il motore al driver e controlla il moto avanti e indietro in 30 minuti.
Errori comuni
- Collegamento errato dei pin.
- Tensione fuori range (12-45V).
- Polarità errata dei cavi.
- Impostazioni di velocità non corrette.
Accessori consigliati
- Motori passo-passo HY-DIV268N-5A
- Arduino UNO
- Cavi elettrici
- Supporto di montaggio per motori
Domande frequenti
Il driver supporta motori di altri produttori?
Verifica sul datasheet per confermare la compatibilità.
Quali sono le tensioni di alimentazione supportate?
Il driver supporta tensioni da 12 a 45V.
Come posso regolare la velocità dei motori?
Imposta la velocità nel codice Arduino utilizzando `setSpeed()`. Verifica sul datasheet per ulteriori dettagli.
Informazioni aggiuntive
| Peso | 120 g |
|---|---|
| Dimensioni | 5,0 × 3,0 × 1,0 cm |
Prodotti correlati
-
In offerta!
Oscilloscopio tascabile DS213 72Mhz
Il prezzo originale era: 238,56 €.172,88 €Il prezzo attuale è: 172,88 €. Escluso IVA Aggiungi al carrello -
In offerta!
Cuscinetto con Flangia F608ZZ
Il prezzo originale era: 4,92 €.2,46 €Il prezzo attuale è: 2,46 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo relè USB a 2 canali con interruttore di controllo
Il prezzo originale era: 11,69 €.9,23 €Il prezzo attuale è: 9,23 €. Escluso IVA Aggiungi al carrello -
In offerta!
Schede Proto Shields assemblati Prototype Terminal Expansion Board per Arduino
Il prezzo originale era: 11,70 €.8,48 €Il prezzo attuale è: 8,48 €. Escluso IVA Aggiungi al carrello