 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
Qu’est-ce que c’est
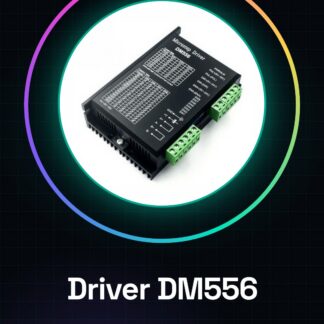
Le driver du moteur pas à pas DM556 est une carte électronique qui permet de contrôler le mouvement d’un moteur pas à pas.
Caractéristiques
- Nom : DM556
- SKU : ARD0012047
- Prix : 15,02 €
- Compatibilité : vérifier le datasheet
- Tension d’alimentation : vérifier le datasheet
- Courant de sortie : vérifier le datasheet
À quoi ça sert
Le driver DM556 est idéal pour contrôler des moteurs pas à pas dans des projets Arduino. Il est adapté à des applications telles que les imprimantes 3D, la robotique et les systèmes de mouvement précis. Vous pouvez l’utiliser pour créer un système de mouvement précis pour une imprimante 3D ou un robot. Vous pouvez également utiliser un sketch fourni comme base et ajouter des capteurs pour obtenir un retour d’information sur la position du moteur.
Didacticiel : Comment utiliser le driver du moteur pas à pas DM556
Le pilote du moteur pas à pas DM556 sont idéales pour contrôler des moteurs pas à pas avec Arduino ou d’autres microcontrôleurs. Elles sont adaptées à des projets tels que des imprimantes 3D, la robotique et des systèmes de mouvement précis.
Ce qu’il faut
- Arduino Uno
- Moteur pas à pas compatible
- Câble USB pour connecter l’Arduino au PC
- Alimentation externe (vérifiez le datasheet)
- Jumpers
Étapes
- Connectez les broches d’alimentation du pilote DM556 à l’alimentation externe comme indiqué dans le datasheet.
- Connectez le moteur pas à pas aux connecteurs du pilote DM556.
- Utilisez un câble USB pour connecter l’Arduino au PC.
- Téléchargez et installez la bibliothèque Adafruit Motor Shield V2 (bien que ce ne soit pas exactement ce shield, elle peut servir de référence).
- Écrivez le sketch Arduino avec le code d’exemple fourni par la bibliothèque ou le datasheet du pilote DM556.
- Enregistrez et chargez le sketch sur l’Arduino.
- Vérifiez que le moteur pas à pas se déplace correctement en suivant les instructions de l’exemple de programme.
- Ajustez les paramètres de l’exemple de programme pour obtenir la vitesse et la direction souhaitées.
Exemple de code
// Includi la libreria necessaria
#include <AFMotor.h>

AF_Stepper motor(100, 2); // Motore di 100 passi con driver n.2

void setup() {
  motor.setSpeed(60); // Imposta la velocità a 60 RPM
}

void loop() {
  motor.step(100, FORWARD, DOUBLE); // Avanza di 100 passi in senso orario con il metodo DOUBLE
}
Mini-projet
Créez un système de mouvement précis pour une imprimante 3D ou un robot. Utilisez l’exemple de programme fourni comme base et ajoutez des capteurs pour obtenir un retour d’information sur la position du moteur.
Erreurs courantes
- Ne vérifiez pas la compatibilité entre le pilote DM556 et l’alimentation.
- Utiliser une tension d’alimentation supérieure à celle recommandée dans le datasheet.
- Omettre d’installer les bibliothèques nécessaires pour contrôler le moteur pas à pas.
- Ne configurez pas correctement les broches du pilote DM556 dans l’Arduino.
Accessoires conseillés
- Alimentation externe 12V
- Moteur pas à pas NEMA 17
- Capteurs de position pour le retour d’information
- Cavaliers divers
Questions fréquentes
Le moteur ne se déplace pas.
Vérifiez la connexion entre l’Arduino et le pilote DM556. Assurez-vous que les broches sont correctement configurées dans l’exemple de programme.
Comment puis-je contrôler plusieurs moteurs ?
Utilisez un multiplexeur ou ajoutez d’autres drivers compatibles en série avec Arduino.
Avis
Il n’y a pas encore d’avis.