 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
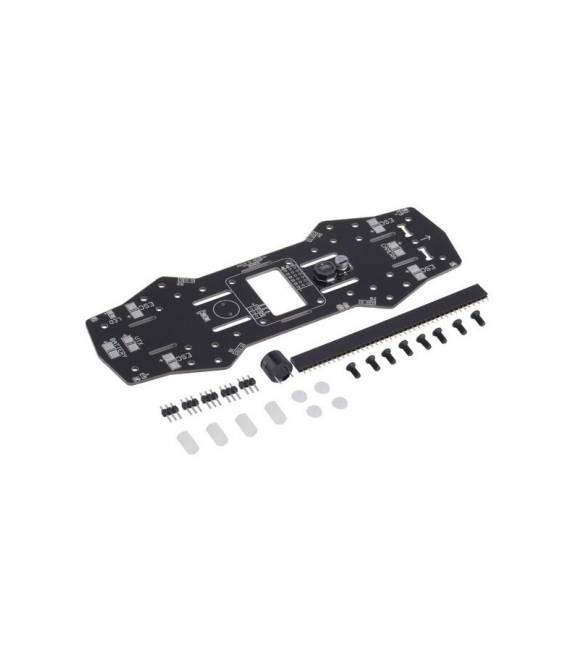
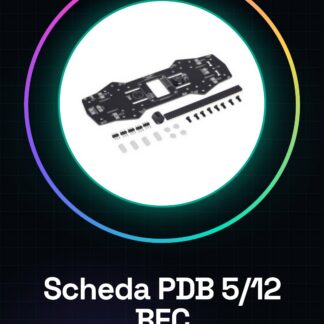
Cos’è La carte de distribution de puissance PDB 5/12 BEC Buzzer LED Fr QAV250 ZMR250 Naze32 CC3D est un composant essentiel pour la construction et l’optimisation des drones. Conçue pour faciliter la gestion du courant, cette carte offre une base solide pour les pilotes de drones qui cherchent fiabilité et sécurité dans leur équipement. Caractéristiques Carte PDB avec BEC 5V/12V Compatible avec les modèles QAV250 et ZMR250 Support pour les systèmes de contrôle Naze32 et CC3D Inclusion d’un buzzer et d’un LED intégrés A quoi sert cette carte PDB est idéale pour les pilotes qui souhaitent construire ou personnaliser des drones de petite à moyenne taille. Elle peut être utilisée en combinaison avec des batteries LiPo, des moteurs brushless et des systèmes de contrôle tels que Naze32 et CC3D. Tutoriel : Comment utiliser Carte de distribution de puissance PDB 5/12 BEC Buzzer LED Cette carte est idéale pour les pilotes de drones qui recherchent un système sûr et fiable pour la distribution du courant. Sa capacité de fournir de l’alimentation à différents niveaux (5V ou 12V) rend cette PDB adaptée à la fois pour des modèles petits et plus grands, garantissant une performance optimale pendant les opérations de vol. Ce dont vous avez besoin Cadre de drone Batterie LiPo Contrôle de vol (Naze32 ou CC3D) Moteurs brushless Étapes Installer la carte PDB sur le cadre de drone, en vous assurant qu’elle est bien fixée. Connecter le contrôle de vol au connecteur spécifié sur la PDB. Connecter les moteurs brushless aux connecteurs correspondants de la PDB. Alimenter la PDB avec la batterie LiPo, en vérifiant la polarité correcte du positif et du négatif. Vérifier que l’LED d’alimentation est allumée, indiquant une installation correcte. Si nécessaire, connecter les capteurs ou autres dispositifs au BEC (Battery Eliminator Circuit) pour fournir une alimentation de 5V. Tester la PDB avec un petit vol de test du drone. Vérifier le datasheet pour le type et la puissance des connecteurs pour garantir une installation correcte. Mini-projet [‘Construisez un petit quadricoptère en utilisant cette PDB, une batterie LiPo, des moteurs brushless et un contrôle de vol Naze32. Configurez le système pour un court vol de test.’, ‘Durée : environ 30 minutes’] Erreurs courantes Ne pas vérifier correctement l’orientation de la batterie lors de l’alimentation. Connecter les moteurs aux mauvais connecteurs, causant des dommages au système. Omettre de vérifier le BEC pour alimenter d’autres dispositifs nécessaires. Ne pas tester la PDB avant le vol réel. Accessoires recommandés Batterie LiPo Contrôle de vol Naze32 Moteurs brushless 2212 Capteurs IMU Questions fréquentes Q : Comment puis-je vérifier si la PDB est installée correctement ? Vérifiez que l’LED d’alimentation est allumée et que tous les connecteurs sont solidement connectés. Q : Puis-je utiliser cette PDB avec d’autres modèles de contrôle de vol ? Oui, mais assurez-vous de vérifier le datasheet pour la compatibilité spécifique de votre modèle de contrôle de vol.
Avis
Il n’y a pas encore d’avis.