 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
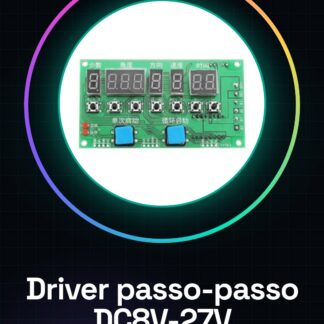
Cos’è La carte de contrôleur de moteur pas à pas DC8V-27V est un composant essentiel pour les projets nécessitant le contrôle de moteurs pas à pas. Ce contrôleur est programmable et idéal pour des applications telles que l’impression 3D et la robotique. Caractéristiques Compatible avec des moteurs pas à pas Fonctionne avec des tensions allant de 8V à 27V Programmable pour diverses applications A quoi sert Le contrôleur DC8V-27V est utilisable dans divers projets, tels que la création de petits robots utilisant des moteurs pas à pas pour le mouvement. Il est compatible avec Arduino et ESP32 pour le contrôle et la programmation des fonctions du moteur. Tutoriel : Comment utiliser le Contrôleur de Moteur Pas à Pas DC8V-27V Le contrôleur de moteur pas à pas DC8V-27V est un composant essentiel pour les projets nécessitant un contrôle précis de moteurs pas à pas. Idéal pour les makers débutants et intermédiaires qui souhaitent explorer la robotique et la mécanique programmable. Ce qu’il vous faut Arduino Uno Moteur pas à pas compatible Câble de connexion Jumper Alimentateur externe Logiciel de développement Arduino Étapes Connectez le contrôleur de moteur pas à pas à l’Arduino en utilisant les jumpers. Vérifiez la tension d’alimentation du moteur et assurez-vous qu’elle se situe entre 8V et 27V. Chargez un sketch de test sur Arduino pour tester le fonctionnement du contrôleur. Configurez le contrôleur de moteur pas à pas pour le moteur pas à pas spécifique en utilisant les fonctions du contrôleur. Testez le moteur pas à pas pour vous assurer qu’il se déplace correctement. Régulez la vitesse et la direction du moteur pas à pas via le logiciel Arduino. Vérifiez la température du contrôleur pendant son utilisation pour garantir un fonctionnement sûr. Utilisez le contrôleur pour contrôler le moteur pas à pas de manière précise et programmable. Exemple de code void setup() { pinMode(2, OUTPUT); pinMode(3, OUTPUT); pinMode(4, OUTPUT); pinMode(5, OUTPUT); } void loop() { digitalWrite(2, HIGH); delay(500); digitalWrite(2, LOW); delay(500); } Mini-projet Créez un petit robot qui utilise le moteur pas à pas pour se déplacer en avant et en arrière. Utilisez un capteur de distance pour l’arrêter lorsqu’il détecte un obstacle. Erreurs courantes Ne vérifiez pas la tension d’alimentation du moteur. Ne configurez pas correctement le contrôleur de moteur pas à pas pour le moteur spécifique. Ne surveillez pas la température du contrôleur pendant son utilisation. Ne testez pas le moteur pas à pas avant de l’intégrer dans un projet plus complexe. Accessoires recommandés Moteur pas à pas compatible Alimentateur externe Capteur de distance Jumpers Questions fréquentes Quelle est la tension d’alimentation minimale pour le contrôleur ? Vérifiez le datasheet du contrôleur. Quelle est la tension d’alimentation maximale pour le contrôleur ? Vérifiez le datasheet du contrôleur. Comment puis-je contrôler la vitesse du moteur pas à pas ? Utilisez les fonctions de contrôle du contrôleur de moteur pas à pas.
Avis
Il n’y a pas encore d’avis.