 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
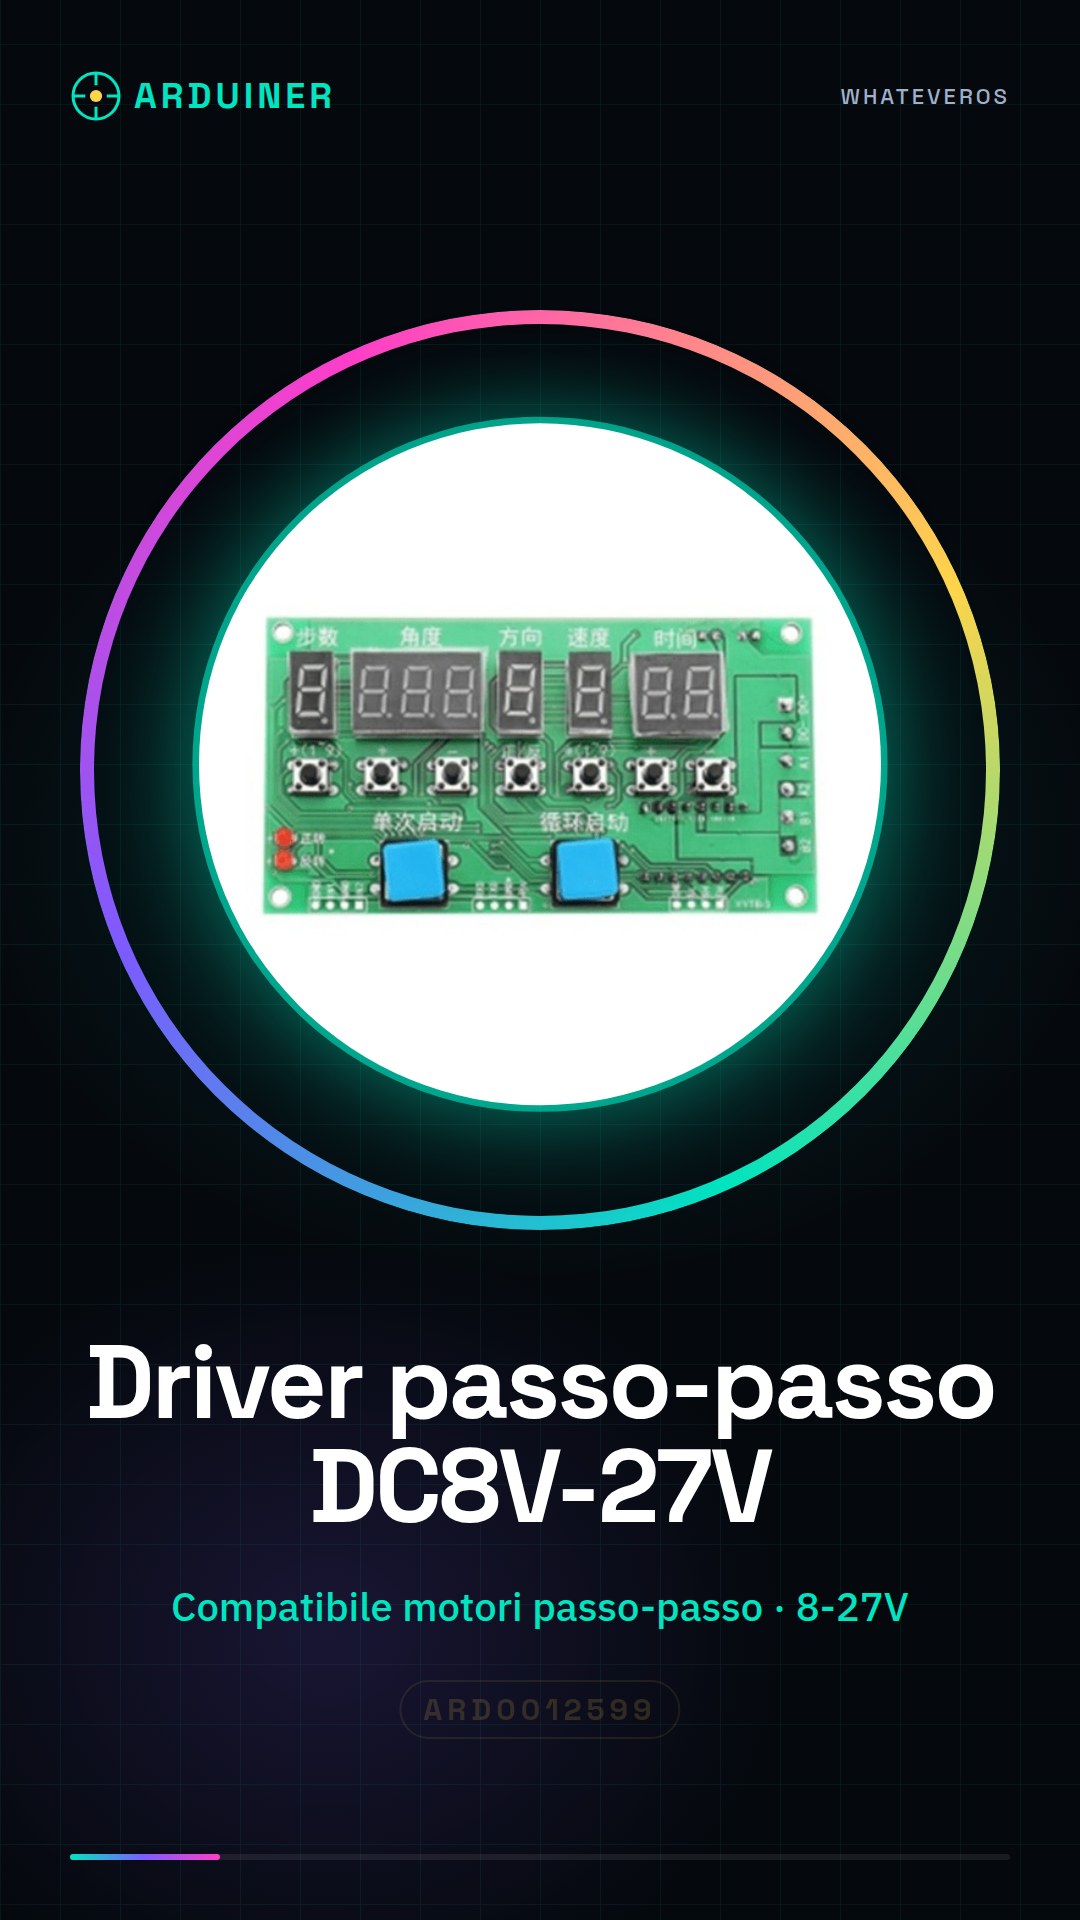
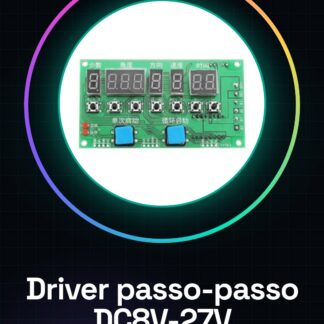
Der Schrittmotor-Treiber-Platine DC8V-27V ist ein wesentlicher Komponente für Projekte, die die Steuerung von Schrittmotoren erfordern. Dieser Treiber ist programmierbar und ideal für Anwendungen wie 3D-Druck und Robotik.
Eigenschaften
- Kompatibel mit Schrittmotoren
- Funktioniert mit Spannungen von 8V bis 27V
- Programmierbar für verschiedene Anwendungen
Wofür es dient
Der Treiber DC8V-27V ist in verschiedenen Projekten einsetzbar, wie zum Beispiel bei der Erstellung kleiner Roboter, die Schrittmotoren für die Bewegung verwenden. Er ist mit Arduino und ESP32 kompatibel für die Steuerung und Programmierung der Motorfunktionen.
Tutorial: Wie man den Schrittmotor-Treiber DC8V-27V verwendet
Der Schrittmotor-Treiber DC8V-27V ist ein wesentlicher Komponente für Projekte, die präzise Steuerung von Schrittmotoren erfordern. Ideal für Anfänger und Fortgeschrittene, die die Robotik und die programmierbare Mechanik erkunden möchten.
Was du brauchst
- Arduino Uno
- Schrittmotor kompatibel
- Verbindungsleitung
- Steckbrücken
- Außenstromversorgung
- Arduino-Entwicklungssoftware
Schritte
- Verbinden Sie den Motorsteuerungsaufnehmer mit dem Arduino über die Steckbrücken.
- Überprüfen Sie die Betriebsspannung des Motors und stellen Sie sicher, dass sie zwischen 8V und 27V liegt.
- Laden Sie ein Test-Sketch auf Arduino, um die Funktionalität des Steuerungsaufnehmers zu überprüfen.
- Konfigurieren Sie den Motorsteuerungsaufnehmer für den spezifischen Schrittmotor mit den Funktionen des Aufnehmers.
- Testen Sie den Schrittmotor, um sicherzustellen, dass er sich korrekt bewegt.
- Regulieren Sie die Geschwindigkeit und den Bewegungsrichtung des Schrittmotors über die Arduino-Software.
- Überprüfen Sie die Temperatur des Steuerungsaufnehmers während des Betriebs, um eine sichere Funktionsweise zu gewährleisten.
- Verwenden Sie den Steuerungsaufnehmer, um den Schrittmotor präzise und programmierbar zu steuern.
Beispielcode
void setup() {
  pinMode(2, OUTPUT);
  pinMode(3, OUTPUT);
  pinMode(4, OUTPUT);
  pinMode(5, OUTPUT);
}

void loop() {
  digitalWrite(2, HIGH);
  delay(500);
  digitalWrite(2, LOW);
  delay(500);
}
Mini-Projekt
Erstelle einen kleinen Roboter, der einen Schrittmotor verwendet, um sich vorwärts und rückwärts zu bewegen. Verwende einen Distanzsensor, um ihn anzuhalten, wenn ein Hindernis erkannt wird.
Häufige Fehler
- Überprüfe nicht die Spannung der Stromversorgung des Motors.
- Konfiguriere den Schrittmotor-Treiber nicht korrekt für den spezifischen Motor.
- Überwache nicht die Temperatur des Treibers während der Nutzung.
- Teste den Schrittmotor nicht vor der Integration in ein komplexeres Projekt.
Empfohlenes Zubehör
- Schrittmotor kompatibel
- Externer Stromversorgung
- Distanzsensor
- Steckbrücken
Häufige Fragen
Welche ist die minimale Betriebsspannung für den Treiber?
Überprüfe im Datenblatt des Treibers.
Welche ist die maximale Betriebsspannung für den Treiber?
Überprüfe im Datenblatt des Treibers.
Wie kann ich die Geschwindigkeit des Schrittmotors steuern?
Verwende die Steuerfunktionen des Schrittmotor-Treibers.

Rezensionen
Es gibt noch keine Rezensionen.