 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
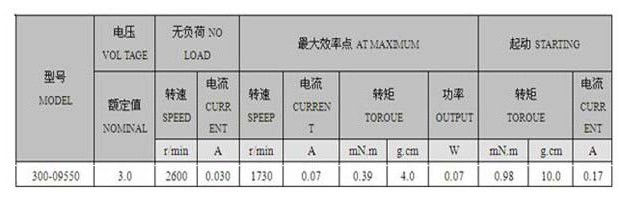
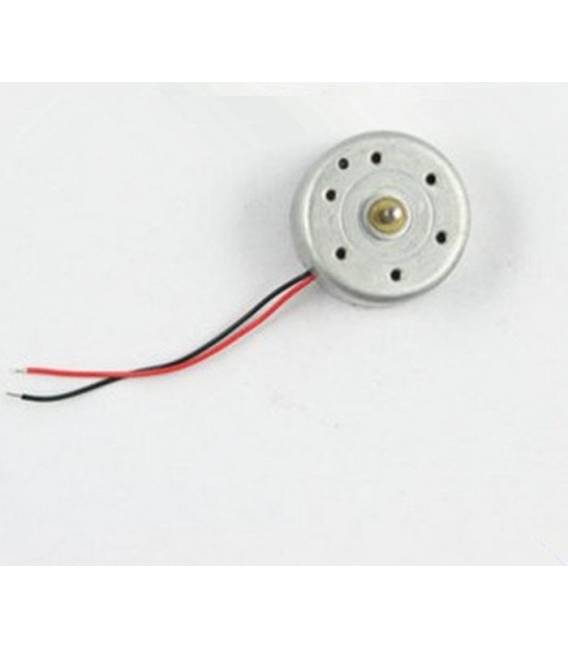
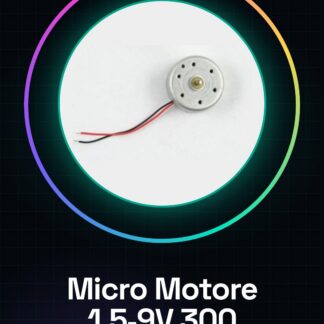
📌 Technische Spezifikationen – Mini Motor 1.5V–9V Typ 300 (auch bekannt als ‚Motor 300‘) Betriebsspannung: Minimal: 1.5 V Normale: 3 V – 6 V Maximal: 9 V (übersteigt die Lebensdauer verringert) Stromverbrauch (hinweisend): Leerlauf: 50–100 mA (bei 3–6 V) Unter Last: 150–400 mA (kann bis zu 1 A bei Stau erreichen) Drehzahl (RPM, leerlauf): ~3.000 U/min bei 3 V ~6.000 U/min bei 6 V ~9.000 U/min bei 9 V Drehmoment: Ca. 10–30 g·cm (niedrig, hohe Drehzahl, niedriges Drehmoment) Typische Maße: Länge des Gehäuses: ~27 mm Durchmesser: ~20 mm Achse: Durchmesser 2 mm, Länge 8–10 mm Anwendungen: Kleine Roboter Ventilatorwender Modellbau Solare Experimente 🔌 Anschließen an Arduino ⚠️ Wichtiger Hinweis: Arduino kann den Motor nicht direkt vom digitalen Pin versorgen. Die Pins liefern maximal 40 mA, während der Motor viel mehr benötigt. Ein Motorsteuerung oder ein Leistungs-Transistor ist erforderlich. Option 1 – Mit NPN-Transistor (z.B. 2N2222, BC337 oder TIP120) Material: Arduino Uno (oder vergleichbar) Mini Motor 1.5V–9V Typ 300 NPN-Transistor Dioden 1N4007 (Schutz vor Spannungskehre) Widerstand 220 Ω Externer Spannungsversorgung (3–6 V) Breadboard und Kabel Schema: Kollektor → Pol des Motors Andere Pol des Motors → + externe Spannungsversorgung Emitter → GND gemeinsam mit Arduino Widerstand 220 Ω vom digitalen Pin Arduino zur Basis des Transistors Dioden parallel zum Motor (Kathode zur Positiv, Anode zum Transistor) Option 2 – Mit Treiber L293D oder L298N Erlaubt die Richtungsänderung der Drehung Unterstützt zwei Motoren gleichzeitig Einfache Verbindung mit externer Spannungsversorgung für den Motor und digitalen Pins für die Steuerung 💻 Arduino-Programmierung Beispiel 1 – An/Aus des Motors (NPN-Transistor) int motorPin = 9; // Pin verbunden mit der Basis über den Widerstand void setup() { pinMode(motorPin, OUTPUT); } void loop() { digitalWrite(motorPin, HIGH); // Motor einschalten delay(2000); // 2 Sekunden digitalWrite(motorPin, LOW); // Motor ausschalten delay(2000); // 2 Sekunden } Beispiel 2 – Geschwindigkeitssteuerung mit PWM int motorPin = 9; // PWM-Pin void setup() { pinMode(motorPin, OUTPUT); } void loop() { for (int speed = 0; speed = 0; speed -= 5) { analogWrite(motorPin, speed); // Geschwindigkeit schrittweise verringern delay(50); } } Beispiel 3 – Richtungsänderung (L293D) int motorPin1 = 9; int motorPin2 = 8; void setup() { pinMode(motorPin1, OUTPUT); pinMode(motorPin2, OUTPUT); } void loop() { // Vorwärtsbewegung digitalWrite(motorPin1, HIGH); digitalWrite(motorPin2, LOW); delay(2000); // Rückwärtsbewegung digitalWrite(motorPin1, LOW); digitalWrite(motorPin2, HIGH); delay(2000); // Stop digitalWrite(motorPin1, LOW); digitalWrite(motorPin2, LOW); delay(1000); } 📋 Praktische Tipps Verwenden Sie die nominale Spannung nicht über längere Zeiträume (besser 3–6 V). Bei Solarzellenbedienung beachten Sie, dass die Spannung mit dem Licht schwankt: ein Kondensator zur Stabilisierung ist ratsam. Für mehr Drehmoment fügen Sie einen mechanischen Reduktionsgetriebe hinzu. Verwenden Sie immer eine Dioden-Schutzschaltung gegen Rückstrom des Motors. Tutorial: Wie man den Mini Motor 1.5V – 9V Typ 300 für Solaranwendungen verwendet Dieser kleine Motor ist ideal für Solaranwendungen und andere Projekte, die einen kleinen DC-Motor benötigen. Er ist für Anfänger geeignet und für die Implementierung von Bewegungen.
Rezensionen
Es gibt noch keine Rezensionen.