
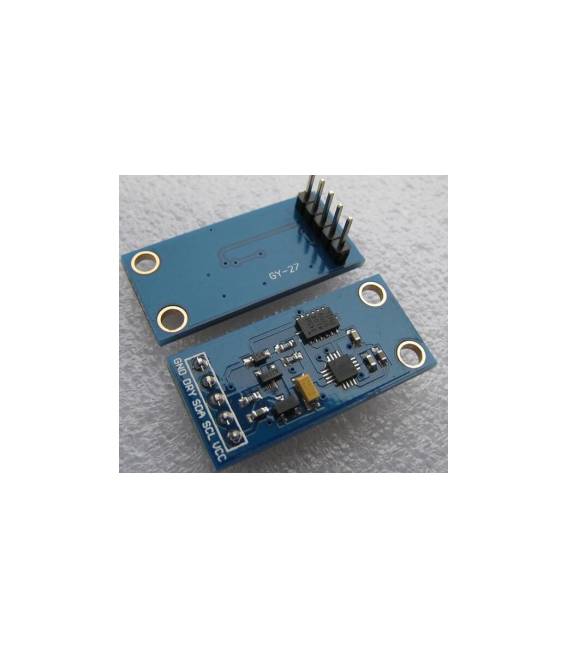

Bussola Elettronica 3 Assi GY-27 HMC5883L
Il prezzo originale era: 27,64 €.20,02 €Il prezzo attuale è: 20,02 €. Escluso IVA
Bussola elettronica a 3 assi GY-27 Modulo / angolo Modulo / HMC5883L Modulo
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo GY-27 è una bussola elettronica a 3 assi che utilizza il sensore HMC5883L per misurare l’orientamento in campo magnetico. Permette di determinare la direzione nord, est, sud e ovest con una certa precisione.
Caratteristiche
- Tipo: Bussola elettronica a 3 assi
- Sensore: HMC5883L
- SKU: ARD009442
- Prezzo: 20.02 €
- Categorie: Giroscopi / Accellerometri / Magnetometri, Movimento
A cosa serve
Il modulo GY-27 è ideale per progetti che richiedono un orientamento preciso, come robot, veicoli autonomi, sistemi di navigazione e applicazioni di realtà aumentata. Può essere utilizzato con microcontrollori come Arduino e ESP per acquisire dati di orientamento e implementarne il controllo.
Tutorial: Come usare Bussola Elettronica 3 Assi GY-27
La bussola elettronica 3 assi GY-27 è un componente fondamentale per progetti che richiedono orientamento e navigazione. Utile per robotici, automi e veicoli autonomi.
Cosa serve
- Arduino o compatibile
- Connettore FFC
- Resistenza 10kΩ
- Cavo di alimentazione 5V
- Microcontrollore per il codice
Passi
- 1. Assembla il modulo GY-27 sul circuito. Verifica sul datasheet.
- 2. Collega il pin VCC al 5V dell’Arduino. Verifica sul datasheet.
- 3. Collega il pin GND al GND dell’Arduino. Verifica sul datasheet.
- 4. Collega il pin SCL al pin A5 (SCL) dell’Arduino. Verifica sul datasheet.
- 5. Collega il pin SDA al pin A4 (SDA) dell’Arduino. Verifica sul datasheet.
- 6. Collega il pin INT al pin 2 dell’Arduino. Verifica sul datasheet.
- 7. Collega la resistenza 10kΩ tra VCC e SDA. Verifica sul datasheet.
- 8. Carica il codice minimo per leggere i dati. Verifica sul datasheet.
Codice di esempio
```cpp
#include <Wire.h>

void setup() {
  Wire.begin();
}

void loop() {
  Wire.beginTransmission(0x1E);
  Wire.write(0x02);
  Wire.endTransmission();
  Wire.requestFrom(0x1E, 6);
  if (Wire.available()) {
    int x = Wire.read() << 8 | Wire.read();
    int y = Wire.read() << 8 | Wire.read();
    int z = Wire.read() << 8 | Wire.read();
    Serial.print("X: "); Serial.println(x);
    Serial.print("Y: "); Serial.println(y);
    Serial.print("Z: "); Serial.println(z);
  }
}
```
Mini-progetto
Crea un veicolo autonomo che si muove in una direzione specifica basandosi sulle letture della bussola. In 30 minuti, programmi l’Arduino per girare a destra o a sinistra in base ai dati della bussola.
Errori comuni
- Collegare correttamente i pin SDA e SCL.
- Verificare la resistenza 10kΩ tra SDA e VCC.
- Assicurarsi che l’Arduino stia ricevendo 5V.
- Controllare la frequenza di lettura dei dati.
Accessori consigliati
- Arduino Nano
- Display LCD 16×2
- Batteria LiPo 3.7V
- Dropper di acqua
Domande frequenti
Quali sono i requisiti di alimentazione per il GY-27?
Alimentazione da 3.3V a 5V.
Posso usare un Arduino Uno?
Sì, ma assicurati di collegare correttamente i pin.
Quanto tempo dura la bussola in funzione?
Verifica sul datasheet per la durata della batteria.
Posso utilizzare questa bussola in un ambiente esterno?
Sì, ma assicurati di proteggere il modulo da intemperie.
Informazioni aggiuntive
| Peso | 25 g |
|---|---|
| Dimensioni | 5,0 × 3,0 × 1,0 cm |
Prodotti correlati
-
In offerta!
Modulo Sensore di Vibrazione a Tilt FC-01 Normalmente Chiuso SW-420 arduino compatibile
Il prezzo originale era: 2,10 €.1,83 €Il prezzo attuale è: 1,83 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit Staffe Montaggio Motori DC per Smart Car, Robot, Rover
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo multiplexer analogico a 8 canali CJMCU-4051 74HC4051
Il prezzo originale era: 3,45 €.3,00 €Il prezzo attuale è: 3,00 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo Sensore Tilt a 2 Vie per Misurazione Angolo Inclinazione SW-18015P
Il prezzo originale era: 5,83 €.4,22 €Il prezzo attuale è: 4,22 €. Escluso IVA Aggiungi al carrello