 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
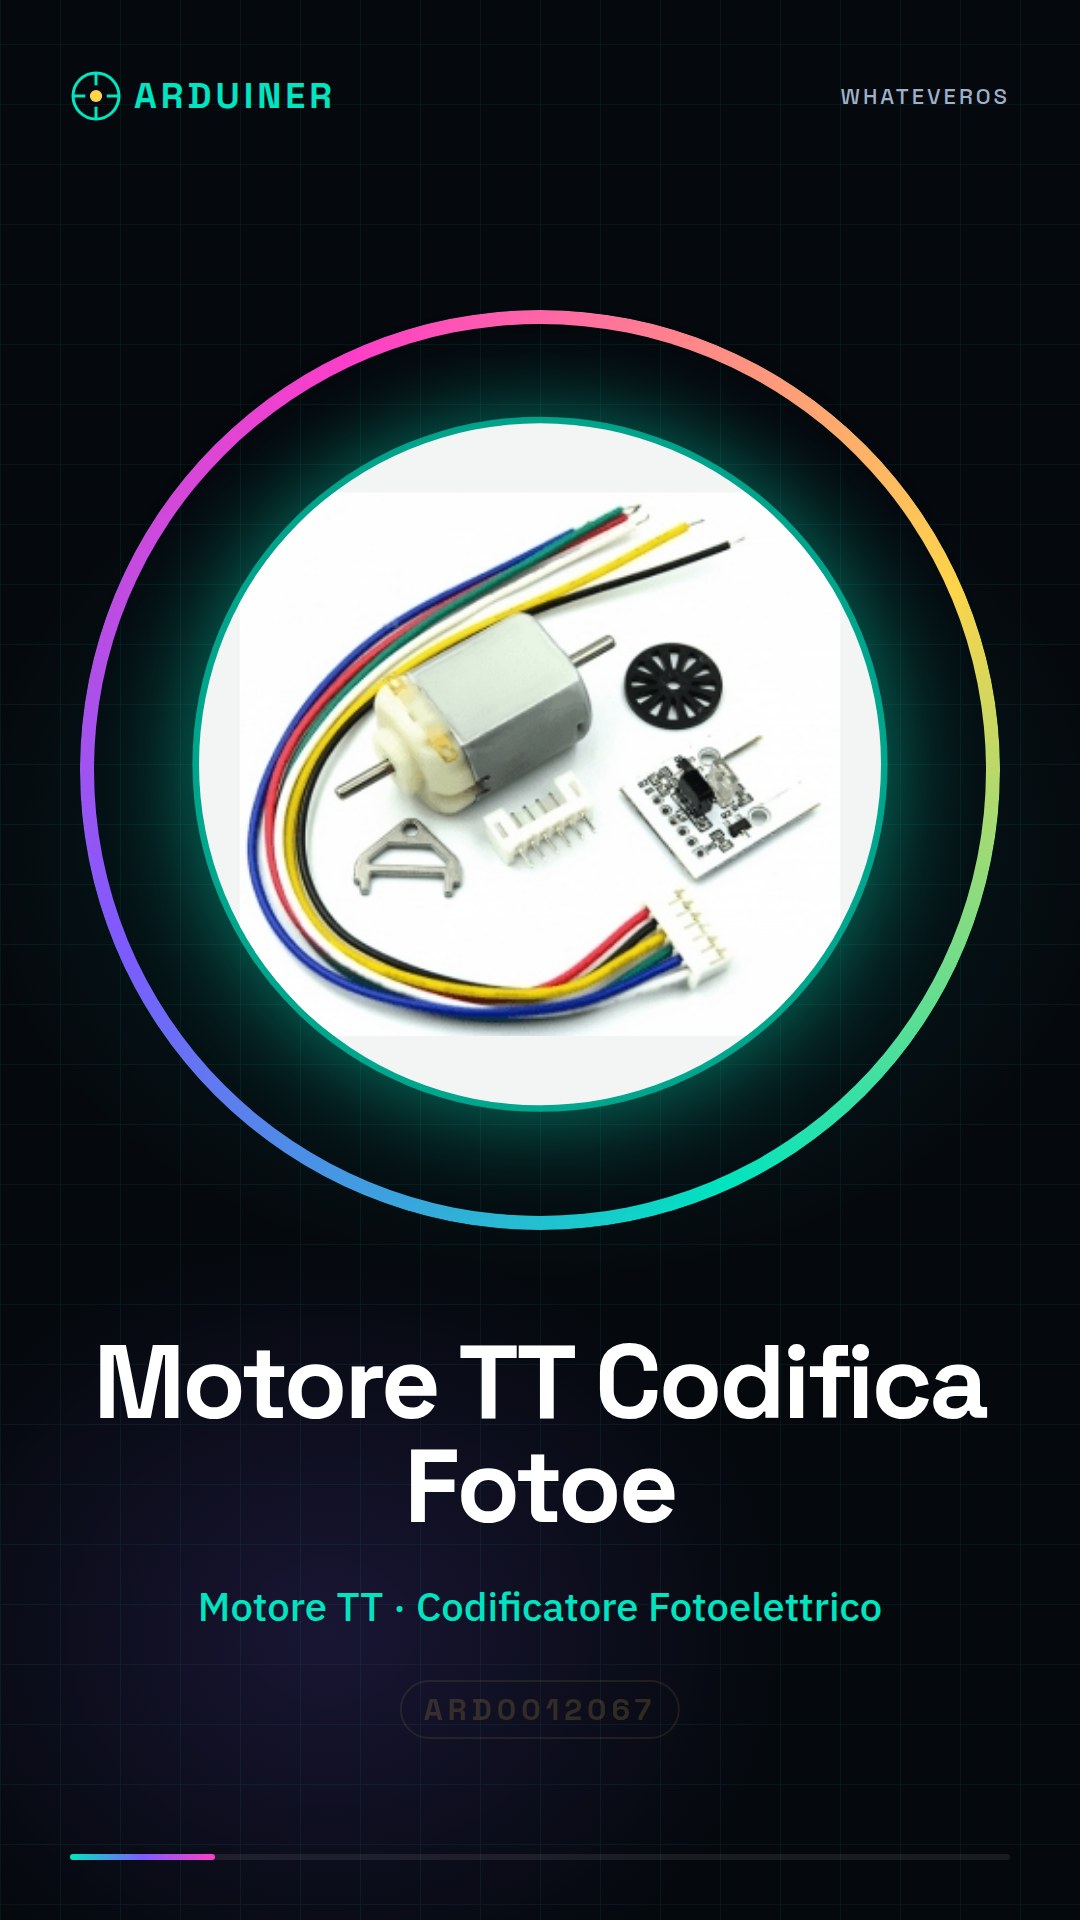
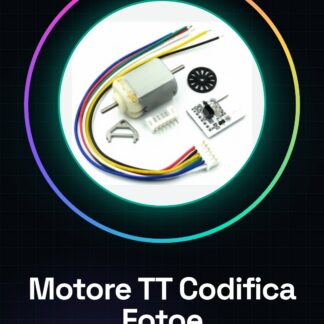
Was ist ein TT Motor mit Photoelektrischem Codierkreis für Roboter und Mecanum-Räder? Dieser Motor ist für Roboter und Mecanum-Rad-Systeme konzipiert und bietet hohe Positionierungsgenauigkeit und -kontrolle.
**Funktionen:**
– Motor-Typ: TT
– Codierkreis: Photoelektrisch
– Ideal für Roboter und Mecanum-Räder
**Zweck:**
Dieser Motor eignet sich hervorragend zur Herstellung von Basiseinheiten für Roboter mit Mecanum-Rädern. Der photoelektrische Codierkreis ermöglicht die genaue Positionierung des Motors, was für Anwendungen mit hohem Anforderungsgrad an Genauigkeit wie Navigation und Manipulation von Vorteil ist. Sie können die Position des Motors über den Serial Monitor eines Arduino- oder ESP-Mikrocontrollers überwachen.
**Tutorial: Wie man den TT Motor mit Photoelektrischem Codierkreis verwendet**
Dieser Motor ist ideal für Roboter und Fahrzeuge mit Mecanum-Rädern. Er dient zur genauen Positionierung des Motors.
**Materialien:**
– TT Motor mit Photoelektrischem Codierkreis
– Arduino
– Stromversorgungskabel
– 10kΩ Widerstand
– Optionale Grenzschaltungen
**Schritte:**
1. Verbinden Sie den Motor an den Arduino über die Stromversorgungs- und Steuerungspins.
2. Überprüfen Sie im Datenblatt die Stromversorgungsspezifikationen.
3. Verbinden Sie den Codierkreis an den Pin A0 oder A1.
4. Überprüfen Sie im Datenblatt die Anzahl der Codierer-Pins.
5. Verbinden Sie den 10kΩ Widerstand zwischen dem Pin GND und dem Pull-Up-Pin des Codierers.
6. Laden Sie den bereitgestellten Arduino-Code hoch.
7. Testen Sie den Motor mit dem Befehl analogRead(A0).
8. Überprüfen Sie die Funktionalität des Codierers mit einem Beispiel-Sketch.
**Beispielsketch**
„`void loop() {
int position = analogRead(A0);
Serial.println(position);
delay(100);
}„`
**Mini-Projekt:**
Bauen Sie eine Basiseinheit für einen Roboter mit Mecanum-Rädern, indem Sie diesen Motor verwenden. Überwachen Sie die Position des Motors über den Serial Monitor.
**Häufige Fehler:**
– Nicht die Spezifikationen im Datenblatt überprüfen.
– Falscher Pin für den Codierer verwenden.
– Pull-Up-Widerstand weglassen.
– Den Motor nicht mit einem Beispiel-Sketch testen.
**Empfohlene Zubehör:**
– Arduino
– Stromversorgungskabel
– 10kΩ Widerstand
**Häufig gestellte Fragen:**
– Welche Pins sollen für den Codierer verwendet werden?
– Verwenden Sie Pins A0 oder A1.
– Muss der Pull-Up-Widerstand verbunden werden?
– Ja, für ein korrektes Funktionieren wird empfohlen.
– Kann ich diesen Motor für Mecanum-Räder verwenden?
– Ja, er ist perfekt für Mecanum-Räder geeignet.
– Welche Spezifikationen sollen im Datenblatt überprüft werden?
– Stromversorgung, Frequenz und Genauigkeit des Codierers.
Rezensionen
Es gibt noch keine Rezensionen.