 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
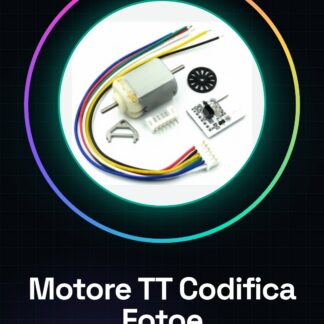
The TT Motor with Photoencoder Disc is designed for precise control in robotics and mecanum wheel systems. It features a photoencoder disc for accurate position tracking, making it ideal for applications requiring high precision, such as navigation and manipulation. Connect the motor to an Arduino or ESP microcontroller to monitor its position via the Serial Monitor. This motor is perfect for building robots with mecanum wheels. To set up, connect the motor to the Arduino, attach the photoencoder disc to pins A0 or A1, and include a 10kΩ resistor for proper operation. Follow the provided tutorial and sample code to test the motor’s functionality.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
Motore TT con Disco Codificatore Fotoelettrico per Robot e Ruote Mecanum. Questo motore è progettato per essere utilizzato in robot e sistemi di ruote mecanum, offrendo precisione e controllo avanzato della posizione.
Caratteristiche
- Tipo di motore: TT
- Disco codificatore: Fotoelettrico
- Ideale per robot e ruote mecanum
A cosa serve
Questo motore è ideale per la costruzione di robot base con ruote mecanum. Il disco codificatore fotoelettrico permette di controllare la posizione esatta del motore, utile per applicazioni che richiedono precisione come la navigazione o la manipolazione. Puoi monitorare la posizione del motore tramite il Serial Monitor di un microcontrollore Arduino o ESP.
Tutorial: Come usare Motore TT con Disco Codificatore
Questo motore è ideale per robot e veicoli su ruote mecanum. Serve a controllare la posizione esatta del motore.
Cosa serve
- Motore TT con Disco Codificatore
- Arduino
- Cavo di alimentazione
- Resistenza 10kΩ
- Sensori di limiti opzionali
Passi
- 1. Collega il motore al Arduino tramite i pin di alimentazione e controllo.
- 2. Verifica sul datasheet le specifiche di alimentazione.
- 3. Collega il disco codificatore al pin A0 o A1.
- 4. Verifica sul datasheet il numero di pin del codificatore.
- 5. Collega la resistenza 10kΩ tra il pin GND e il pin di pull-up del codificatore.
- 6. Carica il codice Arduino fornito.
- 7. Testa il motore con il comando analogRead(A0).
- 8. Verifica la funzione del codificatore con un sketch di esempio.
Codice di esempio
```void loop() { int posizione = analogRead(A0); Serial.println(posizione); delay(100);}```Mini-progetto
Costruisci un robot base con ruote mecanum utilizzando questo motore. Controlla la posizione del motore con Serial Monitor.
Errori comuni
- Non verificare le specifiche sul datasheet.
- Collegare il codificatore al pin sbagliato.
- Omettere la resistenza pull-up.
- Non testare il motore con un sketch di esempio.
Accessori consigliati
- Arduino
- Cavo di alimentazione
- Resistenza 10kΩ
Domande frequenti
Quali pin utilizzare per il codificatore?
Utilizza pin A0 o A1.
È necessario collegare la resistenza pull-up?
Sì, è consigliato per un funzionamento corretto.
Posso utilizzare questo motore per ruote mecanum?
Sì, è perfetto per ruote mecanum.
Quali specifiche controllare sul datasheet?
Alimentazione, frequenza, precisione del codificatore.
Reviews
There are no reviews yet.