 DE
 IT Italiano
 EN English
 ES Español
 FR Français
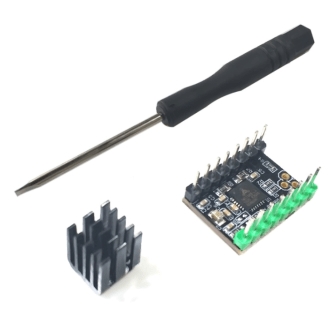
Beschreibung
Was ist das
Der TMC2209 leise Treiber ist ein Treiber für Schrittmotoren, der die UART-Kommunikation verwendet. Er ist für die präzise Steuerung von Schrittmotoren und die Reduzierung des Betriebsgeräusches konzipiert.
Eigenschaften
- Schrittmotoren UART-Treiber
- Geringes Betriebsgeräusch
- Präzise Steuerung
Wofür es dient
Der TMC2209 ist ideal für elektronische Projekte und Robotik, die Präzision und Stille erfordern. Er kann verwendet werden, um einen Schrittmotor in Anwendungen wie handwerklichen Robotern, Bewegungssystemen und Steuergeräten zu steuern.
Tutorial: Wie man den leise TMC2209 Treiber verwendet
Der TMC2209 ist ein UART-Treiber für Schrittmotoren, der für Projekte mit Präzision und Stille geeignet ist, für Anfänger und Fortgeschrittene.
Was du brauchst
- TMC2209 Treiber
- Arduino oder kompatibler Mikrocontroller
- Schrittmotoren
- Widerstand 10kΩ (für Pull-up)
Schritte
- 1. Lade den TMC2209 Treiber für Arduino aus dem GitHub-Repository herunter.
- 2. Verbinde den TMC2209 mit dem Mikrocontroller: VCC an 5V, GND an GND, STEP an ein PWM-Pin, DIR an einen digitalen Pin.
- 3. Verbinde den Schrittmotor mit dem TMC2209: VCC an VBUS, GND an GND, IN1, IN2, IN3, IN4 an Motorkontakt-Pins.
- 4. Verbinde eine 10kΩ-Widerstand zwischen VCC und STEP für Pull-Up.
- 5. Überprüfe im Datenblatt die korrekten Werte für die Versorgungsspannung und die Pins.
- 6. Lade den bereitgestellten Arduino-Code auf den Mikrocontroller.
- 7. Überprüfe die UART-Kommunikation zwischen Mikrocontroller und TMC2209.
- 8. Teste die Motoren, um sicherzustellen, dass sie korrekt funktionieren.
Beispielcode
```
#include <TMC2209Stepper.h>

TMC2209Stepper motor(1); // Configura il motore

void setup() {
  motor.begin(); // Inizia il motore
}

void loop() {
  motor.step(100); // Avanza 100 passi
}
```
Mini-Projekt
Erstelle ein einfaches handgefertigtes Robotermodell, das sich vorwärts und rückwärts bewegt, indem du einen Schrittmotor und den TMC2209 verwendest.
Häufige Fehler
- Vergiss, einen 10kΩ-Widerstand für Pull-Up zu verbinden.
- Versorge den TMC2209 mit einer Spannung, die von der spezifizierten abweicht.
- Verwende Pins, die nicht mit dem TMC2209 kompatibel sind.
- Überprüfe die UART-Kommunikation nicht vor dem Einsatz des Motors.
Empfohlenes Zubehör
- Schrittmotoren
- Widerstand 10kΩ
- Ladungskabel
- Montageunterstützung
Häufige Fragen
Welche Pins des Mikrocontrollers kann ich für den TMC2209 verwenden?
Du kannst jeden PWM-Pin für STEP und jeden digitalen Pin für DIR verwenden.
Benötigt der TMC2209 eine andere Versorgung als die Standardversorgung?
Überprüfe im Datenblatt die spezifische Versorgungsspannung.
Wie kann ich die UART-Kommunikation testen?
Verwende ein Programm wie TMC2209 Configurator, um die Kommunikation zu testen.
Kann ich diesen Treiber mit anderen Schrittmotoren verwenden?
Überprüfe im Datenblatt die Kompatibilität mit den Schrittmotoren, die du verwenden möchtest.
Rezensionen
Es gibt noch keine Rezensionen.