 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
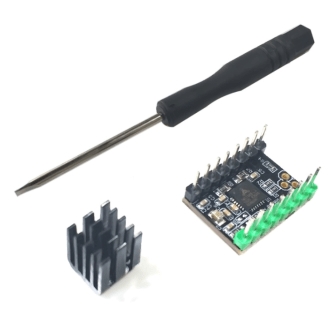
Description
Le Driver silencieux TMC2209 est un driver pour moteurs pas à pas qui utilise la communication UART. Il est conçu pour contrôler les moteurs pas à pas avec précision et réduire au minimum le bruit de fonctionnement. Caractéristiques: Driver pour moteurs pas à pas UART, Réduction du bruit de fonctionnement, Précision de contrôle. À quoi sert-il ? Le TMC2209 est idéal pour les projets électroniques et robotiques qui nécessitent précision et silenciosité. Il peut être utilisé pour contrôler un moteur pas à pas dans des applications telles que des robots artisanaux, des systèmes de mouvement et des dispositifs de contrôle. Tutoriel: Comment utiliser le Driver silencieux TMC2209 Le TMC2209 est un driver pour moteurs pas à pas UART idéal pour des projets qui nécessitent précision et silenciosité, adaptés aux débutants et aux intermédiaires. Ce qu’il vous faut : Driver TMC2209 pour Arduino ou microcontrôleur compatible, Moteur pas à pas, Résistance 10kΩ (pour pull-up). 1. Téléchargez le driver TMC2209 pour Arduino depuis le dépôt GitHub. 2. Connectez le TMC2209 au microcontrôleur : VCC à 5V, GND à GND, STEP à un pin PWM, DIR à un pin digital. 3. Connectez le moteur pas à pas au TMC2209 : VCC à VBUS, GND à GND, IN1, IN2, IN3, IN4 à des broches du moteur. 4. Connectez la résistance 10kΩ entre VCC et STEP pour pull-up. 5. Vérifiez le datasheet pour les valeurs correctes de tension d’alimentation et de broches. 6. Chargez le code Arduino fourni sur le microcontrôleur. 7. Vérifiez la communication UART entre le microcontrôleur et le TMC2209. 8. Testez le moteur pour vous assurer qu’il fonctionne correctement. Exemple de code « ` #include TMC2209Stepper moteur(1); // Configure le moteur void setup() { moteur.begin(); // Démarrer le moteur } void loop() { moteur.step(100); // Avancer de 100 pas } « ` Mini-projet Créez un simple robot artisanal qui se déplace en avant et en arrière en utilisant un moteur pas à pas et le TMC2209. Erreurs courantes Oublier de connecter la résistance 10kΩ pour pull-up. Alimenter le TMC2209 avec une tension différente de celle spécifiée. Utiliser des broches non compatibles avec le TMC2209. Ne pas vérifier la communication UART avant d’utiliser le moteur. Accessoires recommandés Moteurs pas à pas, Résistance 10kΩ, Câble d’alimentation, Support de montage. Questions fréquentes Quelles broches du microcontrôleur puis-je utiliser pour le TMC2209 ? Vous pouvez utiliser n’importe quelle broche PWM pour STEP et n’importe quelle broche digitale pour DIR. Le TMC2209 nécessite-t-il une alimentation différente de celle standard ? Vérifiez le datasheet pour la tension d’alimentation spécifique. Comment puis-je tester la communication UART ? Utilisez un logiciel comme TMC2209 Configurator pour tester la communication. Puis-je utiliser ce driver avec des moteurs à pas différents ? Vérifiez le datasheet pour la compatibilité avec les moteurs que vous prévoyez d’utiliser.
Avis
Il n’y a pas encore d’avis.