 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
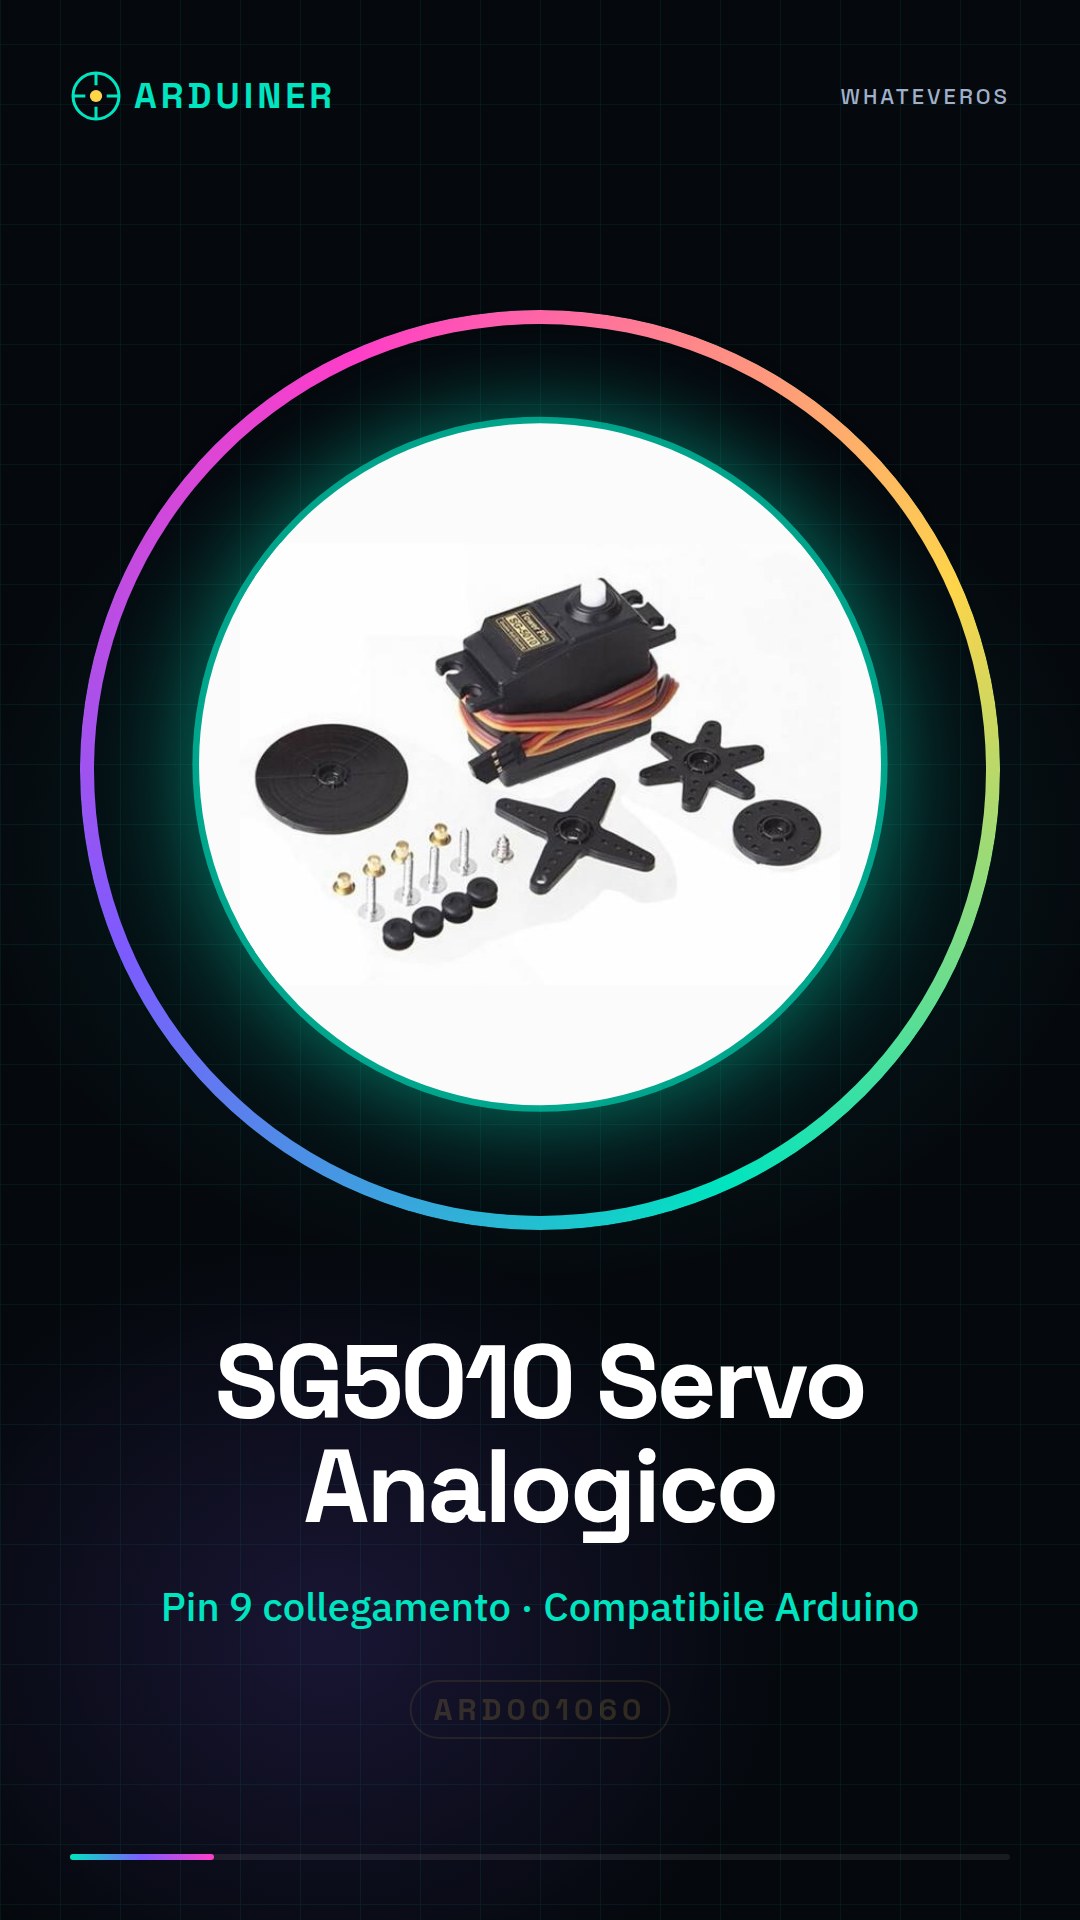
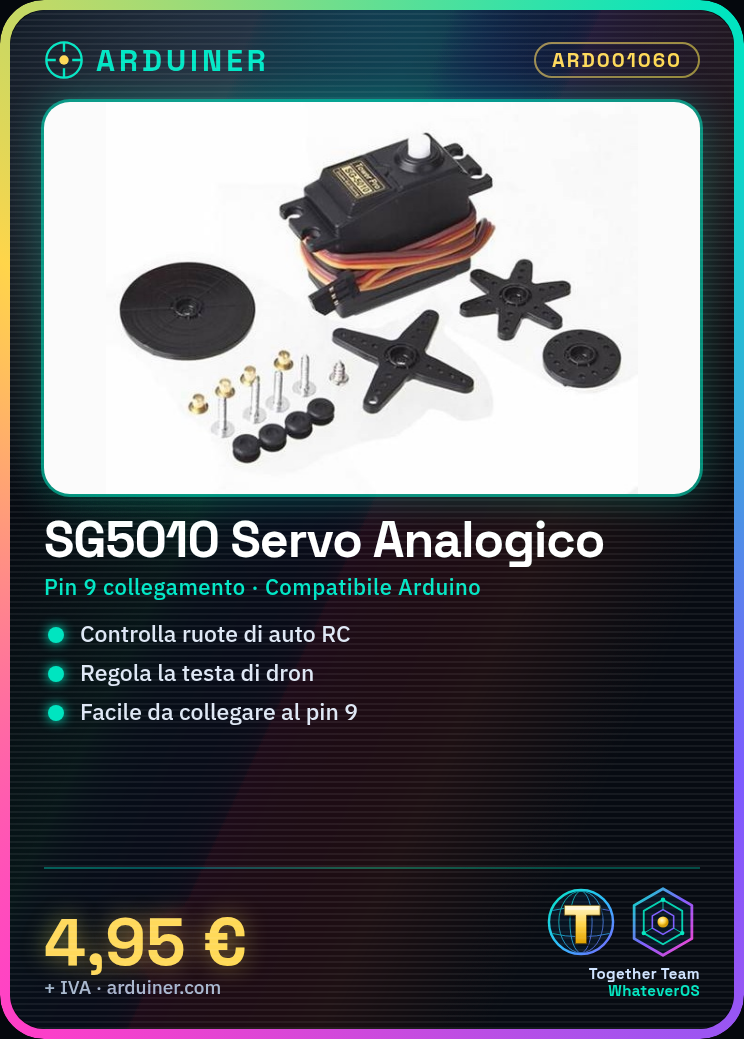
Was ist das? Der SG5010 ist ein analoger Servomotor, der für verschiedene robotische und Modellbau-RC-Projekte, wie z.B. ferngesteuerte Autos, entwickelt wurde. Er ist mit Arduino kompatibel und kann einfach in Mikrocontroller-basierte Steuerungssysteme integriert werden.
Eigenschaften:
– Ideal für RC-Auto- und robotische Projekte
Für was ist es gut? Der SG5010 Servomotor ist ideal, um bewegliche Komponenten in RC-Modellen zu steuern, wie z.B. die Räder eines Autos oder den Kopf eines Drohnen. Er ist mit Arduino kompatibel und kann für interaktive robotische Projekte verwendet werden.
Tutorial: Wie man den SG5010 Analog Servomotor verwendet. Der SG5010 Servomotor ist ideal für robotische und Modellbau-RC-Projekte, wie Autos und Drohnen. Dieses Tutorial führt dich durch die Installation und Konfiguration des Servomotors mit Arduino.
Was braucht man?
– Arduino Uno oder kompatibel
– USB-Kabel (um Arduino mit dem PC zu verbinden)
– SG5010 Analog Servomotor
– Servokabel
– Arduino IDE auf dem PC installiert
Schritte:
1. Verbinde den SG5010 Servomotor mit einem digitalen Pin des Arduino, z.B. Pin 9.
2. Öffne die Arduino IDE und erstelle eine neue Sketch (Programm).
3. Füge den bereitgestellten Beispielcode ein, um die Bewegung des Servomotors zu steuern.
4. Lade das Programm auf dein Arduino.
5. Überprüfe, ob der Servomotor korrekt funktioniert. Wenn nicht, überprüfe die Verbindungen und die Polarisierung.
6. Stelle die Drehwinkel des Servomotors ein, falls erforderlich (prüfe im Datenblatt für die Spezifikationen).
7. Füge weitere Befehle zum Code hinzu, um die Bewegung detaillierter zu steuern.
8. Teste dein Projekt und aktualisiere den Code, falls erforderlich.
Beispielcode:
Servo myServo;
void setup() {
myServo.attach(9);
}
void loop() {
for (int pos = 0; pos <= 180; pos += 1) {
myServo.write(pos);
delay(15);
}
}
Mini-Projekt: Erstelle einen einfachen Roboter, der auf Befehle des SG5010 Servomotors reagiert. Verwende den Servomotor, um die Räder oder den Kopf des Roboters zu steuern.
Häufige Fehler: Überprüfe die Verbindungen zwischen Arduino und Servomotor. Stelle sicher, dass der Code korrekt auf Arduino geladen wurde. Überprüfe die Versorgung des Servomotors: Er könnte eine separate Stromquelle benötigen, wenn er viel Energie benötigt. Überprüfe die Polarisierung der Kabel.
Empfohlene Zubehör:
– Arduino Uno
– Servokabel
– Prototypen-Kit Arduino
– Positionssensoren
Häufig gestellte Fragen:
– Der Servomotor bewegt sich nicht. Überprüfe die Verbindungen und die Polarisierung der Kabel. Überprüfe auch, ob der Servomotor korrekt versorgt wird.
– Welcher Drehwinkelbereich hat der Servomotor? Prüfe im Datenblatt für die genauen Spezifikationen deines SG5010.
Rezensionen
Es gibt noch keine Rezensionen.