
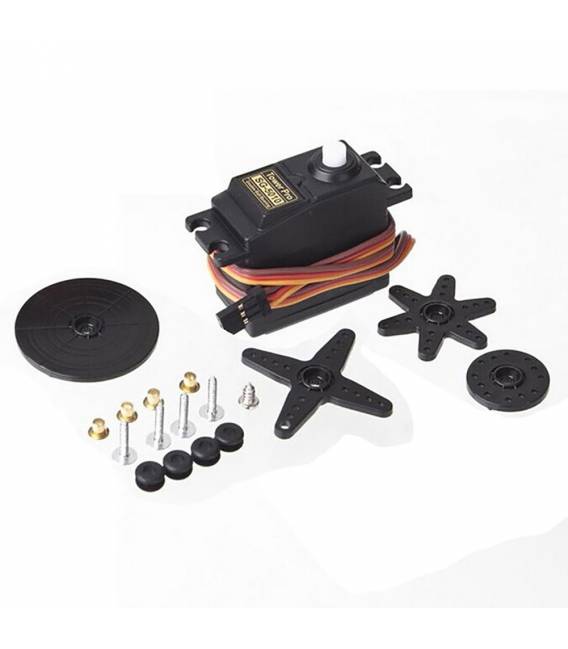


SG5010 Servo Motore Analogico per 450 RC Auto robotico compatibile con Arduino
Il prezzo originale era: 6,84 €.4,95 €Il prezzo attuale è: 4,95 €. Escluso IVA
SG5010 Servo Motore Analogico per 450 RC Auto robotico Arduino
Disponibile su ordinazione
Descrizione
Cos’è
Il SG5010 è un servo motore analogico progettato per essere utilizzato in vari tipi di progetti robotici e modellismo RC, come automobili radiocontrolate. È compatibile con Arduino e può essere integrato facilmente in sistemi di controllo basati su microcontrollori.
Caratteristiche
- Servo motore analogico SG5010
- Idealmente adatto per progetti RC automobili e robotici
A cosa serve
Il servomotore SG5010 è ideale per controllare componenti mobili in modelli RC, come le ruote di un’auto o la testa di un dron. È compatibile con Arduino e può essere utilizzato per creare progetti robotici interattivi.
Tutorial: Come usare SG5010 Servo Motore Analogico
Il servo motore SG5010 è ideale per progetti di robotica e modellismo RC, come automobili e droni. Questo tutorial ti guiderà attraverso l’installazione e la configurazione del servomotore con Arduino.
Cosa serve
- Arduino uno o compatibile
- Cavo USB (per collegare Arduino al PC)
- SG5010 Servo Motore Analogico
- Connessioni di testa per servo motori
- Software Arduino IDE installato sul PC
Passi
- Collega il servomotore SG5010 a un pin digitale dell’Arduino, ad esempio il pin 9.
- Apri l’IDE Arduino e crea una nuova sketch (programma).
- Inserisci il codice di esempio fornito per controllare il movimento del servomotore.
- Carica il programma sul tuo Arduino.
- Verifica che il servo si muova correttamente. Se non funziona, verifica i collegamenti e la polarità.
- Regola l’angolo di rotazione del servomotore se necessario (verifica sul datasheet per le specifiche).
- Aggiungi ulteriori comandi al codice per controllare il movimento in modo più dettagliato.
- Testa il tuo progetto e aggiorna il codice come necessario.
Codice di esempio
Servo myServo;

void setup() {
  myServo.attach(9);
}

void loop() {
  for (int pos = 0; pos <= 180; pos += 1) {
    myServo.write(pos);
    delay(15);
  }
}
Mini-progetto
Crea un robot di base che si muove in risposta ai comandi del servomotore SG5010. Usa il servo per controllare le ruote o la testa del robot.
Errori comuni
- Verifica che i collegamenti tra Arduino e servomotore siano corretti.
- Assicurati di aver caricato il codice correttamente su Arduino.
- Controlla l’alimentazione del servomotore: potrebbe avere bisogno di una fonte separata se richiede molta energia.
- Verifica che la polarità dei fili sia corretta.
Accessori consigliati
- Arduino Uno
- Connessioni di testa per servo motori
- Kit di prototipo Arduino
- Sensori di posizione
Domande frequenti
Il servomotore non si muove.
Verifica i collegamenti e la polarità dei fili. Controlla anche che il servomotore sia alimentato correttamente.
Qual è l’intervallo di rotazione del servo?
Controlla sul datasheet per le specifiche esatte del tuo SG5010.
Informazioni aggiuntive
| Peso | 53 g |
|---|
Prodotti correlati
-
In offerta!
TT Motore 6V con Ruota e Riduttore
Il prezzo originale era: 6,28 €.3,82 €Il prezzo attuale è: 3,82 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore Elettrico miniatura N20 Alta Velocità
Il prezzo originale era: 2,93 €.2,55 €Il prezzo attuale è: 2,55 €. Escluso IVA Aggiungi al carrello -
In offerta!
Micro Pompa RS-360SH DC per Acqua Liquidi Motore Acquari
Il prezzo originale era: 7,66 €.5,20 €Il prezzo attuale è: 5,20 €. Escluso IVA Aggiungi al carrello