 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
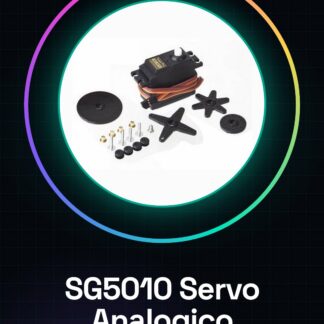
Cos’è Le SG5010 est un servomoteur analogique conçu pour être utilisé dans divers projets robotiques et modèles RC, tels que des voitures radio-commandées. Il est compatible avec Arduino et peut être intégré facilement dans des systèmes de contrôle basés sur des microcontrôleurs. Caractéristiques Servomoteur analogique SG5010 Idéalement adapté pour des projets de voitures RC et robotiques A quoi sert-il Le servomoteur SG5010 est idéal pour contrôler des composants mobiles dans des modèles RC, tels que les roues d’une voiture ou la tête d’un drone. Il est compatible avec Arduino et peut être utilisé pour créer des projets robotiques interactifs. Tutoriel : Comment utiliser le SG5010 Servomoteur Analogique Le servomoteur SG5010 est idéal pour des projets de robotique et modèles RC, tels que des voitures et des drones. Ce tutoriel vous guidera à travers l’installation et la configuration du servomoteur avec Arduino. Ce qu’il vous faut Arduino ou compatible Câble USB (pour connecter Arduino au PC) SG5010 Servomoteur Analogique Connecteurs de tête pour servomoteurs Logiciel Arduino IDE installé sur PC Étapes Connectez le servomoteur SG5010 à un pin numérique d’Arduino, par exemple le pin 9. Ouvrez l’IDE Arduino et créez une nouvelle sketch (programme). Insérez le code d’exemple fourni pour contrôler le mouvement du servomoteur. Chargez le programme sur votre Arduino. Vérifiez que le servomoteur se déplace correctement. Si cela ne fonctionne pas, vérifiez les connexions et la polarité. Réglez l’angle de rotation du servomoteur si nécessaire (vérifiez le datasheet pour les spécifications). Ajoutez des commandes supplémentaires au code pour contrôler le mouvement de manière plus détaillée. Testez votre projet et mettez à jour le code comme nécessaire. Exemple de code Servo myServo; void setup() { myServo.attach(9); } void loop() { for (int pos = 0; pos <= 180; pos += 1) { myServo.write(pos); delay(15); } } Mini-projet Créez un robot de base qui se déplace en réponse aux commandes du servomoteur SG5010. Utilisez le servomoteur pour contrôler les roues ou la tête du robot. Erreurs courantes Vérifiez les connexions entre Arduino et servomoteur. Assurez-vous d'avoir chargé le code correctement sur Arduino. Vérifiez l'alimentation du servomoteur : il peut avoir besoin d'une source séparée s'il nécessite beaucoup d'énergie. Vérifiez que la polarité des fils est correcte. Accessoires recommandés Arduino Uno Connecteurs de tête pour servomoteurs Kit de prototypage Arduino Capteurs de position Questions fréquentes Le servomoteur ne se déplace pas. Vérifiez les connexions et la polarité des fils. Vérifiez également que le servomoteur est correctement alimenté. Quel est l'intervalle de rotation du servomoteur ? Consultez le datasheet pour les spécifications exactes de votre SG5010.
Avis
Il n’y a pas encore d’avis.