 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
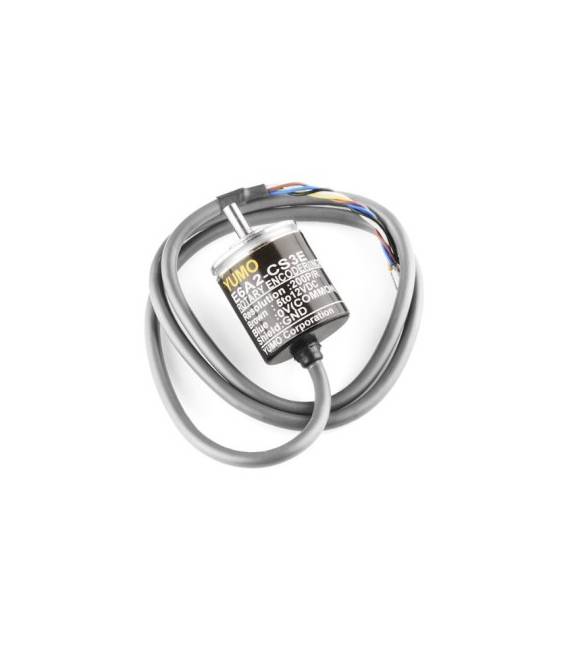
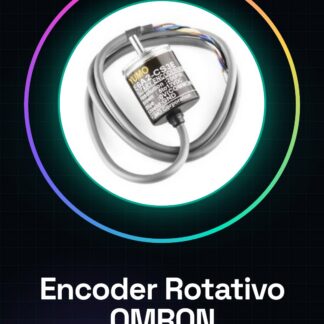
Der OMRON E6A2-CS3E 200 P/R ist ein Positionssensor, der den winkelnden Bewegung eines Achsen misst. Es sendet einen elektrischen Signal, das proportional zum Winkel der Drehung ist, was die genaue Position eines mechanischen Komponenten bekannt gibt.
Eigenschaften
- Marke: OMRON
- Modell: E6A2-CS3E
- Auflösung: 200 P/R (Pulse pro Drehung)
- Typ: Rotationsencoder
Wofür es dient
Der OMRON E6A2-CS3E Rotationsencoder ist ideal für Positionierungskontrollanwendungen in Robotik, 3D-Druckern und anderen mechanischen Geräten. Es ermöglicht es, den Winkel der Drehung eines Achsen präzise zu messen, was die Bewegung von Motoren, die Position von Komponenten oder die Ausrichtung von Systemen kontrollieren lässt. Die Kompatibilität mit Arduino und ESP32 ermöglicht es, es einfach in Elektronik-Projekten zu integrieren.
Tutorial: Wie man den Rotationsencoder OMRON E6A2-CS3E verwendet
Der OMRON E6A2-CS3E rotierender Encoder ist ein rotationsempfindliches Gerät, ideal für die Überwachung der Position, Bewegung oder Winkel in Elektronikprojekten. Es ist besonders nützlich für Macher, die interaktive mechanische Geräte erstellen.
Was du brauchst
- Arduino Uno
- USB-Verbindungen
- Netzteil
Schritte
- Verbinden Sie den OMRON E6A2-CS3E Encoder mit dem Netzteil, um eine korrekte Versorgung sicherzustellen (prüfen Sie im Datenblatt die Betriebsspannung).
- Verbinden Sie die Pins A0 und A1 des Encoders mit den digitalen Pins 2 und 3 des Mikrocontrollers Arduino.
- Laden Sie den bereitgestellten Quellcode herunter, um Daten vom Encoder zu lesen.
- Kompilieren und führen Sie das Sketch auf dem Mikrocontroller Arduino aus.
- Stellen Sie sicher, dass die Daten des Encoders korrekt im seriellen Monitor von Arduino angezeigt werden.
Beispielcode
// Includi la libreria per l'encoder
#include <Encoder.h>
// Definisci le pin utilizzate dall'encoder
const int encoderPin1 = 2;
const int encoderPin2 = 3;
// Crea un oggetto Encoder
Encoder myEnc(encoderPin1, encoderPin2);
void setup() {
  Serial.begin(9600);
}
void loop() {
  long pos = myEnc.read();
  Serial.println(pos);
}
Mini-Projekt
Erstelle eine kleine Bedienoberfläche für einen Schrittmotor, der sich basierend auf der Drehung des Encoders bewegt. Das Projekt dauert etwa 30 Minuten.
Häufige Fehler
- Stellen Sie sicher, dass das Netzteil die korrekte Spannung bereitstellt (prüfen Sie im Datenblatt).
- Überprüfen Sie die Verbindungen zwischen dem Encoder und dem Arduino, um Kurzschlüsse zu vermeiden.
- Verwenden Sie eine kompatible Bibliothek für den verwendeten Encoder-Typ.
Empfohlenes Zubehör
- Arduino Uno
- Variablen Verbindungs-Kit
- Schrittmotor
- Schrittmotor Treiber
Häufige Fragen
Wie kann ich den Encoder für eine präzisere Auflösung kalibrieren?
Verwenden Sie das Datenblatt des Encoders, um die Standardkonfiguration zu finden und die Lese-Werte im Arduino-Code anzupassen.
Kann ich diesen Encoder mit anderen Mikrocontrollern als dem Arduino verwenden?
Ja, der Encoder ist kompatibel mit jedem Mikrocontroller, der digitale Eingänge verarbeiten kann.
Rezensionen
Es gibt noch keine Rezensionen.