 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
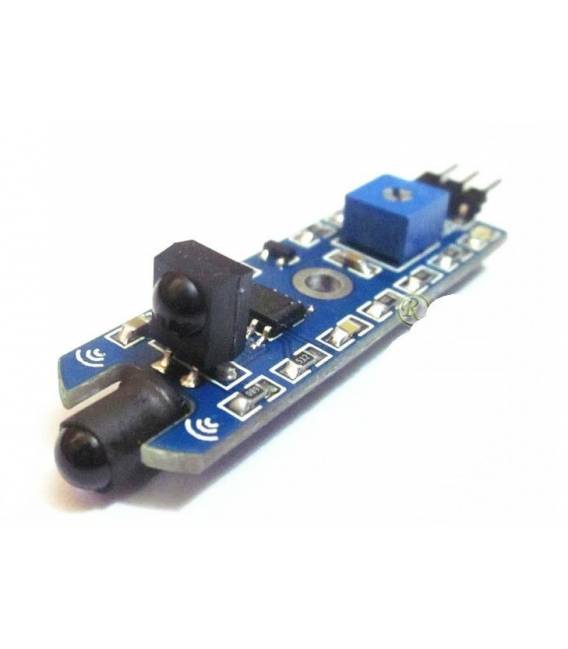
Was ist das? Der regulierbare Infrarot-Hindernisdetektionsensor ist ein Gerät, das Projekten wie Roboter oder Hausgeräte ermöglicht, das Umfeld zu erkennen. Dieser Sensor ist besonders nützlich für Anwendungen, die die Erkennung von Hindernissen auf kurze Entfernung erfordern.
Merkmale Betriebsspannung: 5V Abstandsbestimmung: 1-20cm eingebautes Chip: NE555
Wozu dient es? Dieser Sensor ist ideal für Projekte wie Hinderniserkennungsroboter, Haus-Sicherheitssysteme und jedes andere Gerät, das die Umgebungserkennung benötigt. Er ist kompatibel mit Arduino und anderen Mikrocontrollern.
Tutorial: Wie man verwendet Infrarot-Hindernisdetektionsensor Dieser Infrarotsensor ist ideal für Projekte, die die Umgebungserkennung erfordern, wie Hinderniserkennungsroboter oder Haus-Sicherheitssysteme. Es eignet sich sowohl für Anfänger als auch für fortgeschrittene Maker.
Was braucht man Arduino Uno USB-Kabel PC-Verbindung Schritt Verbinden Sie die folgenden Pins des Sensors mit den entsprechenden Pins des Arduino: VCC an 5V, GND an GND, OUT an einen digitalen Pin. Öffnen Sie Arduino IDE und laden Sie das Beispiel-Sketch für den Infrarotsensor hoch. Überprüfen Sie die von dem Sensor gemessene Entfernung, indem Sie den Sketch-Code anpassen. Justieren Sie den Potentiometer auf dem Sensor, um ihn Ihrer Konfiguration anzupassen. Testen Sie das System, indem Sie den Arduino an ein LCD-Display oder PC-Monitor anschließen. Optimieren Sie die Abstandsbestimmung des Sensors, indem Sie die Werte des Potentiometers anpassen. Implementieren Sie Ihr endgültiges Projekt, z.B. einen Hinderniserkennungsroboter. Überprüfen Sie die Spezifikationen im Datenblatt für weitere Details. Beispielcode const int trigPin = 7; // Verbinden Sie den OUT des Sensors an diesen Pin void setup() { pinMode(trigPin, INPUT); } void loop() { int val = digitalRead(trigPin); Serial.println(val); }
Mini-Projekt Erstellen Sie einen Hinderniserkennungsroboter mit dem Infrarotsensor und zwei DC-Motoren. Das Ziel ist es, den Roboter so zu bewegen, dass er Hindernisse ausweicht, die er erkennt.
Häufige Fehler Verbinden Sie den Sensor an die falsche Spannung (verwenden Sie immer 5V). Justieren Sie den Potentiometer nicht korrekt für die gewünschte Abstandsbestimmung. Ignorieren Sie die Spezifikationen im Datenblatt, was zu Funktionsproblemen führt. Verwenden Sie unoptimierten Code, der zu Interferenzen mit anderen Sensoren führt.
Empfohlene Zubehör Arduino Uno DC-Motoren für Roboter 16×2 LCD-Display Arduino-Startkit
Rezensionen
Es gibt noch keine Rezensionen.