 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Hersteller-Code: L298N
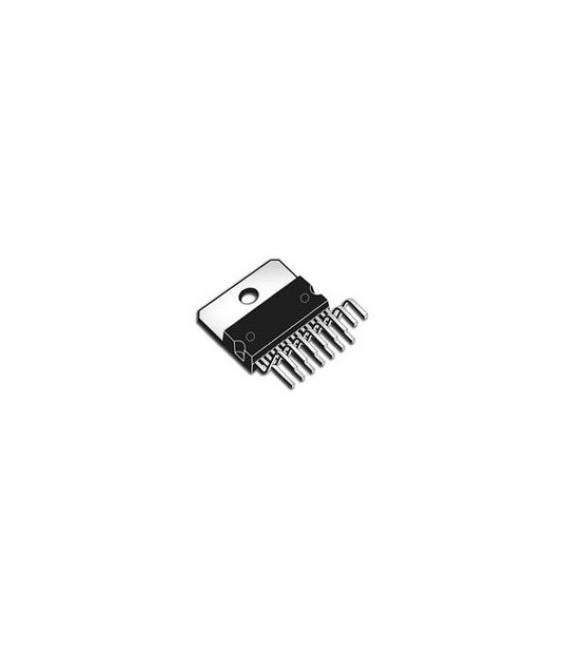
Verpackung / Gehäuse: MULTIWATT15
RoHS: Ja
Datenblatt: Klicken Sie hier
Spezifikationen
Produktkategorie: Motorcontroller und Treiber / Bewegung
Typ: Vollbrückentreiber für Doppelpunkt-Motor
Verpackung / Gehäuse: MULTIWATT V
Betriebsspannung: 5 V
Maximale Betriebstemperatur: + 130 C
Minimale Betriebstemperatur: – 25 C
| Technische Datenblätter | l298 |
| Produktbilder | 20 – Serie Powersoic |
| Weitere zugehörige Dokumente | Alle Spezifikationen für L298 anzeigen |
| Standardpaket | 31 |
| Kategorie | Ic (ics) |
| Familie | – pmic mosfet, bridge driver – eingebautes schalter |
| von Reihe | – |
| Typ | H-Bridge |
| Eingangstyp | Nicht invertierend |
| Anzahl der Ausgänge | 4 |
| Su – Ausgangswiderstand | – |
| Ausgangsstrom – / Kanal | 2a |
| Ausgangspickstrom | 3a |
| – Versorgungsspannung | 4.5 ~ vv 46 |
| Betriebstemperatur | – 25 & deg; ~ c 130 & deg; c |
| Bauart | Bauweise Oberfläche |
| Paket / Gehäuse | 20 – SOIC Kappe (0,433 „, Breite 11,00mm) für selbstmontierte |
Wir haben die technischen Spezifikationen aller Komponenten zur Verfügung und veröffentlichen diese auf unserer Website, falls sie nicht im Download-Bereich des Produkts enthalten sind. Bitte kontaktieren Sie uns über das Kontaktformular, um uns eine Anfrage zu stellen.
Tutorial: Wie man den L298N Dual Vollbrücke Treiber IC verwendet
Der L298N IC ist ein Steuerungsmodul für DC- und Schrittmotoren. Es ist ideal für Projekte, die die Steuerung von zwei unabhängigen Motoren erfordern.
Was du brauchst
- Arduino Uno
- DC- oder Schrittmotoren
- Steckbrückenkabel
Schritte
- Verbinden Sie die Pins VCC und GND des L298N mit der Versorgung des Projekts.
- Verbinden Sie die Pins IN1, IN2, IN3, IN4 an vier digitale Pins auf dem Arduino für die Steuerung der Motoren.
- Versorgen Sie die Motoren über die Pins 1A, 1B, 2A und 2B des L298N.
- Schreiben Sie das Arduino-Sketch, das den Betrieb des Motors steuert.
- Überprüfen Sie im Datenblatt auf korrekte Versorgung von Drehstrommotoren oder Schrittmotoren.
- Testen Sie das Funktionieren mit einem einfachen Beispielprogramm wie Ändern der Richtung und Geschwindigkeit.
- Fügen Sie bei Bedarf eine Widerstehung zwischen den Pins IN des L298N und dem Arduino hinzu, um die Ausgangsstromstärke des Arduino zu begrenzen.
Beispielcode
void setup() {
pinMode(2, OUTPUT);
pinMode(3, OUTPUT);
}

void loop() {
digitalWrite(2, HIGH);
delay(1000);
digitalWrite(2, LOW);
delay(1000);
}
Mini-Projekt
Erstellen Sie ein einfaches Steuerungssystem für zwei Drehstrommotoren, die sich abwechselnd in Richtung und Geschwindigkeit ändern, jede Minute.
Häufige Fehler
- Überprüfen Sie nicht die korrekte Versorgung der Motoren.
- Verwenden Sie keine Widerstände zwischen den Pins IN des L298N und dem Arduino.
- Verwenden Sie eine unzureichende Anzahl von Verbindungen, um den Modul an den Arduino anzuschließen.
- Testen Sie das Funktionieren des Systems nicht vor seiner finalen Implementierung.
Empfohlenes Zubehör
- Widerstände
- Drehstrommotoren oder Schrittmotoren
- Batterien oder Luftdruck
Häufige Fragen
Welche minimale Versorgungsspannung benötigt das L298N?
Überprüfen Sie im Datenblatt.
Wie viele Motoren kann ich mit einem einzelnen L298N steuern?
Zwei DC-Gewebe-Motoren oder ein zweiphasiger Schrittmotor.
Rezensionen
Es gibt noch keine Rezensionen.