 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
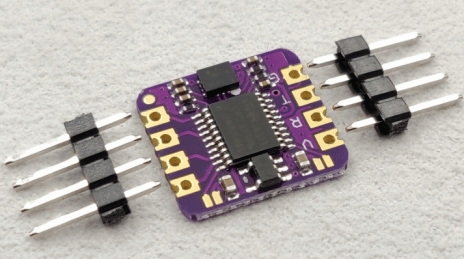
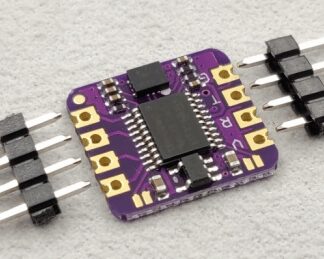
Der GY-23 6-Achsen-Modul ist ein vielseitiger Sensor für Arduino, der den Neigungswinkel in elektronischen und robotischen Projekten messen kann.
Eigenschaften
- Misst den Neigungswinkel in sechs Achsen
- Kommunikation über serielle Schnittstelle
- Integriert Beschleunigungsmesser und Gyroskop
- Doppeltachs-Messung
Wofür es dient
Das GY-23-Modul ist ideal für Projekte, die die Erfassung von Neigungswinkeln, Bewegungen und Drehungen erfordern. Es kann in Anwendungen wie Gerätenavigation, Robotersteuerung und Drohnenstabilisierung eingesetzt werden. Es ist kompatibel mit Arduino und anderen Mikrocontrollern.
Tutorial: Wie man den GY-23 6-Achsen-Winkelsensor verwendet
Das GY-23-Modul ist ein vielseitiger Sensor, der die Beschleunigung und den Orientierungswinkel eines Geräts in drei Dimensionen messen kann. Es ist ideal für Projekte, die die Erfassung von Neigungswinkeln, Bewegungen und Drehungen erfordern.
Was du brauchst
- Arduino Uno
- USB-Kabel
- Steckbrett
- Steckbrückenverbindungen
- Arduino IDE Software
Schritte
- Installiere das Arduino IDE-Software auf deinem Computer.
- Verbinde das GY-23-Modul mit dem Steckbrett.
- Verbinde die Pins VCC und GND des GY-23-Moduls mit den Pins 5V und GND des Arduino.
- Verbinde die Pins SDA und SCL des GY-23-Moduls mit den Pins A4 (SDA) und A5 (SCL) des Arduino.
- Lade das bereitgestellte Beispiel-Sketch auf den Arduino.
- Öffne den seriellen Monitor in Arduino IDE.
- Stelle sicher, dass die Daten des Sensors korrekt angezeigt werden.
- Ändere das Sketch an, um es deinen Projektanforderungen anzupassen.
Beispielcode
/*
* GY-23 I2C Example
*/
#include <Wire.h>
#include <Adafruit_Sensor.h>
#include <Adafruit_LIS3MDL.h>
#include <Adafruit_LIS3DH.h>

Adafruit_LIS3DH lis3dh = Adafruit_LIS3DH();
Adafruit_LIS3MDL lis3mdl = Adafruit_LIS3MDL();

void setup(void) {
  Serial.begin(9600);
  while (!Serial);
  lis3dh.begin_I2C();
  lis3mdl.begin_I2C();
}

void loop(void) {
  sensors_event_t accel, mag;
  lis3dh.getEvent(&accel, &mag, NULL);
  Serial.print(accel.acceleration.x); Serial.print(", ");
  Serial.print(accel.acceleration.y); Serial.print(", ");
  Serial.println(accel.acceleration.z);
  delay(100);
}
Mini-Projekt
Erstelle ein Prototyp für ein Navigationsgerät, das die Neigung und die Richtung des Geräts mit dem GY-23-Modul anzeigt. Zeige die Beschleunigung und die Richtung im seriellen Monitor in Echtzeit.
Häufige Fehler
- Stelle sicher, dass die Pins SDA und SCL korrekt verbunden sind.
- Stelle sicher, dass das GY-23-Modul ordnungsgemäß betrieben wird.
- Stellen Sie sicher, dass der I2C-Treiber korrekt installiert und konfiguriert ist.
- Überprüfen Sie, ob das Modul GY-23 mit der verwendeten Version des Arduino IDE kompatibel ist.
Empfohlenes Zubehör
- Batterien AA
- Steckbrett
- Steckbrückenverbindungen
- LCD 16×2
Häufige Fragen
Wie kann ich den I2C-Treiber installieren?
Installieren Sie die Bibliothek Wire.h über den Bibliothek-Manager des Arduino IDE.
Welche Bibliotheken sind für die Verwendung des GY-23 erforderlich?
Verwenden Sie die Bibliotheken Adafruit_LIS3DH und Adafruit_LIS3MDL, um sich mit dem GY-23 zu verbinden.
Rezensionen
Es gibt noch keine Rezensionen.