 DE
 IT Italiano
 EN English
 ES Español
 FR Français
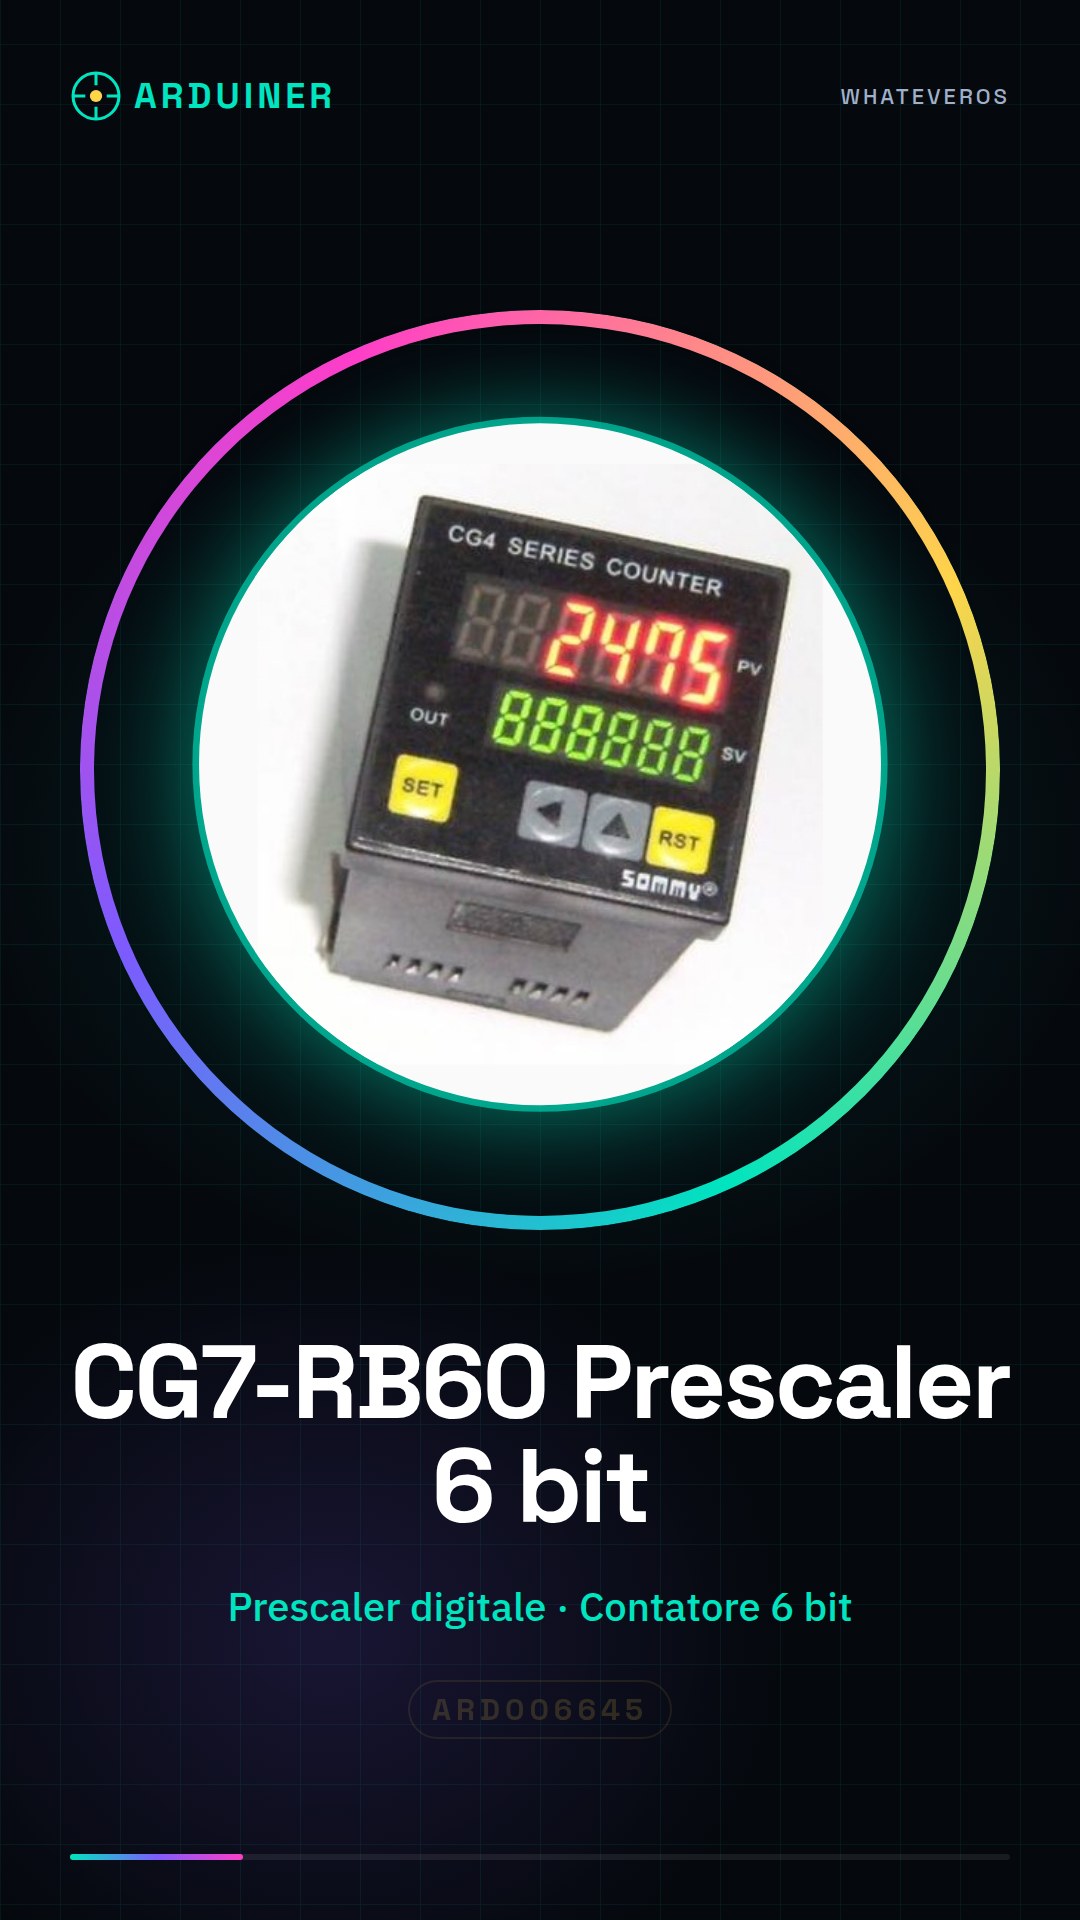
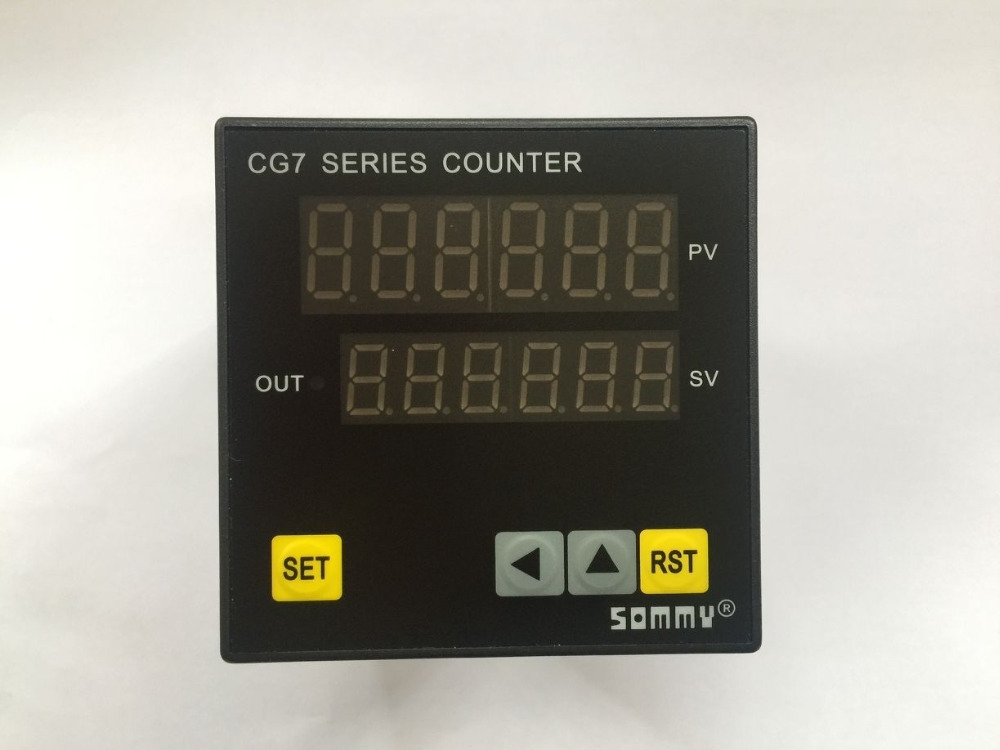
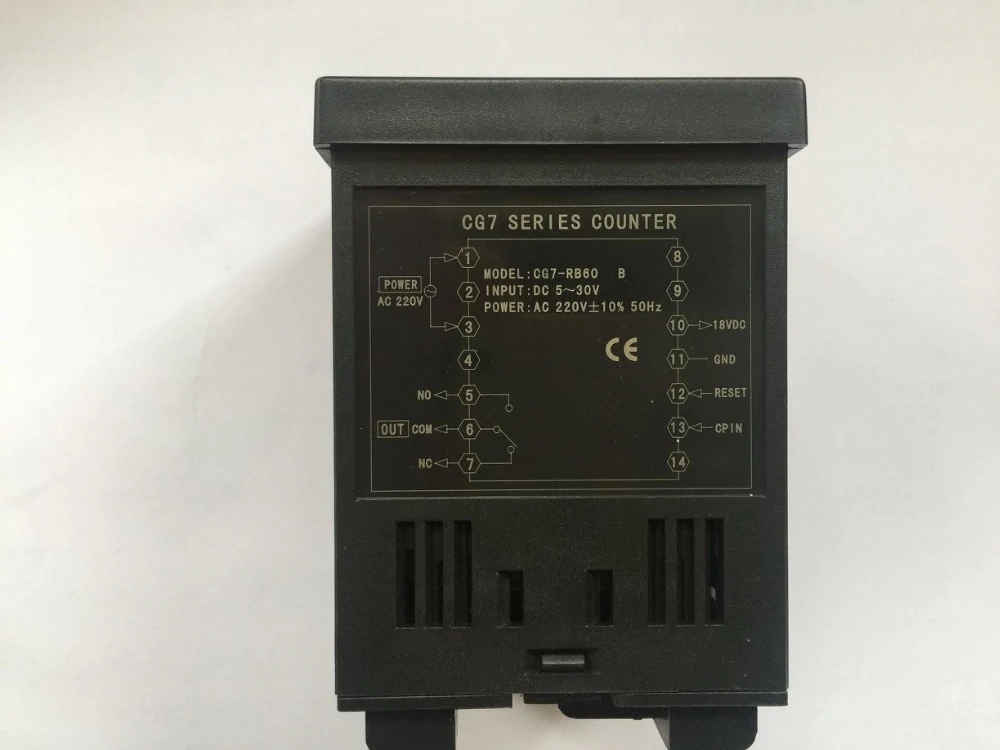
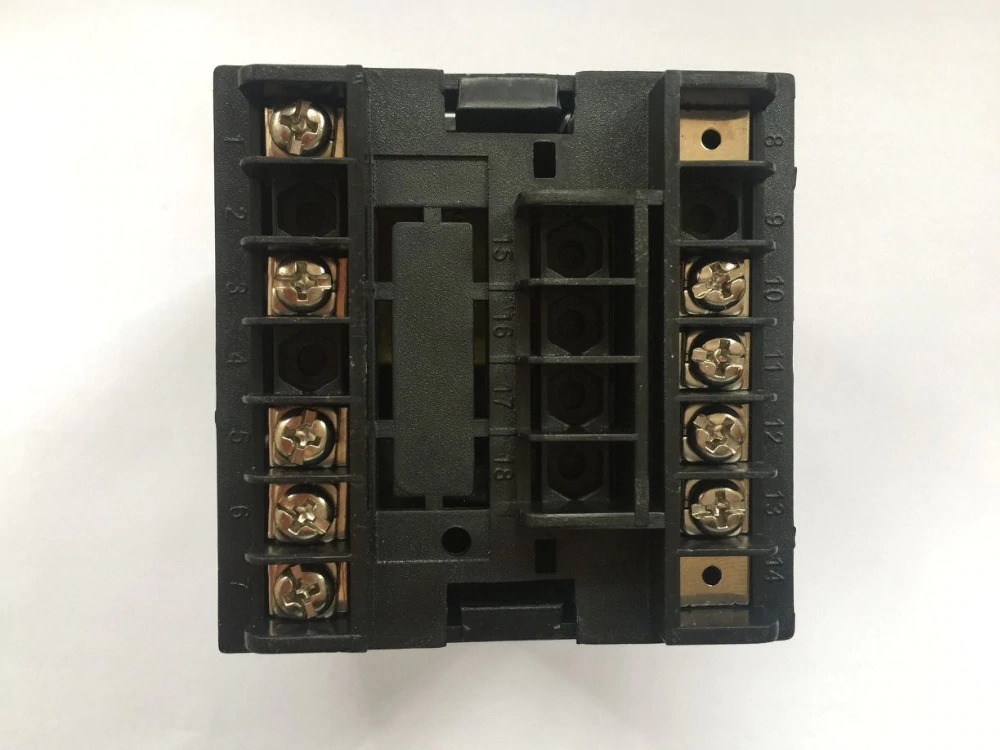
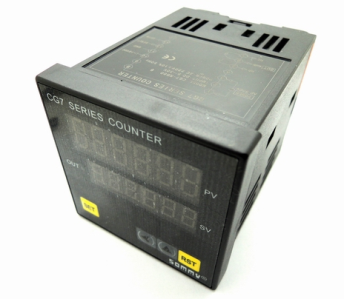
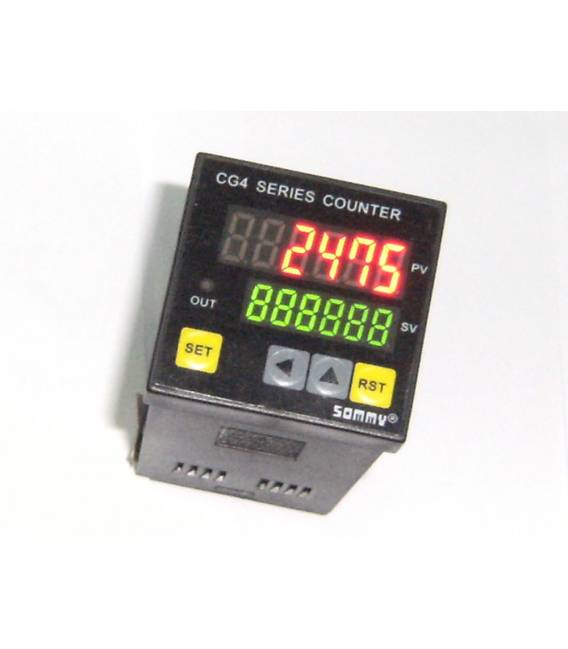
Beschreibung
Was ist das
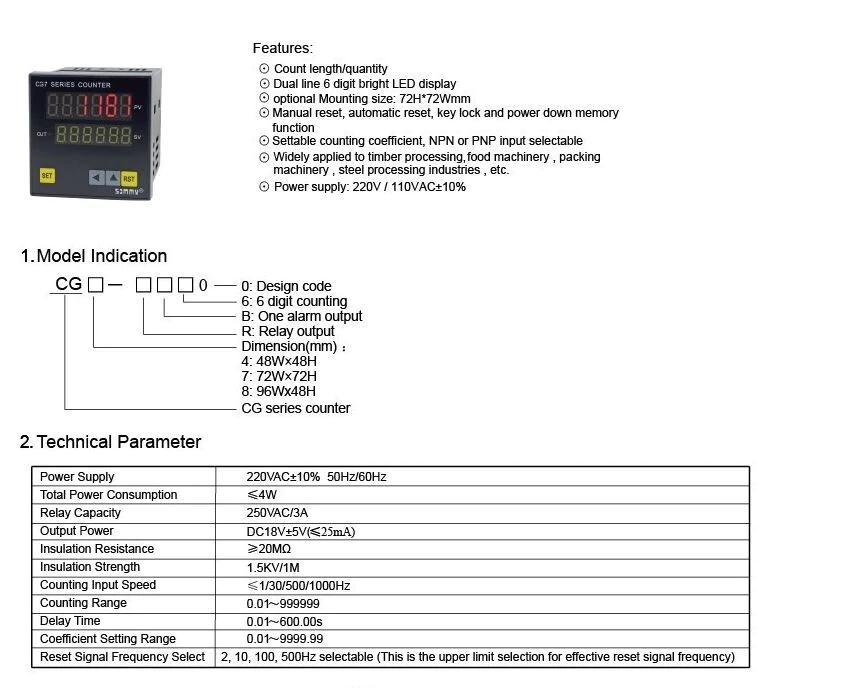
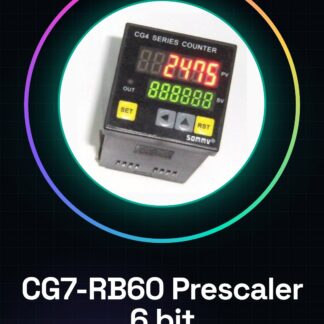
Das CG7-RB60 ist ein digitales Vorkondigungsgerät mit einem 6-Bit-Vorkondigungszaehler, konzipiert für multifunktionale Encoders. Dieser Komponente bietet Präzision und Flexibilität in Anwendungen, die ein präzises Kontrolle der mechanischen Position erfordern.
Eigenschaften
- Digitales Vorkondigungsgerät mit 6-Bit-Vorkondigungszaehler
- Für multifunktionale Encoders
Wofür es dient
Es erleuchtet Anwendungen wie mechanische oder optische Rückkopplungssysteme, wo es notwendig ist, die Position eines rotierenden Scheibens oder einer Hebel zu überwachen. Es ist nützlich für Projekte, die Präzision und Zuverlässigkeit in der mechanischen Positionskontrolle erfordern.
Tutorial: Wie man das CG7-RB60 digitale Vorkondigungsgerät verwendet
Das CG7-RB60 ist ein digitales Vorkondigungsgerät mit einem 6-Bit-Vorkondigungszaehler, konzipiert für multifunktionale Encoders. Es ist ideal für Makers und Ingenieure, die an mechanischen oder optischen Rückkopplungssystemen arbeiten.
Was du brauchst
- Arduino Uno
- USB-Verbindung von Computer zu Arduino
- Multifunktionales Encoder 72WX72HX100L
- JST-Kabel zum Verbinden des Encoders mit dem Prescaler
- Arduino-IDE-Entwicklungsumgebung
Schritte
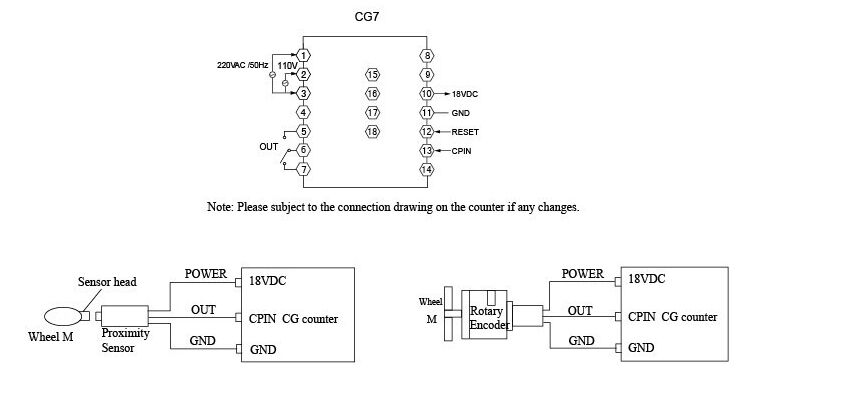
- Verbinden Sie den multifunktionalen Encoder 72WX72HX100L mit dem CG7-RB60 über das JST-Kabel.
- Stellen Sie die Pins für Eingänge und Ausgänge des Prescalers gemäß den Spezifikationen im Datenblatt des Encoders ein.
- Öffnen Sie Arduino IDE, erstellen Sie ein neues Sketch und fügen Sie die notwendigen Bibliotheken für die Verwaltung des Encoders hinzu.
- Schreiben Sie das Sketch, das Daten vom CG7-RB60 liest und an den Arduino sendet.
- Überprüfen Sie die Verbindung zwischen dem Prescaler und dem Arduino mit dem seriellen Monitor von Arduino IDE.
- Programmieren Sie den 6-Bit-Vorwahlschalter, um die gewünschte Signalteilung des Encoders zu wählen.
- Testen Sie die Funktionen des Prescalers mit verschiedenen Eingabewerten und beobachten Sie das Ergebnis im seriellen Monitor.
- Optimieren Sie den Code, um die Genauigkeit und Auflösung der von dem Encoder empfangenen Daten zu verbessern.
Beispielcode
void setup() {
  Serial.begin(9600);
}

void loop() {
  int value = readEncoder();
  Serial.println(value);
}
Mini-Projekt
Erstelle ein einfaches mechanisches Rückführungs-System, das den CG7-RB60 verwendet, um die Position einer Hebel oder eines rotierenden Scheibens zu kontrollieren.
Häufige Fehler
- Überprüfe die Verbindungs-Pins zwischen dem Encoder und dem Prescaler nicht korrekt.
- Konfiguriere den 6-Bit-Vorwahlpresets-Counter nicht ordnungsgemäß.
- Verwende eine nicht geeignete Signalaufteilung für die spezifischen Anforderungen des Projekts.
- Teste das System nicht ausreichend vor der finalen Implementierung.
Empfohlenes Zubehör
- JST-Verbindungen
- Multifunktions-Encoder kompatibel
- Steckbrett
- Positionssensoren
Häufige Fragen
Welche kleinste Aufteilung kann mit dem 6-Bit-Counter gewählt werden?
Überprüfe im Produkt-Datenblatt.
Wie konfiguriert man den multifunktionalen Encoder korrekt am CG7-RB60?
Folge den Verbindungs- und Konfigurationsanweisungen im Encoder-Datenblatt.
Rezensionen
Es gibt noch keine Rezensionen.