 DE
 IT Italiano
 EN English
 ES Español
 FR Français
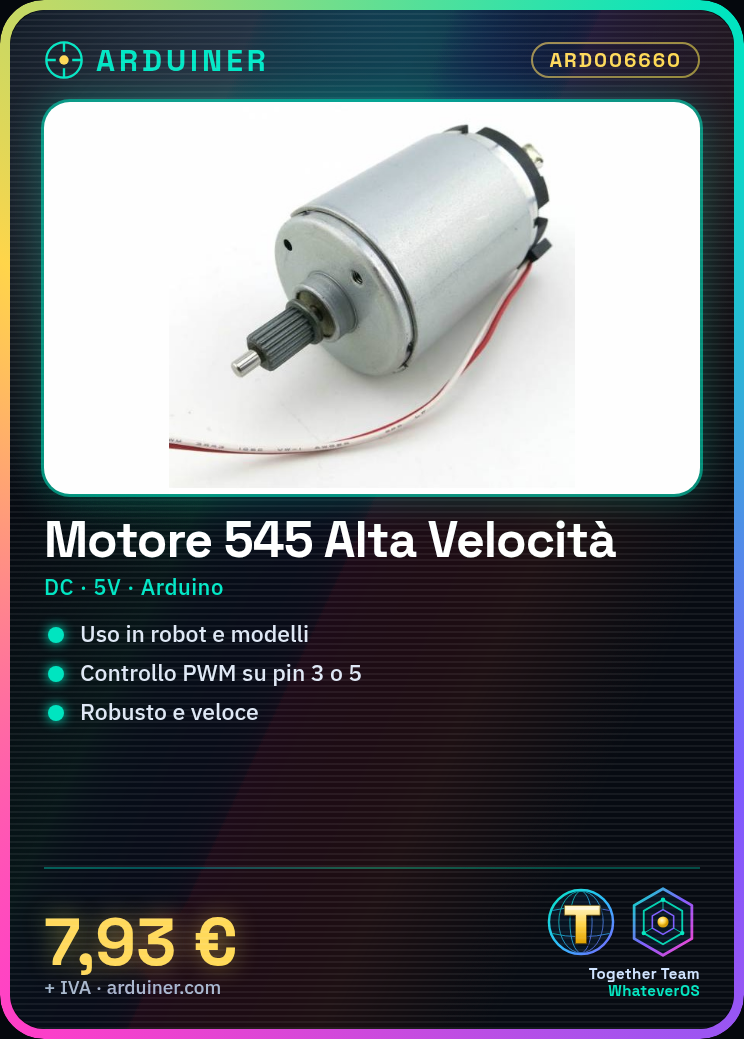
Beschreibung
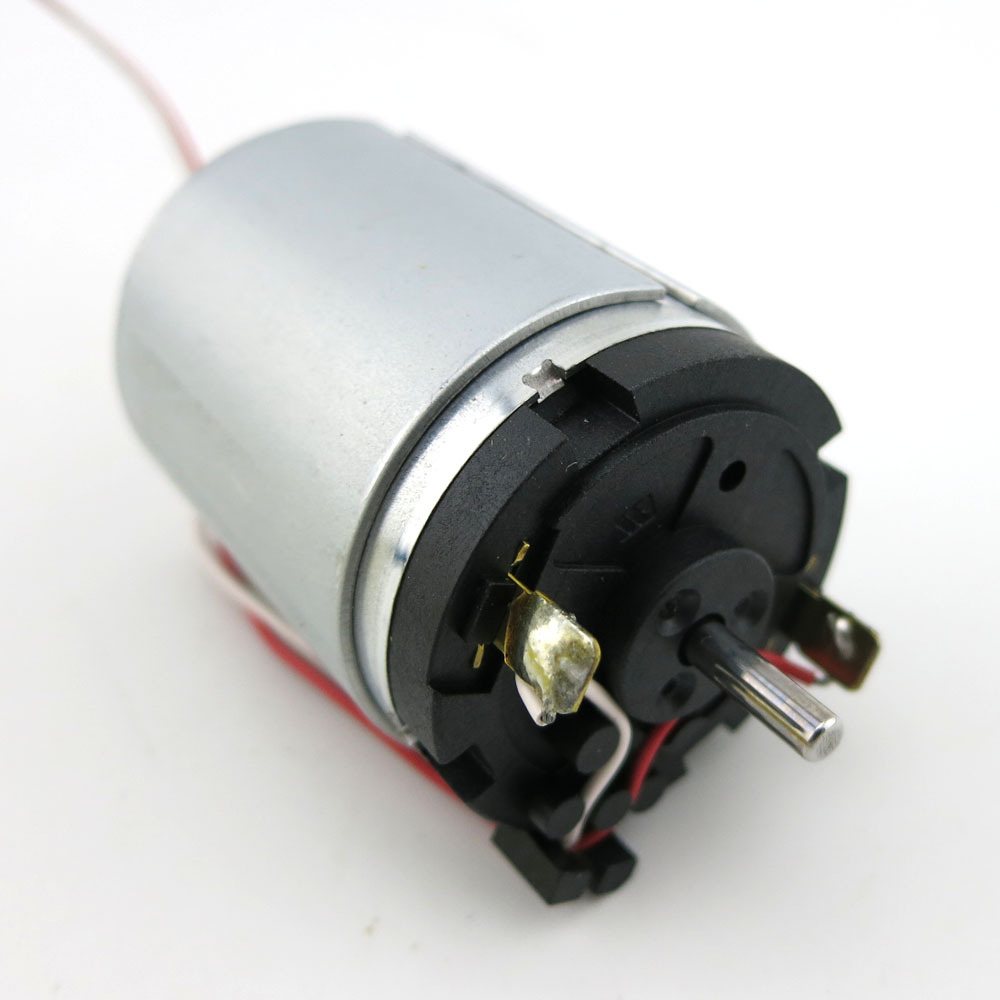
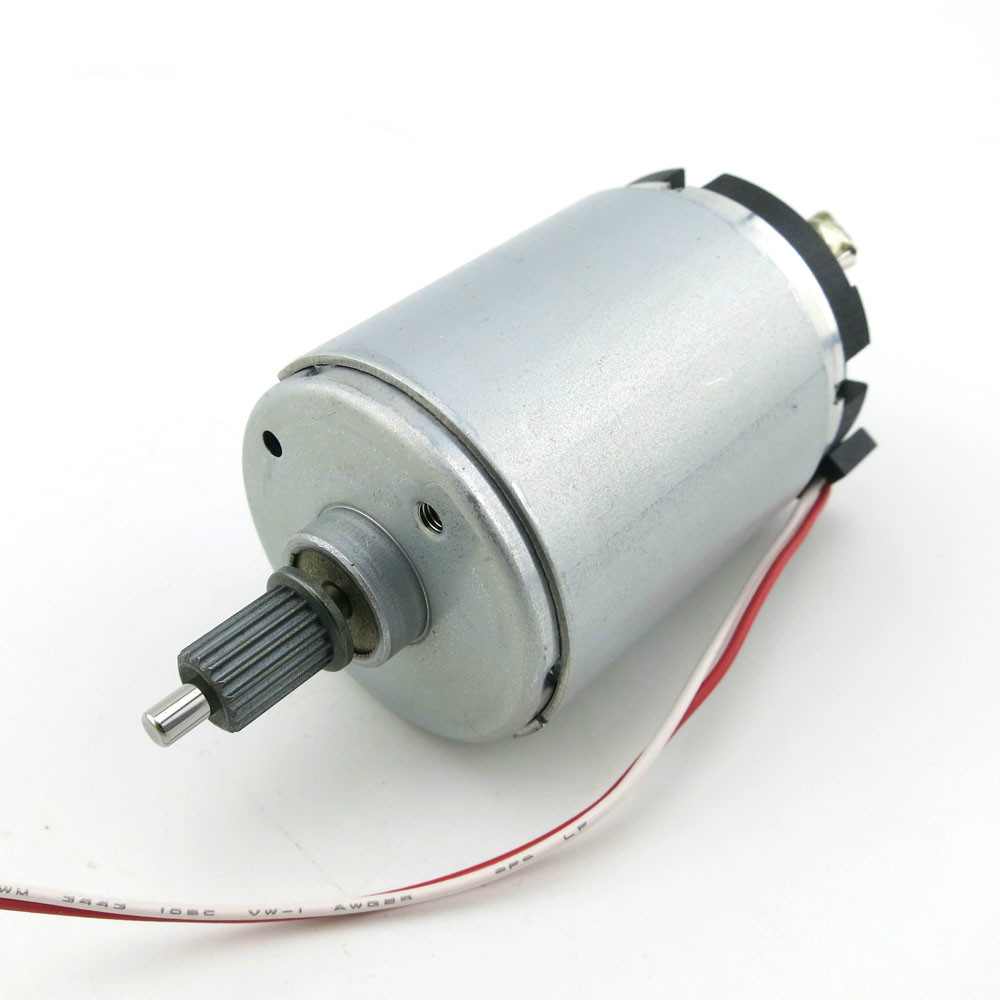
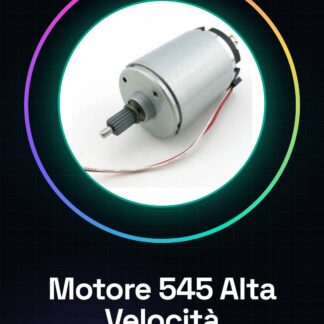
Was ist das? Die 545 Hochgeschwindigkeits Automodelle Motoren sind Komponenten für elektronische, Arduino- und Modellbau-Projekte. Diese Motoren sind bekannt für ihre Robustheit und Geschwindigkeit.
Eigenschaften: Ideal für Projekte, die einen robusten und schnellen Motor benötigen; Kompatibel mit Arduino zur Bewegungssteuerung;
Zweck: Hauptanwendung ist die Erstellung von Modellprototypen oder einfachen Robotern, die vorwärts und rückwärts fahren können. Eignet sich sowohl für Anfänger als auch für Fortgeschrittene.
Tutorials: Wie man den 545 Hochgeschwindigkeits Automodelle Motor verwendet: Dieser DC-Motor ist ideal für Projekte, die einen robusten und schnellen Motor benötigen. Eignet sich sowohl für Anfänger als auch für Fortgeschrittene.
Was benötigt man: DC-Motor 545, Arduino, Spannungsversorgungskabel (5V), Pull-up-Widerstand (10kΩ), Massenkabel.
Schritt 1: Verbinden Sie den DC-Motor 545 mit dem Arduino über die folgenden Pins: VCC an 5V, GND an GND, IN an den PWM-Pin (3 oder 5).
Schritt 2: Verbinden Sie den Pull-up-Widerstand zwischen dem Pin IN und VCC.
Schritt 3: Laden Sie den bereitgestellten Arduino-Code hoch.
Schritt 4: Stellen Sie sicher, dass der Motor korrekt funktioniert.
Schritt 5: Um die Richtung zu ändern, ändern Sie die digitalWrite()-Funktion um.
Schritt 6: Überprüfen Sie das Datenblatt für weitere Details zu den Leistungsmerkmalen.
Schritt 7: Fügen Sie einen EMI-Filter hinzu, um die Stabilität zu verbessern.
Schritt 8: Testen Sie den Motor mit verschiedenen Lasten, um seine Robustheit zu überprüfen.
Beispielcode: „` #include void setup() { pinMode(3, OUTPUT); } void loop() { digitalWrite(3, HIGH); // Startet den Motor delay(2000); // Warten Sie 2 Sekunden digitalWrite(3, LOW); // Stoppt den Motor delay(2000); // Warten Sie 2 Sekunden } „`
Mini-Projekt: Erstellen Sie einen einfachen Roboter, der vorwärts und rückwärts fährt, indem Sie den 545 Hochgeschwindigkeits Automodelle Motor und ein Arduino verwenden.
Häufige Fehler: Verwenden Sie keine anderen PWM-Pins als 3 oder 5 ohne den Code zu ändern. Verbinden Sie VCC nicht mit 3.3V, verwenden Sie nur 5V. Verwenden Sie keine anderen Widerstände als 10kΩ als Pull-up-Widerstand. Vergessen Sie nicht, einen EMI-Filter hinzuzufügen.
Empfohlene Zubehör: Arduino, Pull-up-Widerstand 10kΩ, Spannungsversorgungskabel 5V, EMI-Filter
Häufige Fragen: Wie kann ich die Richtung des Motors umkehren? Ändern Sie die digitalWrite()-Funktion von LOW auf HIGH, um die Rotationsrichtung umzukehren. Welche PWM-Pins kann ich verwenden? Verwenden Sie nur die Pins 3 oder 5 für die PWM-Steuerung. Funktioniert der Motor mit 3.3V? Nein, verwenden Sie nur 5V wie in VCC angegeben.
Rezensionen
Es gibt noch keine Rezensionen.