 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
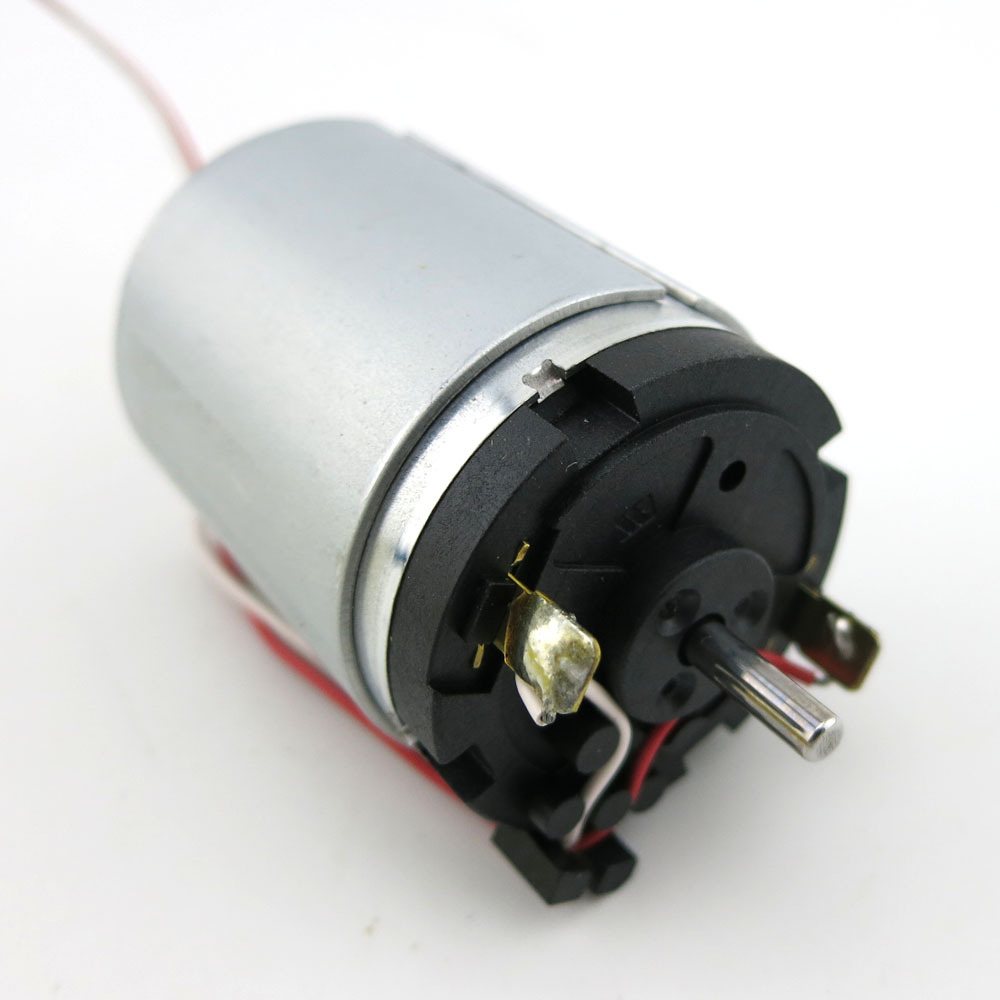
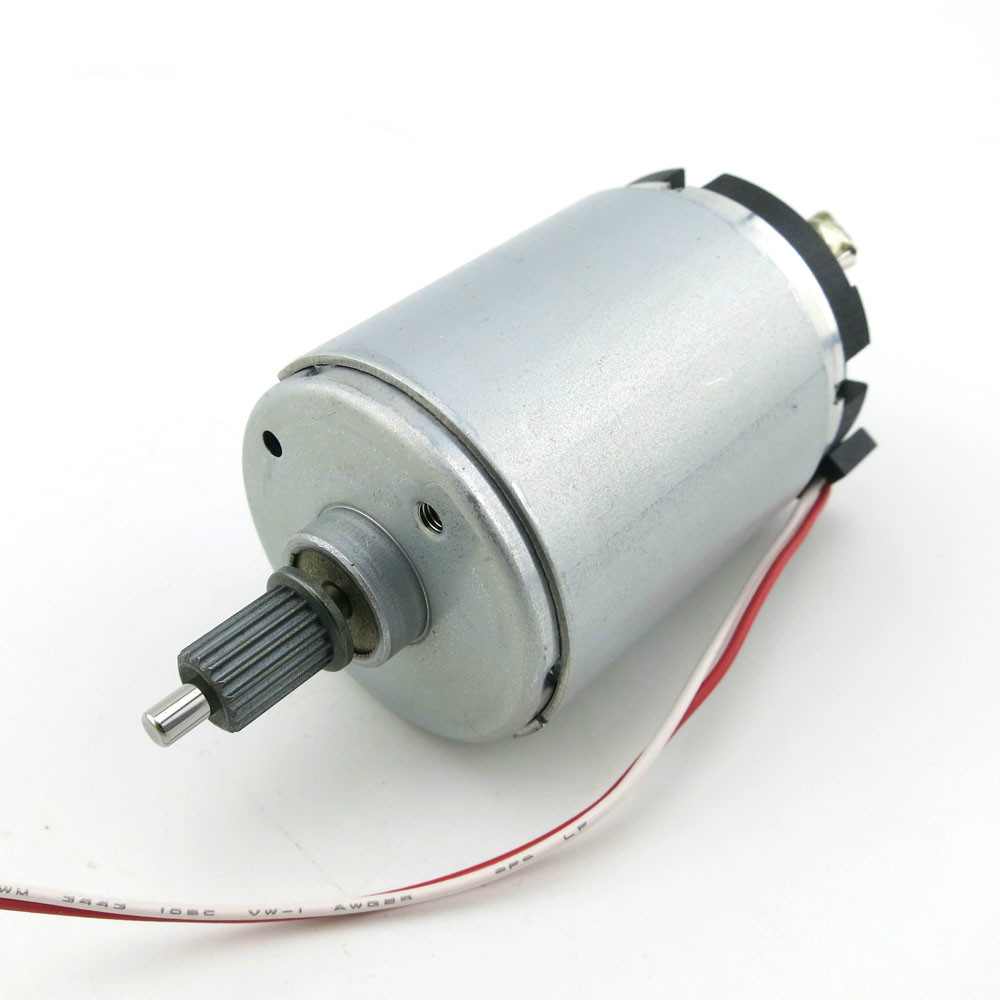
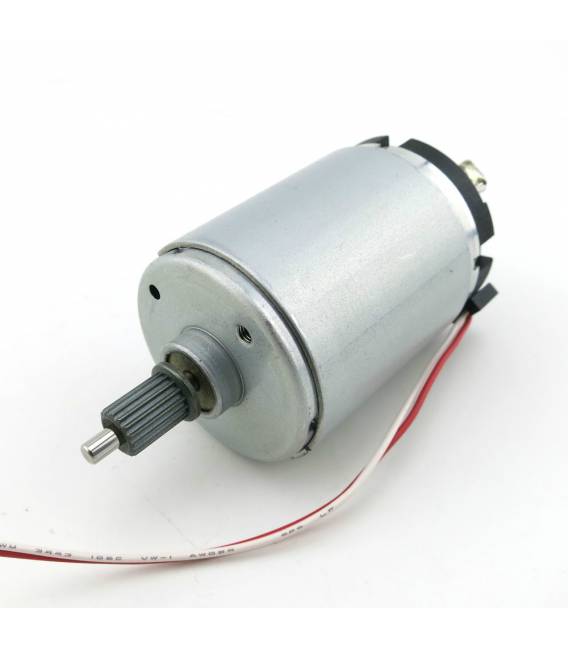
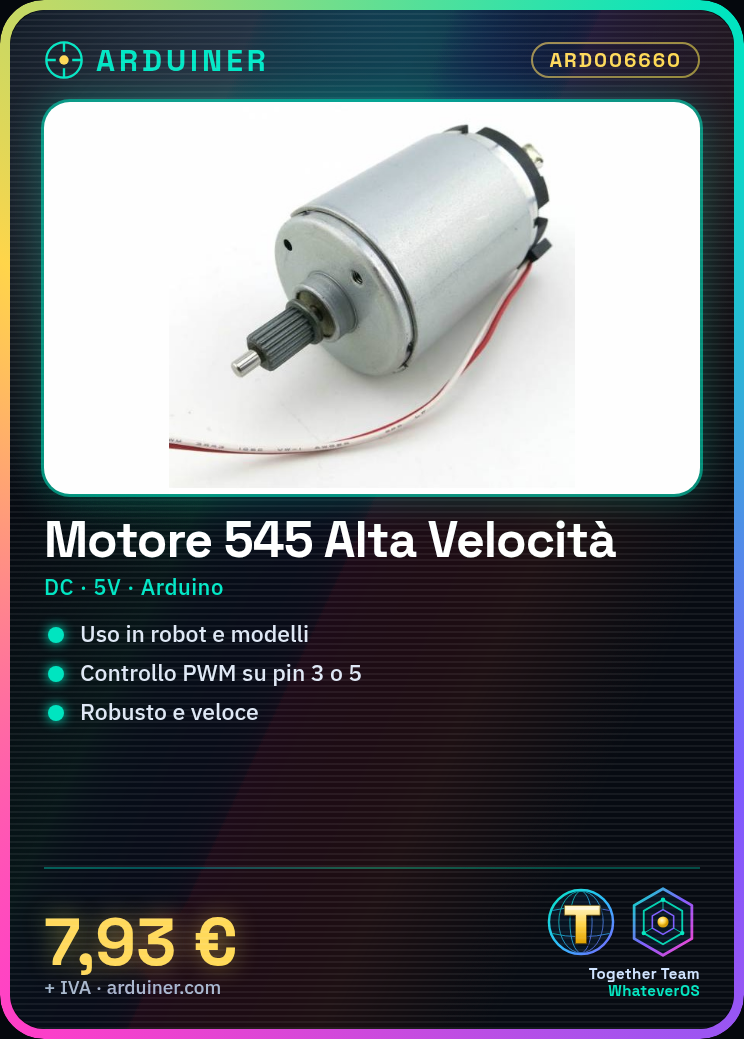
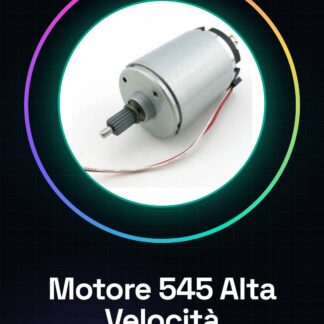
These 545 high-speed car motors are components used for electronics, Arduino projects, and modeling. Known for their robustness and speed, they are ideal for projects requiring a fast and durable motor. Compatible with Arduino for controlling movement; primarily used to create model or simple robots that move forward and backward. Useful for both beginners and intermediates.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
I motori DC 545 autovetture ad alta velocità sono componenti utilizzati per progetti di elettronica, Arduino e modellismo. Questo tipo di motore è noto per la sua robustezza e velocità.
Caratteristiche
- Idealmente usato in progetti che richiedono un motore veloce e resistente;
- Compatibile con Arduino per controllare il movimento;
A cosa serve
Servono principalmente a creare prototipi di modelli o semplici robot che si muovono avanti e indietro. Utile sia per principianti che per intermediai.
Tutorial: Come usare il 545 autovetture ad alta velocità
Questo motor DC è ideale per progetti che richiedono un motore robusto e veloce. Utile per principianti e intermediari.
Cosa serve
- Motors DC 545
- Arduino
- Cavo di alimentazione (5V)
- Resistenza pull-up (10kΩ)
- Cavo di massa
Passi
- 1. Collega il motor DC 545 al Arduino tramite i seguenti pin: VCC al 5V, GND al GND, IN al pin PWM (3 o 5).
- 2. Collega la resistenza pull-up tra il pin IN e VCC.
- 3. Carica il codice Arduino fornito.
- 4. Controlla che il motore funzioni correttamente.
- 5. Per invertire la direzione, cambia la funzione digitalWrite() in inverso.
- 6. Verifica sul datasheet per ulteriori dettagli sulle prestazioni.
- 7. Aggiungi un filtro EMI per migliorare la stabilità.
- 8. Testa il motore con carichi vari per valutare la sua resistenza.
Codice di esempio
```
#include <Arduino.h>

void setup() {
  pinMode(3, OUTPUT);
}

void loop() {
  digitalWrite(3, HIGH);  // Avvia il motore
  delay(2000);             // Attendi 2 secondi
  digitalWrite(3, LOW);    // Ferma il motore
  delay(2000);             // Attendi 2 secondi
}
```
Mini-progetto
Crea un semplice robot che si muove avanti e indietro utilizzando il 545 autovetture ad alta velocità e un Arduino.
Errori comuni
- Non utilizzare pin PWM diversi da 3 o 5 senza modificare il codice.
- Non collegare VCC a 3.3V, utilizza solo 5V.
- Non utilizzare resistenze diverse da 10kΩ come pull-up.
- Non dimenticare di aggiungere un filtro EMI.
Accessori consigliati
- Arduino
- Resistenza pull-up 10kΩ
- Cavo di alimentazione 5V
- Filtro EMI
Domande frequenti
Come posso invertire la direzione del motore?
Cambia la funzione digitalWrite() in LOW per fermare il motore e in HIGH per avviarne la rotazione in direzione opposta.
Quali pin PWM posso utilizzare?
Usa solo i pin 3 o 5 per il controllo PWM.
Il motore funziona con 3.3V?
No, utilizza solo 5V come indicato in VCC.
Reviews
There are no reviews yet.