 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
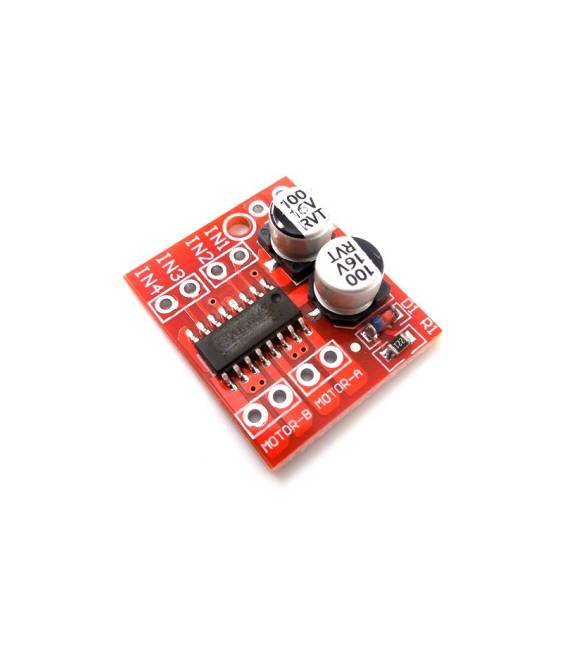
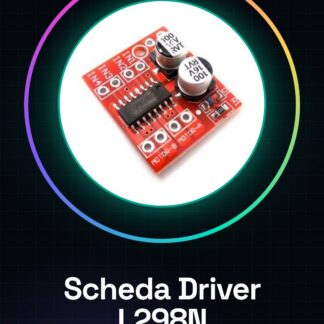
Was ist das? Die L298N Treiberplatine ist ein Schrittmotor-Modul für DC-Motoren, ideal für Robotik- und autonomes Fahrzeug-Projekte. Dieses Gerät bietet bidirektionale Steuerung und PWM für eine effiziente Motorverwaltung.
Funktionen:
– Doppelt Kanal H-Bridge
– PWM Steuerung für Geschwindigkeit
– Treiber für DC-Motoren, Servomotoren oder Schrittmotor-Module
Wozu dient es? Die L298N Treiberplatine ist perfekt für Projekte, die bidirektionale Steuerung und PWM für DC-Motoren erfordern. Sie ist kompatibel mit Arduino, ESP und anderen Mikrocontrollern.
Tutorials: Wie man die L298N Doppelt Kanal Treiberplatine verwendet. Die L298N Treiberplatine ist ideal für die Steuerung von DC-Motoren, Servomotoren oder Schrittmotor-Modulen. Sie ist perfekt für Robotik-Projekte, Drohnen und jedes andere Gerät, das Motorsteuerung erfordert.
Was benötigt man:
– Arduino Uno
– USB-Kabel
– DC-Motor
– 10kΩ Widerstand (optional)
– LED
Schritt 1: Verbinden Sie den Arduino über das USB-Kabel mit dem Computer.
Schritt 2: Verbinden Sie die L298N Treiberplatine mit dem Arduino.
Schritt 3: Überprüfen Sie das Datenblatt für die korrekten Pins.
Schritt 4: Verbinden Sie den DC-Motor an die Kanäle der Platte, achten Sie auf Polung und maximale Spannung.
Schritt 5: Wenn erforderlich, verbinden Sie einen 10kΩ Widerstand zwischen ENABLE und GND, um den Motor automatisch zu deaktivieren, falls ein Fehler auftritt.
Schritt 6: Schreiben Sie das Arduino-Sketch (siehe unten) und laden Sie es auf den Arduino.
Schritt 7: Stellen Sie sicher, dass der Motor in die richtige Richtung dreht. Wenn nicht, drehen Sie die Polung des Motors oder ändern Sie die Polung im Code.
Schritt 8: Wenn gewünscht, verbinden Sie eine LED an den Ausgabepin, um den Zustand des Ausgangs anzuzeigen.
Schritt 9: Testen Sie das Projekt nach den Anweisungen des Projekt-Demos.
Beispielcode:
const int enA = 3; // Pin Enable A
const int in1 = 4;
const int in2 = 5;
digitalWrite(in1, HIGH);
digitalWrite(in2, LOW);
analogWrite(enA, 150);
Mini-Projekt: Bauen Sie ein kleines robotisches Fahrzeug mit zwei DC-Motoren. Verwenden Sie die L298N-Platine, um die Bewegung und die Richtung der Motoren zu steuern.
Häufige Fehler:
– Falsche Motorverbindung
– PWM-Werte außerhalb des Skalenspektrums
– Verbindungsfehler zwischen Arduino und Computer
– Mangelnder angemessener Stromversorgung
Empfohlene Zubehör:
– 12V DC-Motor
– 10kΩ Widerstand
– LED in verschiedenen Farben
– LiPo-Batterie für Robotik
Häufige Fragen:
– Welche maximale Spannung kann ich der Platine zuführen? Überprüfen Sie das Datenblatt.
– Kann ich mehr als einen Motor mit dieser Platine verwenden? Ja, aber stellen Sie sicher, dass Sie die Strombegrenzung für jeden Kanal nicht überschreiten.
– Wie kann ich die Geschwindigkeit des Motors steuern? Verwenden Sie die analogWrite()-Anweisung an einem Enable-Pin.
Rezensionen
Es gibt noch keine Rezensionen.