
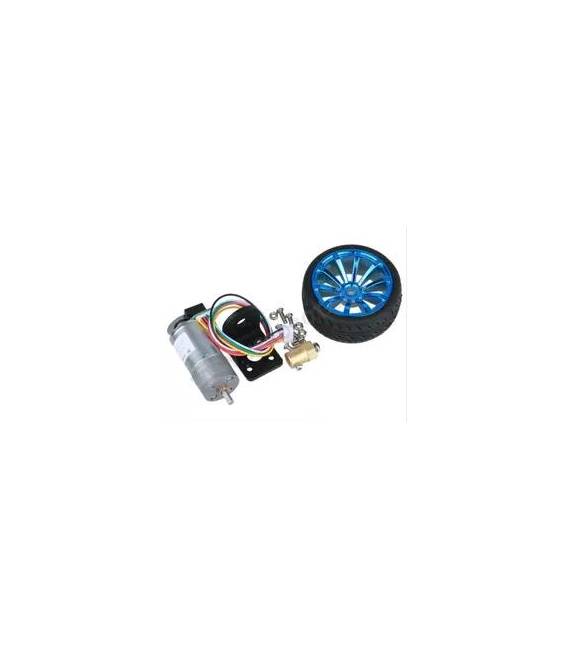


JGA25-371 Kit DC Motore 371 + Encoder DC12V350
Il prezzo originale era: 23,24 €.16,84 €Il prezzo attuale è: 16,84 €. Escluso IVA
Kit di motorizzazione con encoder per robot intelligente
Disponibile su ordinazione
Descrizione
Cos’è
Il JGA25-371 è un kit di motorizzazione composto da un motore DC e un encoder, progettato per l’utilizzo in robot e veicoli autonomi.
Caratteristiche
- Motore DC
- Encoder DC12V350
- Voltaggio: 12V
- Verifica sul datasheet: giri al minuto
- Verifica sul datasheet: coppia
A cosa serve
Il kit JGA25-371 è ideale per la costruzione di veicoli remoti o autonomi con movimento avanti e indietro. La presenza dell’encoder permette un controllo preciso della posizione e della velocità del motore. È adatto sia per principianti che per utenti intermedi.
Tutorial: Come usare JGA25-371
Il JGA25-371 è un motore DC con encoder per robot e veicoli autonomi. Ideale per principianti e intermediari.
Cosa serve
- JGA25-371
- Arduino
- Cavo di alimentazione 12V
- Resistenza 10kΩ
Passi
- 1. Verifica sul datasheet specifiche motori.
- 2. Monta il motore su supporto robusto.
- 3. Collega il motore a Arduino tramite encoder.
- 4. Collega il cavo 12V all’alimentatore.
- 5. Collega l’alimentatore al motore.
- 6. Collega la resistenza 10kΩ tra VCC e GND di Arduino.
- 7. Carica codice Arduino per controllare motore.
- 8. Testa motore con Sketch minimo.
Codice di esempio
```void loop() { motor.runSpeed(500); delay(1000); motor.runSpeed(-500); delay(1000);}```Mini-progetto
Costruisci un veicolo remoto con motore DC e encoder per avanti e indietro.
Errori comuni
- Collegamento errato tra motore e Arduino.
- Alimentazione non stabile.
- Manca resistenza di pull-up.
- Codice Arduino non corretto.
Accessori consigliati
- Arduino Uno
- Alimentatore 12V
- Supporto motore
- Encoder
Domande frequenti
Come impostare la velocità del motore?
Usa `motor.runSpeed(value)` con `value` tra -1023 e 1023.
Perché serve la resistenza?
Per stabilizzare il segnale del encoder.
Il motore funziona con batterie?
Verifica sul datasheet la tensione massima consentita.
Posso usare un altro microcontrollore?
Sì, ma verifica compatibilità sul datasheet.
Informazioni aggiuntive
| Peso | 150 g |
|---|---|
| Dimensioni | 15,0 × 8,0 × 3,0 cm |
Prodotti correlati
-
In offerta!
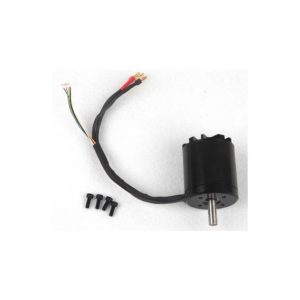
N5065 270KV Motore sensoriale senza spazzole resistente 2.6 KG 3-8 S per skateboard
Il prezzo originale era: 79,03 €.57,27 €Il prezzo attuale è: 57,27 €. Escluso IVA Aggiungi al carrello -
In offerta!
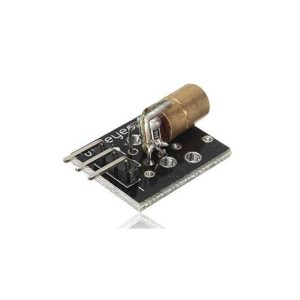
650nm Modulo sensore laser KY-008
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
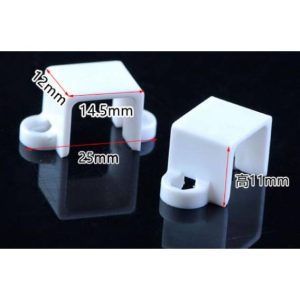
2 Pezzi Supporto Base per motori N20
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Coppia Eliche CW e CCW 75 mm x 10,5 mm per Motori N20 Diam. Foro 1mm
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello