 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
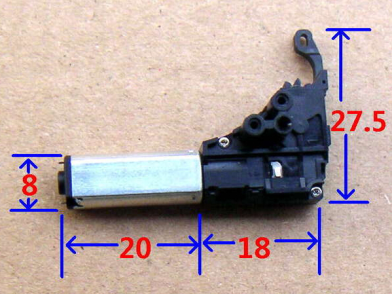
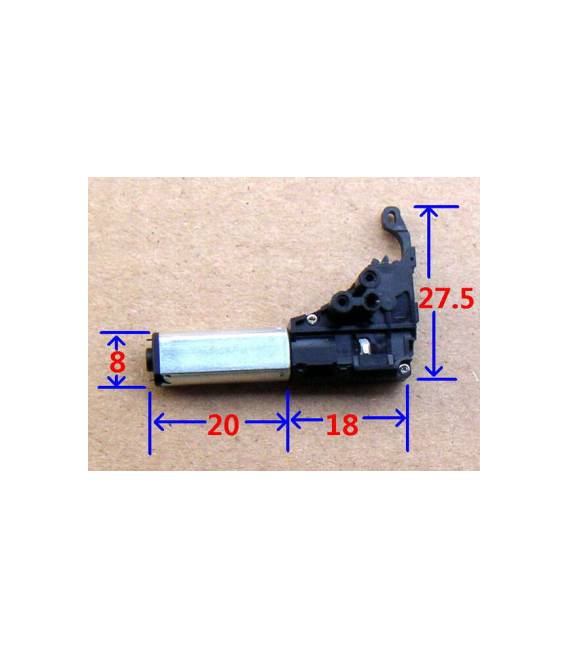
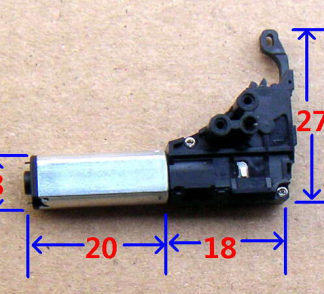
Qu’est-ce que le Réducteur de moteur 3V 5V DC Gear Box ARD005884 ? C’est un dispositif électronique conçu pour augmenter le couple de force dans les petits dispositifs, rendant le mouvement plus précis et contrôlable. Ce type de réducteur de moteur est idéal pour les projets Arduino nécessitant une précision dans le mouvement. Caractéristiques Tension opérationnelle : 3V – 5V Référence : ARD005884 Catégorie : Moteurs DC À quoi sert-il ? Le réducteur de moteur est adapté pour les projets nécessitant un mouvement précis et contrôlable, tels que la construction de robots linéaires ou d’autres dispositifs mécaniques. Il est compatible avec Arduino et peut être utilisé dans divers types d’applications créatives. Tutoriel : Comment utiliser le Réducteur de moteur 3V 5V DC Gear Box 5137-2 Le réducteur de moteur 3V 5V DC Gear Box 5137-2 est idéal pour les projets nécessitant un mouvement précis et contrôlable, parfait pour les makers débutants et intermédiaires. Qu’est-ce qu’il faut ? Réducteur de moteur 3V 5V DC Gear Box 5137-2 Arduino ou microcontrôleur compatible Résistance de 1kΩ Câble d’alimentation 3V-5V Étapes 1. Vérifiez que l’alimentation est comprise entre 3V et 5V. 2. Branchez la résistance (1kΩ) entre la ligne d’alimentation et le pin d’alimentation du réducteur de moteur. 3. Branchez le pin de contrôle du réducteur de moteur au pin numérique de l’Arduino. 4. Chargez le code source. 5. Exécutez le code pour contrôler le mouvement du réducteur de moteur. 6. Vérifiez le datasheet pour plus de détails sur les spécifications. 7. Testez le réducteur de moteur à différents angles pour vérifier sa solidité. 8. Branchez le réducteur de moteur à un mécanisme pour réaliser un projet personnalisé. Exemple de code « ` #include AccelStepper stepper(AccelStepper::FULLSTEP, 2); void setup() { stepper.setMaxSpeed(1000); stepper.setAcceleration(100); } void loop() { stepper.runToPosition(1000); } « ` Mini-projet Construisez un robot linéaire simple en utilisant le réducteur de moteur comme moteur de déplacement. Configurez le robot pour se déplacer en avant et en arrière sur un support linéaire. Erreurs courantes Alimentation incorrecte : assurez-vous que l’alimentation est comprise entre 3V et 5V. Résistance manquante : un résistance de 1kΩ est nécessaire pour protéger le réducteur de moteur. Pin de contrôle incorrect : assurez-vous de brancher le pin de contrôle au pin numérique correct. Code source incorrect : vérifiez le code source pour vous assurer qu’il est correct. Accessoires recommandés Arduino Uno Résistance de 1kΩ Support linéaire Capteurs de position Questions fréquentes Puis-je utiliser ce réducteur de moteur avec un Raspberry Pi ? Oui, mais assurez-vous que le Raspberry Pi peut fournir l’alimentation correcte et contrôler le réducteur de moteur via une interface GPIO. Combien de temps peut fonctionner le réducteur de moteur avec une seule batterie ? Vérifiez le datasheet pour les spécifications de la durée de la batterie. Le réducteur de moteur fonctionne-t-il avec des piles AA ? Vérifiez le datasheet pour la compatibilité avec des piles AA.
Avis
Il n’y a pas encore d’avis.