 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
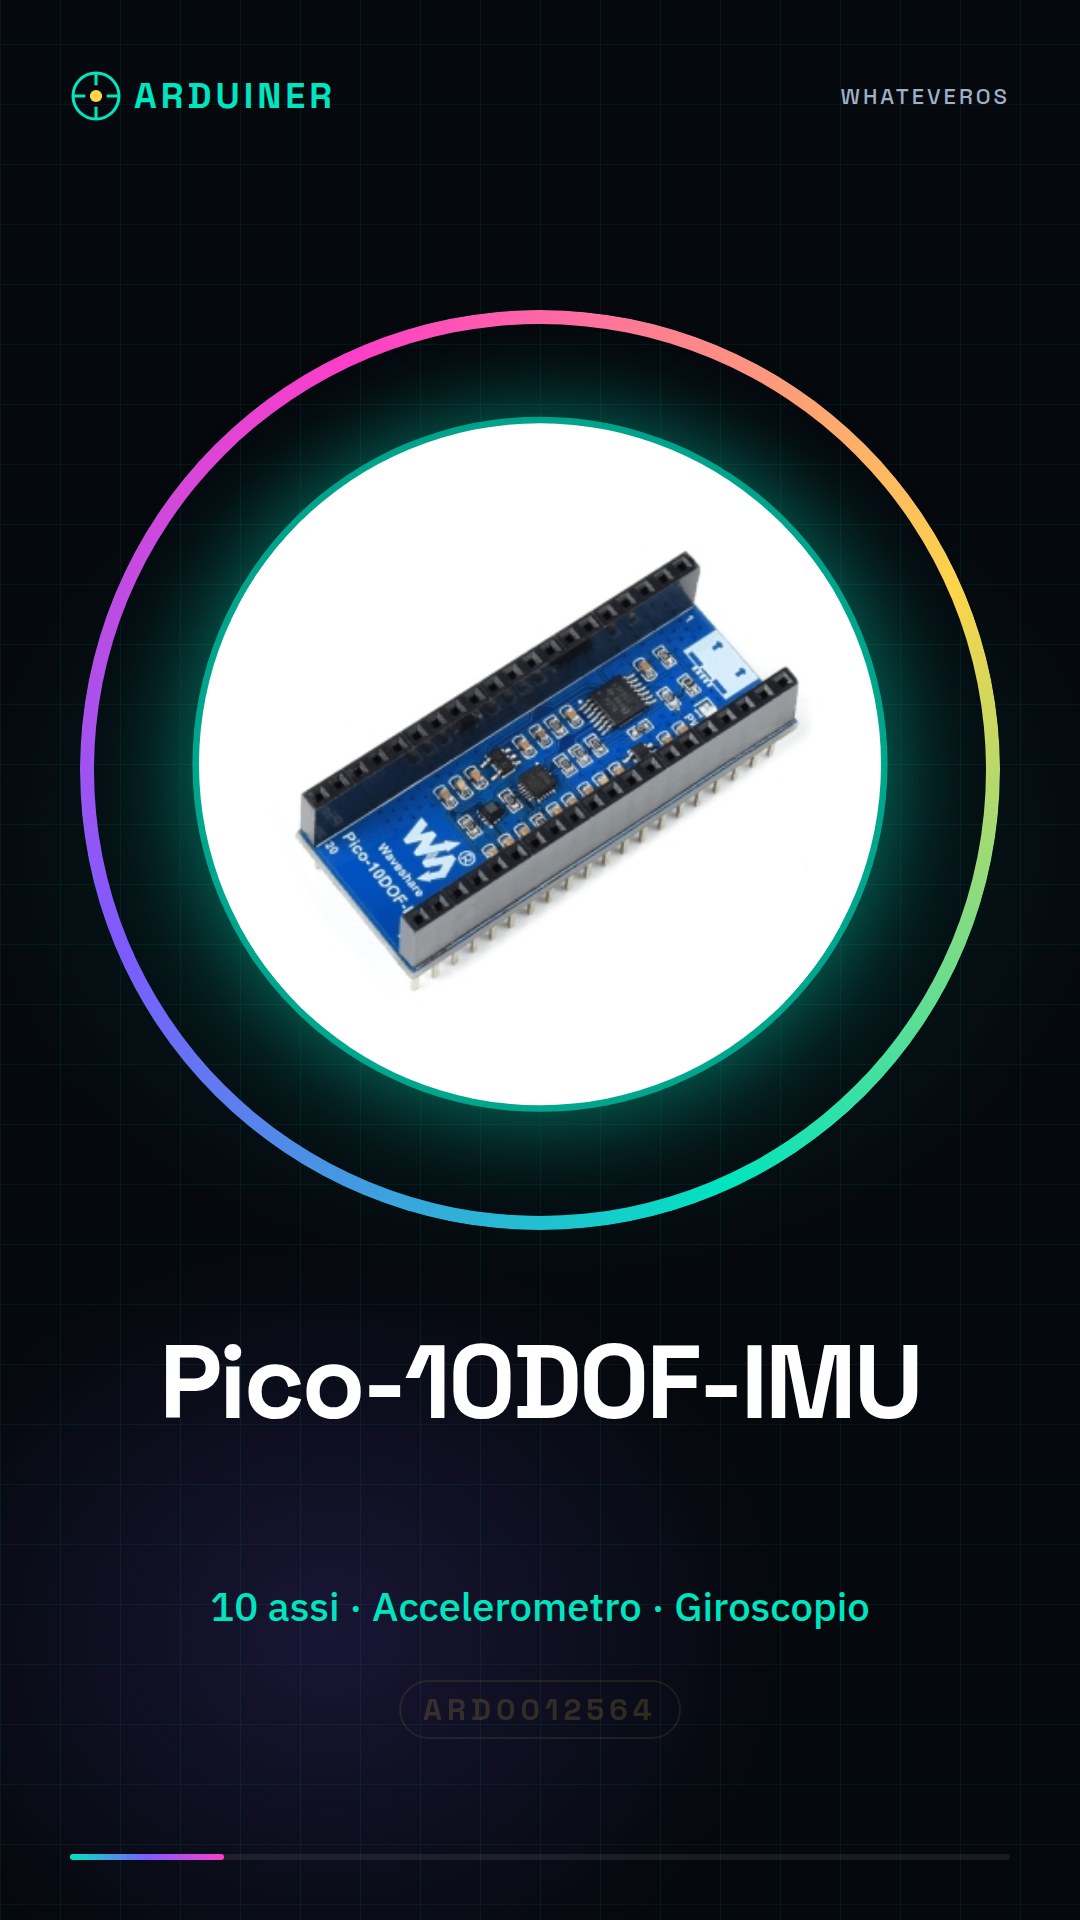
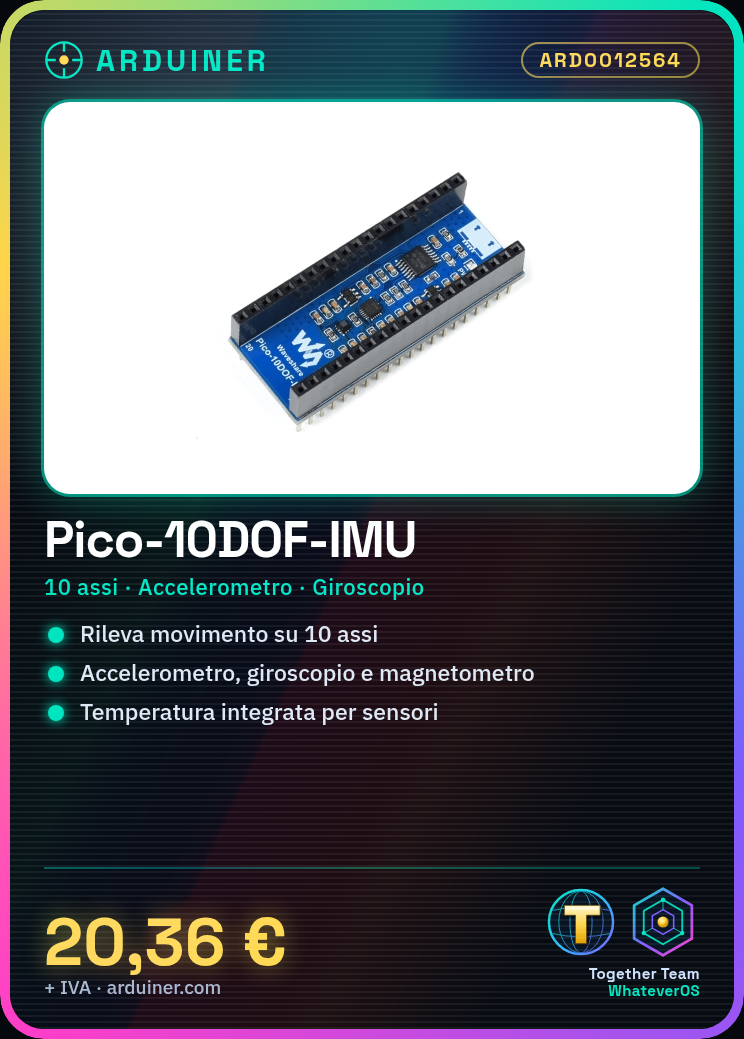
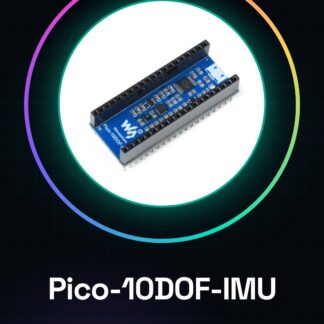
Das Pico-10DOF-IMU ist eine 10-Achsen-Erweiterung für den Raspberry Pi Pico. Dieser Modul integriert verschiedene Sensoren, um Daten über Bewegung, Ausrichtung und Temperatur bereitzustellen.
Eigenschaften
- Es integriert einen Beschleunigungsmesser, einen Gyroskop, einen Magnetometer und einen Temperatursensor.
- Kompatibel mit dem Raspberry Pi Pico
- Erlaubt es, Daten von 10 Achsen zu erfassen
Wofür es dient
Das Pico-10DOF-IMU ist ideal für IoT-Projekte, Robotik und Drohnen. Es kann verwendet werden, um Bewegungsüberwachungssysteme zu erstellen und Bewegungsdaten an IoT-Plattformen wie Blynk zu senden.
Tutorial: Wie man Pico-10DOF-IMU verwendet
Das Pico-10DOF-IMU ist ein Erweiterungsmodul für den Raspberry Pi Pico, das 10 verschiedene Sensoren integriert, darunter einen Beschleunigungsmesser, einen Gyroskop, einen Magnetometer und einen Temperatursensor. Dieses Modul ist ideal für IoT-Projekte, Robotik und Drohnen.
Was du brauchst
- Raspberry Pi Pico
- USB-Kabel
- Computer mit MicroPython installiert
- Entwicklungsumgebung wie Thonny
Schritte
- Verbinden Sie den Pico-10DOF-IMU-Modul mit dem Raspberry Pi Pico über die GPIO-Anschlüsse.
- Installieren Sie MicroPython auf dem Raspberry Pi Pico.
- Laden Sie das MicroPython-Skript auf den Raspberry Pi Pico.
- Überprüfen Sie die von den Sensoren gelesenen Daten mit MicroPython.
- Stellen Sie die Sensitivitäts- und Offsetwerte für die Sensoren ein, falls erforderlich.
- Erkunden Sie weitere Funktionen der Sensoren durch das Durchlesen des Datenblatts.
- Verbinden Sie den Modul mit einer Anwendung oder einer anderen IoT-Plattform.
- Testen Sie den Modul in einem Drohnen- oder Robotik-Projekt.
Beispielcode
import machine
import time

# Configura i pin GPIO
i2c = machine.I2C(0, sda=machine.Pin(0), scl=machine.Pin(1), freq=400000)

# Lista i dispositivi collegati
print('I2C devices found:', [hex(i) for i in i2c.scan()])

# Leggi i dati dal sensore IMU
while True:
    data = i2c.readfrom(0x68, 14)
    print('Accellerometro:', data[0:6])
    print('Giroscopio:', data[6:12])
    time.sleep(1)
Mini-Projekt
Erstellen Sie ein Bewegungsmonitoring-System mit dem Pico-10DOF-IMU. Verbinden Sie das Modul mit dem Raspberry Pi Pico und verwenden Sie MicroPython, um Bewegungsdaten an eine IoT-Plattform wie Blynk zu senden.
Häufige Fehler
- Überprüfen Sie nicht die korrekte I2C-Verbindung.
- Stellen Sie die GPIO-Pins nicht korrekt ein.
- Update MicroPython nicht auf dem Raspberry Pi Pico.
- Lesen Sie das Datenblatt nicht für die Einstellung der Sensoren.
Empfohlenes Zubehör
- Raspberry Pi Pico
- USB Type-C-Kabel
- Computer mit MicroPython installiert
- Entwicklungsumgebung Thonny
Häufige Fragen
Welche Sensoren sind im Pico-10DOF-IMU enthalten?
Der Modul enthält einen Beschleunigungsmesser, einen Gyroskop, einen Magnetometer und einen Temperatursensor.
Wie kann ich das Datenblatt erhalten?
Das Datenblatt ist auf der Webseite des Herstellers verfügbar oder kann vom Produktmanual heruntergeladen werden.
Welche maximale Kommunikationsentfernung gibt es?
Überprüfe im Datenblatt.
Rezensionen
Es gibt noch keine Rezensionen.