 DE
 IT Italiano
 EN English
 ES Español
 FR Français
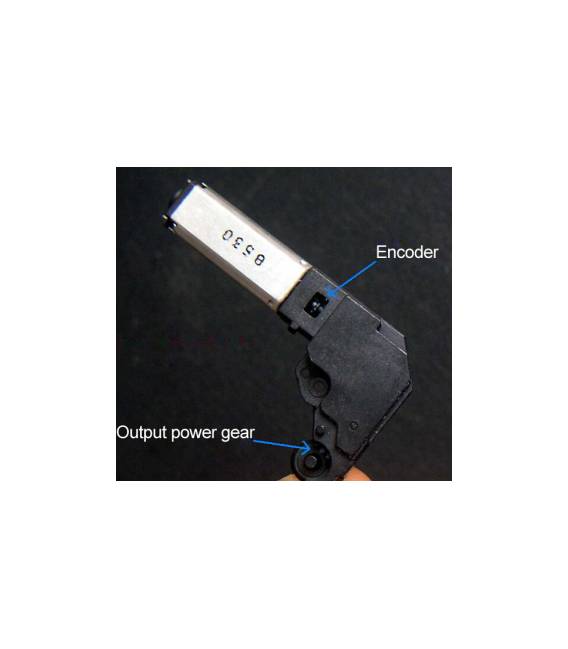
Beschreibung
Was ist ein 3V/5V DC Getriebruder mit Encoder? Ein 3V/5V DC Getriebruder mit Encoder ist ein elektronisches Bauteil, das sich einfach in verschiedene Projekte einbinden lässt, wie Roboter, Mechanik und Prototypen, die eine genaue Bewegung erfordern. Dieser Getriebruder bietet eine Geschwindigkeitsverringerung durch seine Getriebebox, was die Leistung und Stabilität verbessert.
**Merkmale:**
Betriebsspannung: 3V – 5V
Motorart: DC
Inklusive Encoder zur Positionsbestimmung
**Zweck:**
Dieser Getriebruder ist ideal für Projekte, die eine präzise Bewegungssteuerung erfordern, wie Roboterwagen, mechanische Arme oder jedes andere System, das eine genaue Position und Geschwindigkeitssteuerung benötigt. Er ist kompatibel mit Arduino und anderen Mikrocontrollern.
**Tutorial:** Wie man einen 3V/5V DC Getriebruder mit Encoder verwendet
Dieser DC Getriebruder mit Encoder ist ideal für Projekte, die eine präzise Bewegung und Positionsbestimmung erfordern. Nützlich für Anfänger und Fortgeschrittene.
**Was benötigt man:**
3V/5V DC Getriebruder mit Encoder
Arduino oder kompatibler Mikrocontroller
Versorgungskabel 3V oder 5V
Massenkabel
Pull-up Widerstand (optional)
Encoder-Kabel
**Schritte:**
1. Verbinde den Getriebruder mit dem Mikrocontroller über die Versorgungspins und den Massenkabel.
2. Verbinde das Versorgungskabel 3V oder 5V mit dem Getriebruder.
3. Verbinde das Massenkabel mit dem Mikrocontroller.
4. Verbinde den Encoder-Kabel mit dem Mikrocontroller, wie im Datenblatt spezifiziert.
5. Überprüfe im Datenblatt die Spezifikationen des Pull-up Widerstands (wenn erforderlich).
6. Lade den minimalen Arduino-Code auf den Mikrocontroller.
7. Überprüfe die Kommunikation mit dem Getriebruder mit der Serial-Funktion.
8. Programmieren Sie die Bewegung und die Encoder-Lektüre.
**Beispielcode:**
„`void loop() { int pos = analogRead(A0); Serial.println(pos); }„`
**Mini-Projekt:** Erstelle einen Fernbedienungswagen, der vorwärts und rückwärts fährt, indem du einen Getriebruder mit Encoder und einen Arduino verwendest.
**Häufige Fehler:**
Überprüfe nicht im Datenblatt die Spezifikationen vor dem Start.
Verbinde den Getriebruder ohne Versorgung.
Vergiss den Encoder-Kabel zu verbinden.
Setze die Pins des Getriebruders nicht korrekt ein.
**Empfohlene Zubehör:**
Arduino Uno
USB-Ladecabel
Distanzsensor
LCD-Display 16×2
**Häufige Fragen:**
Wie kann ich die genaue Position des Getriebruders kontrollieren?
Verwende den Encoder, um die aktuelle Position des Getriebruders zu bestimmen.
Welche Pins des Mikrocontrollers muss ich verwenden?
Überprüfe im Datenblatt, um die Pins für den Encoder zu bestimmen.
Funktioniert der Getriebruder mit AA-Batterien?
Überprüfe im Datenblatt, ob der Getriebruder eine Versorgung mit AA-Batterien unterstützt.
Rezensionen
Es gibt noch keine Rezensionen.