 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
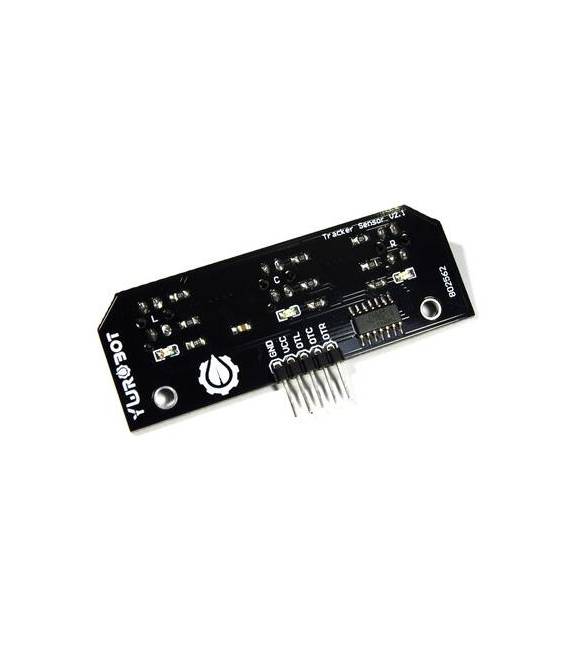
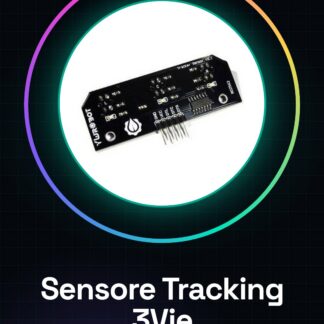
Was ist der 3-Spur-SMD-Folgensensor? Der 3-Spur-SMD-Folgensensor ist ein Gerät, das die automatische Navigation von Robotern und Rovern auf präzise Pfade erleichtert. Der Sensor ermöglicht es den automatisierten Fahrzeugen, Hindernisse zu vermeiden und weiße oder schwarze Linien auf kontrastreichen Oberflächen zu folgen.
Funktionen:
– 3-Spur-SMD-Folgensensor
– Ideal für Roboter und Rover
– Perfekt für Automatisierung-Projekte
Wozu dient der Sensor?
Dieser Sensor ist ideal für die Herstellung eines Roboters, der eine weiße Linie auf einem schwarzen Hintergrund folgt. Er kann mit DC-Motoren, die von einem H-Bridge gesteuert werden, und in Projekten mit Arduino oder ESP integriert werden.
Tutorials:
Wie man den 3-Spur-SMD-Folgensensor verwendet
Dieser 3-Spur-SMD-Folgensensor ist ideal für Roboter und Rover, die präzise Pfade auf weißen oder schwarzen Oberflächen verfolgen müssen. Er ist für Anfänger und Fortgeschrittene geeignet und erleichtert die Umsetzung von Automatisierung-Projekten.
Was benötigt man?
– Arduino Uno
– USB-A-Micro-B-Verbindung
– 3-Spur-SMD-Folgensensor
– Jumper-Kabel M/F
Schritte:
1. Verbinden Sie den Sensor mit dem Mikrocontroller Arduino über Jumper-Kabel.
2. Überprüfen Sie die korrekte Polarisierung der Pins des Sensors: VCC, GND und die drei Ausgangssignale (OUT1, OUT2, OUT3).
3. Installieren Sie das Arduino IDE und laden Sie das Beispiel-Sketch für den 3-Spur-Folgensensor hoch.
4. Konfigurieren Sie die digitalen Pins des Mikrocontrollers in Eingabe-Modus, um Daten vom Sensor zu empfangen.
5. Placieren Sie eine weiße Linie auf einem schwarzen Hintergrund, um die Genauigkeit des Verfolgens zu testen.
6. Passen Sie das Sketch an die spezifischen Anforderungen des Projekts an, wenn nötig.
7. Testen Sie das System, indem Sie den Motorsteuerung basierend auf den Daten vom Sensor integrieren.
8. Optimieren Sie die Funktionen des Sketches und des Schaltkreises basierend auf den Ergebnissen.
Beispielcode für Arduino Uno:
„`cpp
int sensorPin1 = 2; // Ausgangspin des Linien-Folgensensors Spur 1
int sensorPin2 = 3; // Ausgangspin des Linien-Folgensensors Spur 2
int sensorPin3 = 4; // Ausgangspin des Linien-Folgensensors Spur 3
void setup() {
Serial.begin(9600);
pinMode(sensorPin1, INPUT);
pinMode(sensorPin2, INPUT);
pinMode(sensorPin3, INPUT);
}
void loop() {
int sensorValue1 = digitalRead(sensorPin1);
int sensorValue2 = digitalRead(sensorPin2);
int sensorValue3 = digitalRead(sensorPin3);
Serial.print(„Sensor Value 1:“);
Serial.println(sensorValue1);
Serial.print(„Sensor Value 2:“);
Serial.println(sensorValue2);
Serial.print(„Sensor Value 3:“);
Serial.println(sensorValue3);
}
„`
Mini-Projekt:
Erstellen Sie einen Robot-Linienfolger, der eine weiße Linie auf einem schwarzen Hintergrund verfolgt. Verwenden Sie den 3-Spur-Sensor, um die Linie zu verfolgen und integrieren Sie ihn mit DC-Motoren, die von einem H-Bridge gesteuert werden.
Häufige Fehler:
– Fehlende Polarisierung der Pins des Sensors.
– Falsche Verbindung zwischen Arduino und Sensoren.
– Fehlende klare Linie zum Testen.
– Verwendung eines Sketches, der nicht für die spezifischen Anforderungen des Projekts optimiert ist.
Empfohlene Zubehör:
– DC-Motoren
– H-Bridge L298N
– 3D-Druck für die Roboterstruktur
– Schwarzer Boden mit weißer Linie
Häufige Fragen:
– Funktioniert der Sensor nur auf weißen Linien? Nein, er kann auf verschiedene Farbkombinationen angepasst werden, wenn die Lichtbedingungen geeignet sind.
– Wie kann ich die Genauigkeit der Linienverfolgung erhöhen? Verwenden Sie eine intensivere Beleuchtung oder reduzieren Sie den Hintergrund-Rauschen, um die Unterscheidung zwischen Linie und Oberfläche zu verbessern.
– Kann ich diesen Sensor mit anderen Mikrocontrollern außer Arduino verwenden? Ja, er ist mit jedem Mikrocontroller kompatibel, der diese unterstützt.
Rezensionen
Es gibt noch keine Rezensionen.