 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
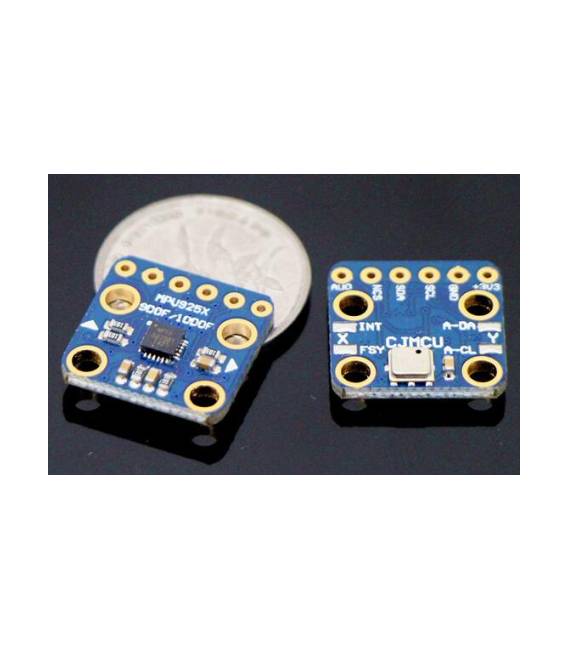
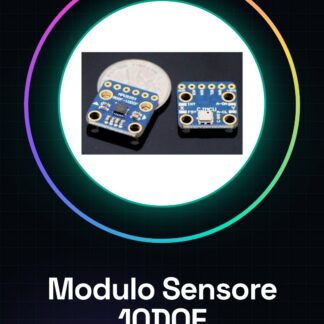
Was ist das? Das 10DOF-Sensormodul MPU9250 + BMP180 ist ein integriertes Gerät, das einen Gyroskop, einen Beschleunigungsmesser und einen Magnetometer (MPU9250) mit einem Barometer (BMP180) kombiniert. Dieses Modul ist für Anwendungen bei Drohnen und Robotern konzipiert und liefert Daten zu Ausrichtung, Bewegung und Höhe.
Eigenschaften:
– Messung von 9 Achsen Bewegung
– Einbau eines Barometers BMP180
– Ideal für Drohnen und Roboter
Was ist der Zweck?
Dieses Modul ist nützlich für die Konstruktion von Stabilisierungssystemen für Drohnen, der Überwachung der Höhe und Ausrichtung in robotischen Anwendungen. Es ist mit Arduino und ESP kompatibel.
Tutorial: Wie man das 10DOF-Sensormodul MPU9250 + BMP180 verwendet
Dieses Modul kombiniert ein Gyroskop, einen Beschleunigungsmesser und einen Magnetometer mit einem Barometer, ideal für Drohnen und Roboter. Es ist nützlich zur Messung von Ausrichtung und Höhe.
Was benötigt man:
– Arduino IDE
– Arduino-kompatibles Board
– USB-Kabel
– 10kΩ-Widerstand
Schritte:
1. Installieren Sie Arduino IDE.
2. Verbinden Sie das Modul mit Arduino über USB-Kabel.
3. Konfigurieren Sie die I2C-Spezifikationen nach dem Datenblatt.
4. Schweißen Sie den 10kΩ-Widerstand zwischen VCC und GND an.
5. Laden Sie das Beispiel-Sketch hoch.
6. Testen Sie die Ausgabe in Arduino IDE.
7. Debuggen Sie die Sensitivität der Sensoren.
8. Installieren Sie das Modul auf der Drohne oder dem Roboter.
Beispielcode:
„`
#include
#include
MPU9250 mpu9250;
void setup() {
Wire.begin();
mpu9250.initialize();
}
void loop() {
Serial.print(„Gyroskop: „);
Serial.print(mpu9250.getGyro());
Serial.print(“ Beschleunigungsmesser: „);
Serial.print(mpu9250.getAccel());
Serial.print(“ Magnetometer: „);
Serial.print(mpu9250.getMagnet());
Serial.print(“ Barometer: „);
Serial.print(mpu9250.getBaro());
Serial.println();
}
„`
Mini-Projekt:
Bauen Sie ein Stabilisierungssystem für eine Drohne, indem Sie die Ausrichtungs- und Höhendaten aus dem Modul verwenden.
Häufige Fehler:
– Falsche I2C-Verbindung.
– Vergessen des 10kΩ-Widerstands.
– Falscher Arduino-Code.
Empfohlene Zubehör:
– Arduino Nano
– Holzrahmen für Drohne
– Sender und Empfänger
– Motoren und Propeller
Häufig gestellte Fragen:
Wie kann ich die korrekte I2C-Konfiguration überprüfen?
Überprüfen Sie die I2C-Spezifikationen im Datenblatt und stellen Sie sicher, dass die SDA- und SCL-Leitungen korrekt konfiguriert sind.
Welche Spezifikationen sollte ich überprüfen, bevor ich beginne?
Überprüfen Sie im Datenblatt die Betriebsspannungen und maximalen Stromstärken.
Kann ich dieses Modul verwenden, um die Geschwindigkeit eines Objekts zu messen?
Nein, dieses Modul misst Ausrichtung und Höhe, nicht direkte Geschwindigkeit.
Welche Genauigkeitsgrenzen haben die Sensoren?
Überprüfen Sie im Datenblatt die Genauigkeit der Sensoren für erwartete Werte.
Rezensionen
Es gibt noch keine Rezensionen.