 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
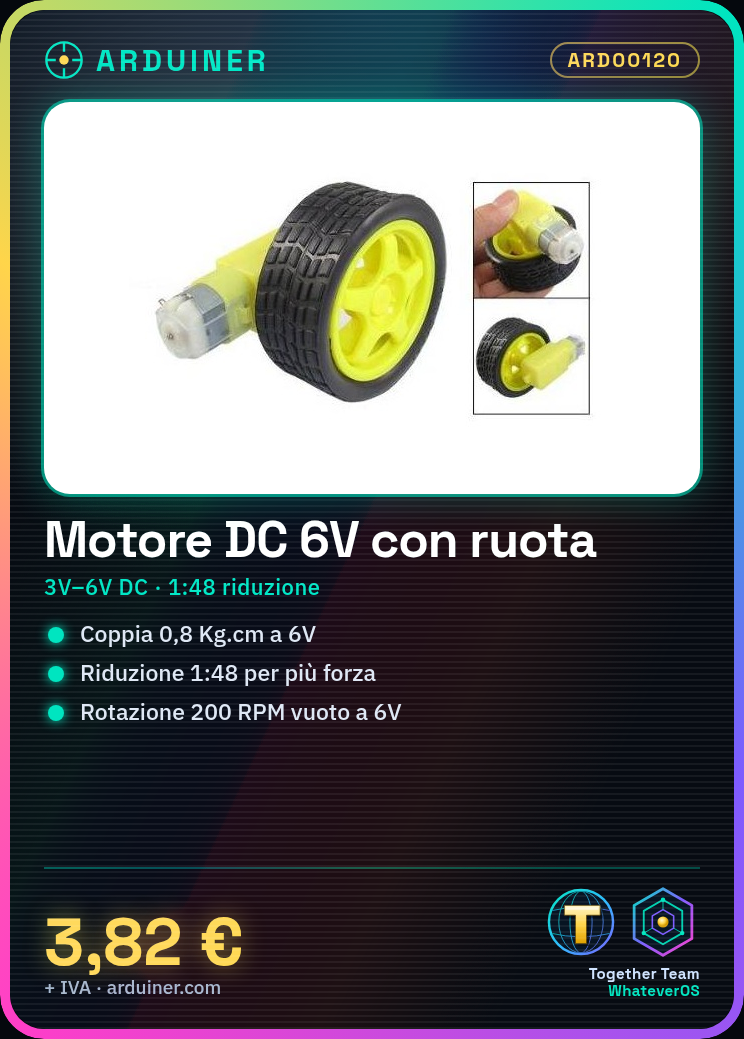
🔧 Description du module TT Moteur 6V avec Roue et Réducteur 📌 Caractéristiques principales: Type de moteur: DC Tension d’alimentation: 3V – 6V DC Courant à vide: ~100 mA (à 6V) Courant sous charge: ~200–250 mA (à 6V) Rapport de réduction: 1:48 Vitesse à vide: ~200 tours/min (à 6V) Couple: ~0,8 kg.cm (à 6V) Sortie: Deux borniers pour le câblage Compatible roue: Roues en plastique de diamètre ~65 mm Matériaux: ABS/plastique pour la boîte, engrenages internes en plastique ⚙️ Caractéristiques du réducteur: Le réducteur sert à augmenter le couple et à réduire la vitesse du moteur, le rendant plus adapté aux applications robotiques nécessitant de la force plutôt que de la vitesse. 🛠️ Guide d’utilisation avec Arduino ✅ Matériel nécessaire: 1x Arduino Uno (ou similaire: Nano, Mega) 1x Module TT Moteur DC 6V avec roue 1x Pont H (driver moteur comme L298N ou L9110S) 1x Batterie (4xAAA, 6V ou un module Li-ion) Câbles jumpers (optionnel) Breadboard (optionnel) 🔌 Schéma de connexion Utilisation du module L298N: Moteur TT → L298N Fil 1 moteur → SORTIE1 Fil 2 moteur → SORTIE2 L298N → Arduino ENTRÉE1 → pin 9 ENTRÉE2 → pin 10 ENA → pin 5 (PWM) Alimentation VCC L298N → 6V (des piles) GND L298N → GND Arduino 5V L298N → 5V Arduino (se l’Arduino n’est pas alimenté séparément) 💻 Code Arduino exemple (contrôle de direction et de vitesse) // Définition des broches int ENTRÉE1 = 9; int ENTRÉE2 = 10; int ENA = 5; // PWM pour contrôler la vitesse void setup() { pinMode(ENTRÉE1, OUTPUT); pinMode(ENTRÉE2, OUTPUT); pinMode(ENA, OUTPUT); } // Fonction pour faire tourner le moteur en avant void avancer(int vitesse) { digitalWrite(ENTRÉE1, HIGH); digitalWrite(ENTRÉE2, LOW); analogWrite(ENA, vitesse); } // Fonction pour faire tourner le moteur en arrière void reculer(int vitesse) { digitalWrite(ENTRÉE1, LOW); digitalWrite(ENTRÉE2, HIGH); analogWrite(ENA, vitesse); } // Fonction pour arrêter le moteur void stopMoteur() { digitalWrite(ENTRÉE1, LOW); digitalWrite(ENTRÉE2, LOW); analogWrite(ENA, 0); } void loop() { avancer(200); // en avant à la vitesse 200 (sur 255) delay(2000); // 2 secondes stopMoteur(); delay(1000); reculer(150); // en arrière à la vitesse 150 delay(2000); stopMoteur(); delay(1000); } 🧪 Tests et considérations Le moteur peut varier la vitesse avec la fonction analogWrite sur ENA. Ne connectez pas le moteur directement aux broches de l’Arduino: il ne supporte pas le courant nécessaire. Si vous avez deux moteurs, vous pouvez utiliser SORTIE3 et SORTIE4 avec ENTRÉE3 et ENTRÉE4 pour le deuxième moteur (et la broche PWM ENB pour le deuxième canal). 📦 Exemples d’utilisation Robot à deux roues avec différentiel Petit rover avec capteurs à ultrasons Bras robotiques motorisés Robot de suivi de ligne (line following robot) 📝 Conseils supplémentaires Utilisez des condensateurs de 100nF près des borniers du moteur pour réduire le bruit. Ajoutez une protection contre l’inversion de polarité pour protéger les composants. Utilisez une source d’alimentation externe pour le moteur pour éviter les baisses de tension sur l’Arduino. Parfait! Je vous propose un exemple avancé complet de contrôle du moteur TT 6V via Arduino en utilisant Bluetooth et un capteur d’obstacles à ultrasons. Ainsi, vous pouvez piloter le moteur avec votre téléphone et faire arrêter automatiquement le moteur si un obstacle est proche. Exemple avancé: Contrôle du moteur TT 6V avec Bluetooth HC-05 et capteur ultrasons HC-SR04 🧩 Composants nécessaires Arduino Uno (ou similaire) Module TT Moteur 6V avec roue + L298N driver Module Bluetooth HC-05 Capteur ultrasons HC-SR04 Batterie 6V pour moteur Câbles jumpers 🔌 Schéma de connexion Composant Pin Arduino Note L298N ENTRÉE1 9 Avec
Description complète (original italien)
La description complète est affichée ci-dessous en italien, le temps de terminer la traduction française.
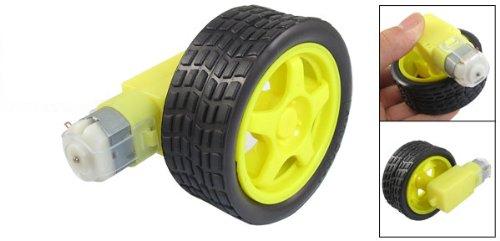
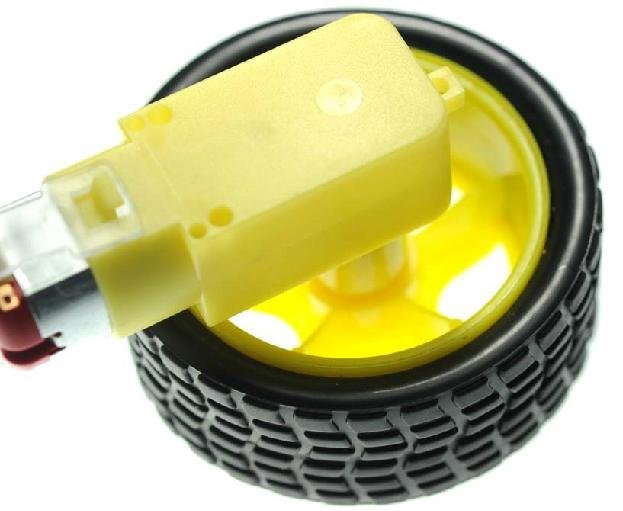
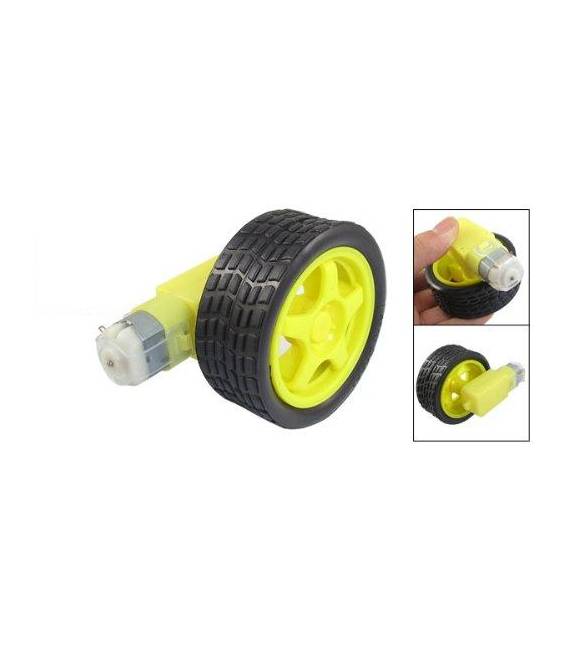
🔧 Descrizione del Modulo TT Motore 6V con Ruota e Riduttore
📌 Caratteristiche principali:
- Tipo di motore: DC (corrente continua)
- Tensione operativa: 3V – 6V DC
- Corrente a vuoto: ~100 mA (a 6V)
- Corrente a pieno carico: ~200–250 mA (a 6V)
- Rapporto di riduzione: 1:48
- Velocità a vuoto: ~200 RPM (a 6V)
- Coppia: ~0.8 Kg.cm (a 6V)
- Uscita: Due terminali per collegamento elettrico
- Compatibilità ruota: Ruote in plastica diametro ~65 mm
- Materiali: ABS/plastica per l’alloggiamento, ingranaggi interni in plastica
⚙️ Caratteristiche del riduttore:
Il riduttore serve per aumentare la coppia e diminuire la velocità del motore, rendendolo più adatto per applicazioni robotiche dove è richiesta forza piuttosto che velocità.
🛠️ Guida all’utilizzo con Arduino
✅ Materiale necessario:
- 1x Arduino Uno (o simili: Nano, Mega)
- 1x Modulo TT Motore DC 6V con ruota
- 1x Ponte H (driver motore come L298N o L9110S)
- 1x Batteria (4xAA, 6V oppure un modulo Li-ion)
- Câbles jumper
- Plateau de prototypage (opzionale)
🔌 Schema dei collegamenti
Usando modulo L298N:
Motore TT → L298N
- Filo 1 motore → OUT1
- Filo 2 motore → OUT2
L298N → Arduino
- IN1 → pin 9
- IN2 → pin 10
- ENA → pin 5 (PWM)
Alimentation
- VCC L298N → 6V (da batterie)
- GND L298N → GND Arduino
- 5V L298N → 5V Arduino (solo se non si alimenta l’Arduino separatamente)
💻 Codice di esempio Arduino (controllo direzione e velocità)
// Definizione dei pin
int IN1 = 9;
int IN2 = 10;
int ENA = 5; // PWM per controllare la velocità

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(ENA, OUTPUT);
}

// Funzione per far girare il motore avanti
void avanti(int velocita) {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, velocita);
}

// Funzione per far girare il motore indietro
void indietro(int velocita) {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  analogWrite(ENA, velocita);
}

// Funzione per fermare il motore
void stopMotore() {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 0);
}

void loop() {
  avanti(200); // avanti a velocità 200 (su 255)
  delay(2000); // 2 secondi
  stopMotore();
  delay(1000);

  indietro(150); // indietro a velocità 150
  delay(2000);
  stopMotore();
  delay(1000);
}
🧪 Test e considerazioni
- Il motore può variare la velocità con la funzione
analogWritesu ENA. - Non collegare il motore direttamente ai pin di Arduino: non supporta la corrente necessaria.
- Se hai due motori, puoi usare OUT3 e OUT4 con IN3 e IN4 per il secondo motore (e pin PWM ENB per il secondo canale).
📦 Esempi di utilizzo
- Robot a due ruote con sterzo differenziale
- Piccoli rover con sensori a ultrasuoni
- Bracci robotici motorizzati
- Robot segui-linea (line following robot)
📝 Suggerimenti extra
- Usa condensatori da 100nF vicino ai terminali del motore per ridurre il rumore.
- Aggiungi una protezione contro l’inversione di polarità per proteggere i componenti.
- Usa una fonte di alimentazione esterna per il motore per evitare cali di tensione sull’Arduino.
Perfetto! Ti propongo un esempio avanzato completo di controllo motore TT 6V tramite Arduino usando Bluetooth e sensore di ostacoli ad ultrasuoni. Così puoi pilotare il motore con il cellulare e far fermare il motore automaticamente se c’è un ostacolo vicino.
Esempio avanzato: Controllo motore TT 6V con Bluetooth HC-05 e sensore ultrasuoni HC-SR04
🧩 Componenti necessari
- Arduino Uno (o simile)
- Modulo TT Motore 6V con ruota + L298N driver
- Modulo Bluetooth HC-05
- Sensore ultrasuoni HC-SR04
- Batteria 6V per motore
- Câbles jumper
📌 Schema collegamenti
| Componente | Pin Arduino | Note |
|---|---|---|
| L298N IN1 | 9 | Controllo direzione motore |
| L298N IN2 | 10 | Controllo direzione motore |
| L298N ENA (PWM) | 5 | Velocità motore |
| HC-SR04 Trig | 7 | Trigger sensore ultrasuoni |
| HC-SR04 Echo | 6 | Echo sensore ultrasuoni |
| HC-05 TX | RX (pin 0) | Ricezione dati Bluetooth |
| HC-05 RX | TX (pin 1) | Trasmissione dati Bluetooth |
| Alimentation L298N | 6V da batteria | Alimentation motore |
| GND (tutti) | GND | Terra comune |
🔧 Codice Arduino completo
#include <SoftwareSerial.h>

// Pin motore
const int IN1 = 9;
const int IN2 = 10;
const int ENA = 5;

// Pin sensore ultrasuoni
const int trigPin = 7;
const int echoPin = 6;

// Bluetooth
SoftwareSerial BTSerial(0, 1); // RX, TX (attenzione, su Arduino Uno RX=0 TX=1 usati per USB!)

long duration;
int distance;

void setup() {
  // Motore
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(ENA, OUTPUT);

  // Ultrasuoni
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);

  // Bluetooth
  BTSerial.begin(9600);

  Serial.begin(9600); // per debug seriale USB
}

void loop() {
  // Misura distanza ultrasuoni
  distance = misuraDistanza();

  // Se distanza minore di 20 cm, fermo motore
  if (distance > 0 && distance < 20) {
    fermaMotore();
    Serial.println("Ostacolo vicino: motore fermo");
    return;
  }

  // Se no, ricevo comando bluetooth per movimento
  if (BTSerial.available()) {
    char comando = BTSerial.read();

    switch(comando) {
      case 'F': // avanti
        avanti(200);
        Serial.println("Motore avanti");
        break;
      case 'B': // indietro
        indietro(200);
        Serial.println("Motore indietro");
        break;
      case 'S': // stop
        fermaMotore();
        Serial.println("Motore fermo");
        break;
    }
  }
}

// Funzioni controllo motore
void avanti(int velocita) {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, velocita);
}

void indietro(int velocita) {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  analogWrite(ENA, velocita);
}

void fermaMotore() {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 0);
}

// Funzione misura distanza con ultrasuoni
int misuraDistanza() {
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  duration = pulseIn(echoPin, HIGH, 30000); // timeout 30 ms
  if (duration == 0) return -1;

  int dist = duration * 0.034 / 2; // conversione in cm
  return dist;
}
📲 Come usare
- Collega il modulo HC-05 al telefono via Bluetooth (app tipo Bluetooth Terminal).
- Invia comandi singoli caratteri:
- F → motore avanti
- B → motore indietro
- S → motore fermo
- Se un ostacolo si avvicina a meno di 20 cm, il motore si ferma automaticamente.
⚠️ Nota importante
- Il modulo HC-05 usa le porte seriali hardware (RX0 e TX1) di Arduino Uno, quindi carica il codice con HC-05 scollegato o usa SoftwareSerial su altri pin (es. 2 e 3) per evitare conflitti.
- Puoi modificare la velocità PWM per variare la velocità del motore.
- L’intervallo di sicurezza ostacolo è configurabile nel codice (ora 20 cm).
Tutorial: Come usare il TT Motore 6V con Ruota e Riduttore
Questo motore è ideale per progetti di robotica e meccanica leggera. Installazione rapida e semplice.
Cosa serve
- Arduino Uno
- Cavo USB
- Batteria o alimentatore 6V
- Ruota
Passi
- Collegare il motore all’alimentatore 6V.
- Connettere i pin del motore a Arduino.
- Scaricare lo sketch di prova sull’Arduino.
- Verificare che la ruota giri correttamente.
Codice di esempio
void setup() {
pinMode(9, OUTPUT);
}

void loop() {
digitalWrite(9, HIGH);
delay(1000);
digitalWrite(9, LOW);
delay(1000);
}
Mini-progetto
Costruisci un piccolo rover con il TT Motore 6V e una stampa 3D.
Errori comuni
- Collegamento errato tra Arduino e motore.
- Alimentation insufficiente o eccessiva.
- Problemi di sincronizzazione con la ruota.
- Configurazione sbagliata del riduttore.
Accessori consigliati
- Batteria 6V
- Stampa 3D per carrozzeria
- Sensori di posizione
- Kit di connettori
Domande frequenti
Il motore funziona anche a tensione inferiore?
Verifica sul datasheet.
Come regolare la velocità del motore?
Utilizza PWM su Arduino.
Avis
Il n’y a pas encore d’avis.