 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
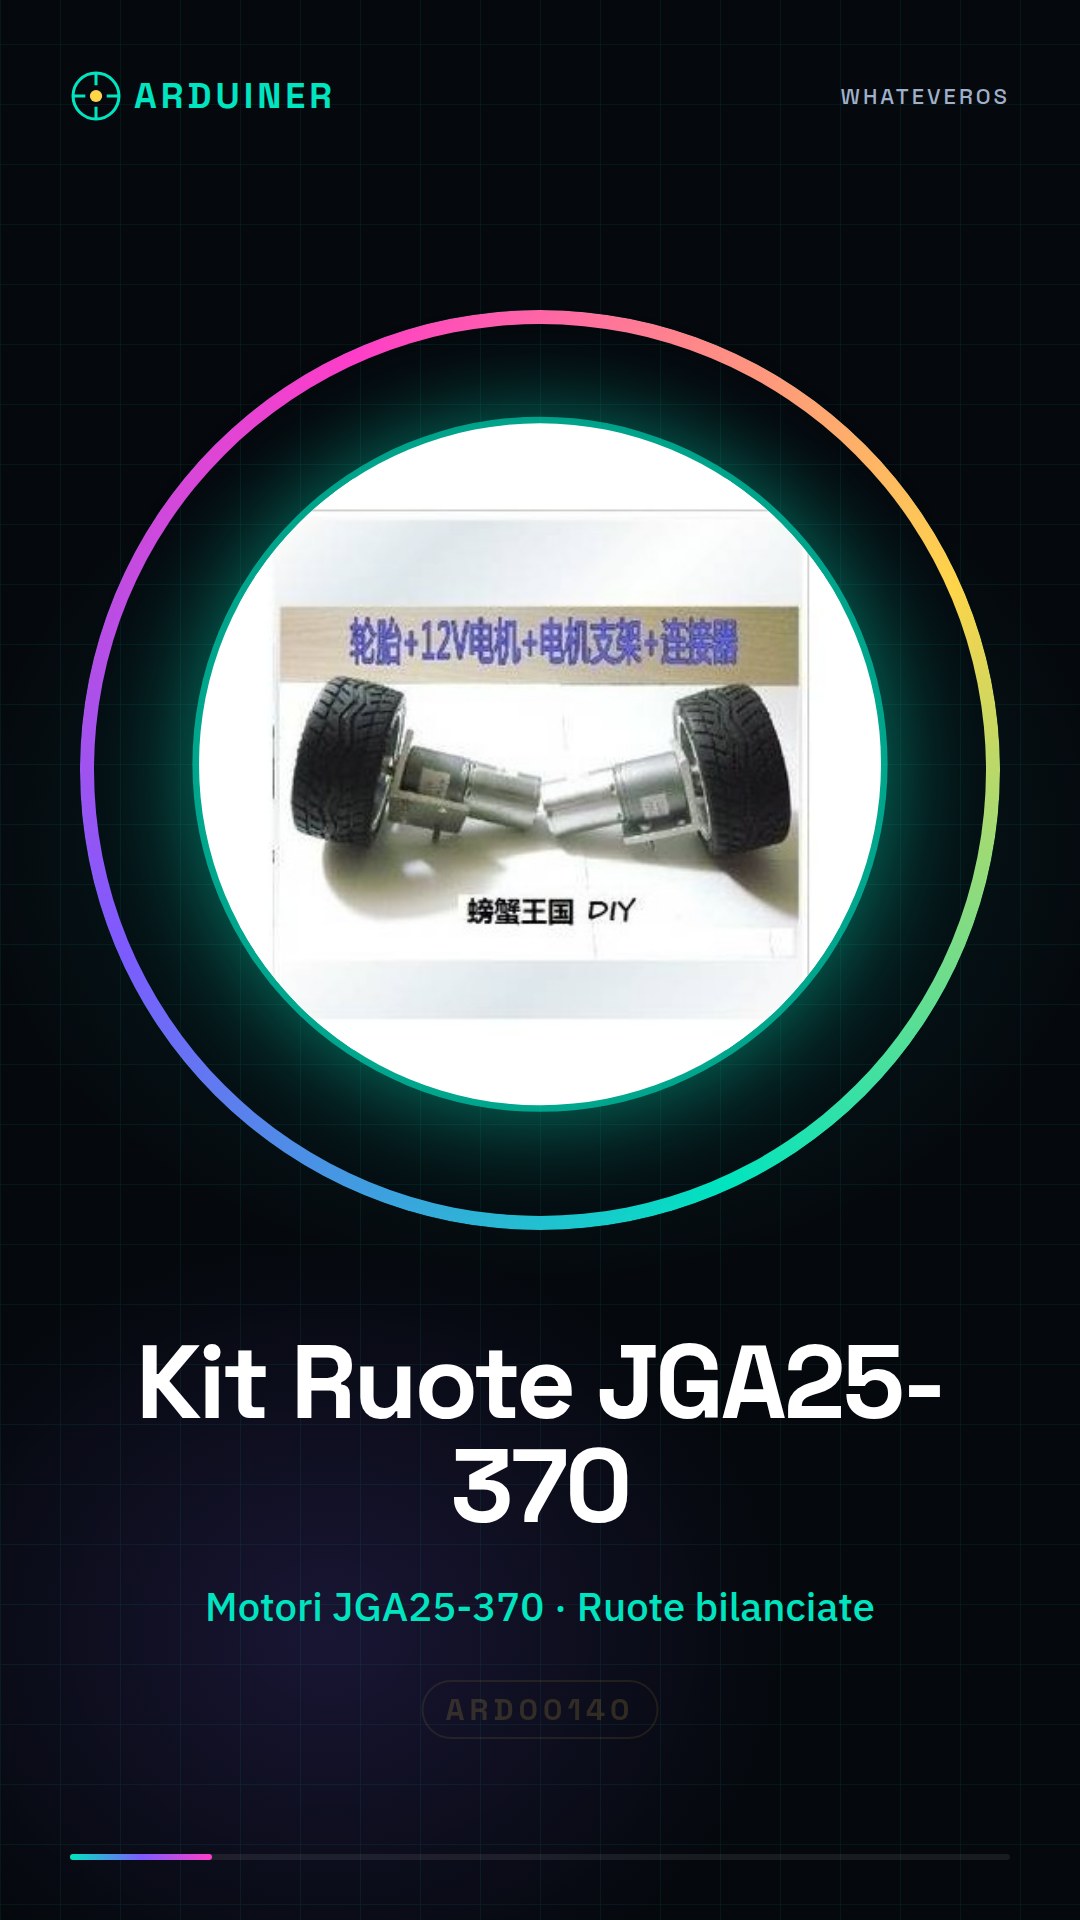
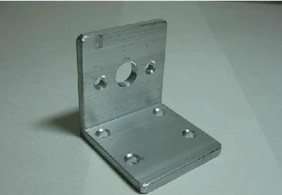
Description
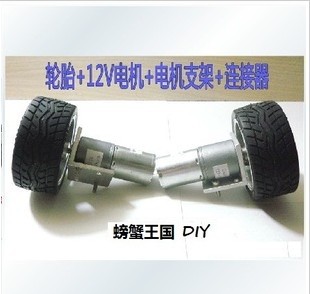
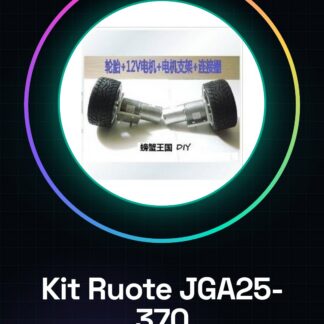
Kit de roues pour modélisme avec moteurs JGA25-370 est un ensemble de composants électroniques conçu pour faciliter la mobilité dans divers types de projets, tels que la robotique et le modélisme. Le kit comprend deux roues équilibrées et un coupleur intelligent au moteur qui garantit un mouvement fluide et précis.
Caractéristiques
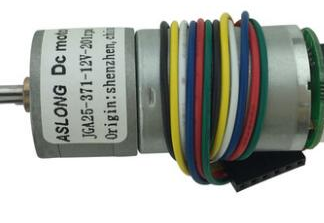
Kit composé de moteurs JGA25-370
Inclusion de deux roues équilibrées
Coupleur intelligent au moteur pour un mouvement fluide et précis
A quoi sert-il
Applications typiques incluent la mobilitisation de projets basés sur des moteurs DC, tels que des robots ou des modèles. Le kit est compatible avec Arduino et peut être utilisé pour contrôler le mouvement du chariot.
Tutoriel : Comment utiliser Kit de roues JGA25-370
Ce kit de roues équilibrées pour modélisme est idéal pour des projets de robotique et de modélisme électronique. Il sert à rendre mobile un projet basé sur des moteurs DC.
Ce qu’il vous faut
Kit de roues JGA25-370
Moteurs JGA25-370
Arduino ou contrôleur analogique
Câbles de connexion
Étapes
1. Contrôlez les moteurs JGA25-370 et les roues équilibrées.
2. Vérifiez le datasheet pour les spécifications des moteurs.
3. Connectez les moteurs au contrôleur Arduino ou analogique.
4. Vérifiez le coupleur entre moteurs et roues.
5. Testez manuellement les moteurs pour vous assurer qu’ils fonctionnent correctement.
6. Assemblez le kit sur le projet.
7. Vérifiez l’orientation des moteurs et des roues.
8. Testez le mouvement dans les deux directions.
Mini-projet
Assemblez un moteur JGA25-370 avec une roue équilibrée sur un chariot. Connectez le moteur à un Arduino et contrôlez le mouvement.
Erreurs courantes
– Connecter les moteurs au contrôleur sans vérifier le coupleur.
– Omettre le test manuel des moteurs.
– Assembler les roues sans les équilibrer.
– Ne pas vérifier l’orientation des moteurs et des roues.
Accessoires recommandés
Chariot
Support moteurs
Câbles de connexion
Arduino
Questions fréquentes
– Comment équilibrer les roues ?
Collez un contre-poids temporaire et faites tourner la roue jusqu’à ce qu’elle s’arrête en position.
– Quelles spécifications vérifier sur le datasheet ?
Vérifiez la tension d’alimentation et la courant maximal.
– Puis-je utiliser ces moteurs avec un contrôleur analogique ?
Oui, mais assurez-vous que le contrôleur supporte les moteurs DC.
– Comment puis-je tester le mouvement ?
Connectez le moteur au contrôleur et contrôlez le mouvement dans les deux directions.
Avis
Il n’y a pas encore d’avis.