 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
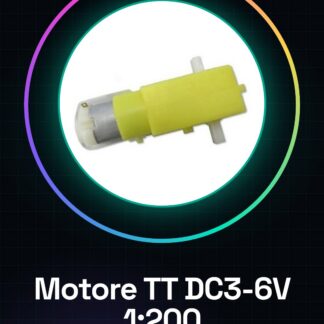
¿Qué es? El Motor TT DC3-6V doble eje 1:200 es un motor eléctrico con velocidad reducida integrada. Está diseñado para proporcionar movimiento lento y preciso, ideal para aplicaciones que requieren una gran par de salida. Características Tensión de funcionamiento: DC3-6V Relación de reducción: 1:200 Doble eje SKU: ARD0012085 A qué sirve Este motor es ideal para proyectos de robótica y modelismo que requieren movimiento lento y preciso. Puede ser utilizado para crear pequeños robots, vehículos de deslizamiento, sistemas de posicionamiento y otros dispositivos que necesitan una gran reducción de velocidad. La compatibilidad con Arduino y ESP32 se debe verificar en el datasheet. Tutorial: Cómo usar Motor TT de velocidad reducida DC3-6V doble eje 1:200 Este motor doble eje 1:200 es ideal para proyectos que requieren una gran reducción de velocidad y un aumento del par de salida. Es adecuado para makers principiantes e intermedios que están creando dispositivos como pequeños robots, vehículos de deslizamiento o cualquier otro proyecto que necesite una gran reducción de velocidad. Lo que necesitas Arduino o microcontrolador compatible Fuentes de alimentación DC 3-6V Conexiones de cabeza Herramientas de montaje Sensores de posición (opcional) Cables de conexión Pasos Conectar la fuente de alimentación DC al motor. Conectar el motor al microcontrolador. Verificar las conexiones. Escribir el sketch Arduino para controlar el motor. Cargar el sketch en el microcontrolador. Iniciar el motor y ajustar la velocidad. Verificar la correcta función del motor. Optimizar el código para controlar la velocidad y la dirección. Código de ejemplo void setup() { pinMode(motorPin, OUTPUT); } void loop() { analogWrite(motorPin, 128); // Establecer la velocidad del motor } Mini-proyecto Crear un pequeño robot que se mueve hacia adelante y hacia atrás usando el motor TT doble eje 1:200 como motor principal. Errores comunes Conectar el motor con una tensión superior a la tolerancia. No verificar las conexiones antes de cargar el código. No ajustar la velocidad del motor. No agregar sensores de posición para el control preciso. Accesorios recomendados Arduino Uno Fuentes de alimentación DC 5V Conexiones de cabeza Sensores de posición Preguntas frecuentes ¿El motor puede ser usado con una tensión superior a 6V? Verificar en el datasheet para la tolerancia de tensión. ¿Qué microcontroladores son compatibles con este motor? Microcontroladores con salidas PWM como Arduino. ¿Cómo se controla la dirección del motor? Cambiar el signo de la tensión aplicada a las salidas PWM.
Valoraciones
No hay valoraciones aún.