 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
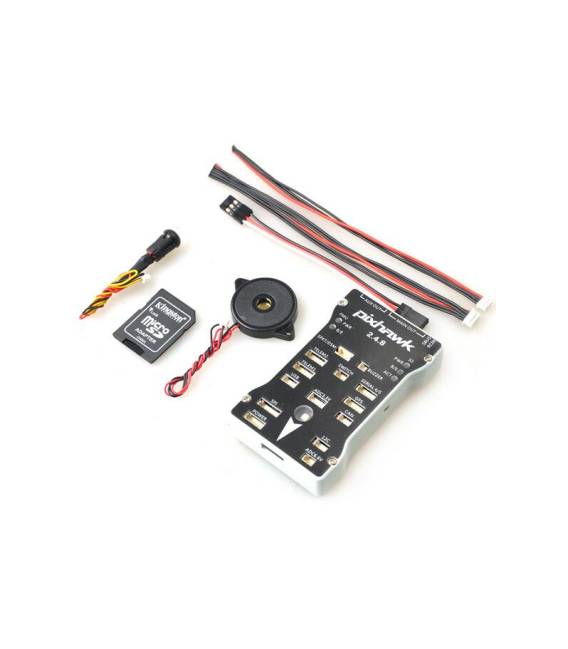
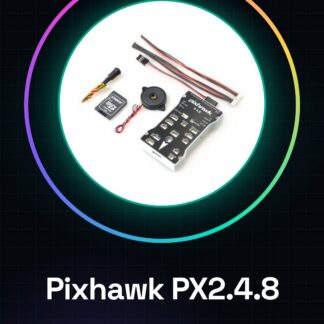
The Pixhawk PX2.4.8 is a 32-bit flight controller designed for radio-controlled (RC) drones, offering enhanced flight performance and stability. It is ideal for both beginner and intermediate pilots looking for a robust and reliable solution to control their aerial vehicles. The Pixhawk PX2.4.8 integrates the PX4FMU and PX4IO boards, providing advanced features and capabilities. Before using the Pixhawk PX2.4.8, refer to the datasheet for detailed specifications on power requirements, sensor compatibility, and installation steps. Key features include robust power management, comprehensive sensor support, and easy-to-use calibration software. For a successful setup, ensure you have the correct power supply, flight sensors, and calibration software. Follow the step-by-step instructions provided in the datasheet to mount the Pixhawk on your drone, connect the necessary sensors, and calibrate the system. Common mistakes include incorrect sensor calibration, connecting to an incompatible power source, and omitting essential flight sensors. Recommended accessories include a 5V 2A power supply, barometric pressure sensors, gyro sensors, and the Pixhawk calibration software for your computer.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
Il PixHawk PX2.4.8 è un controllore di volo 32-bit progettato per droni RC, che offre ottimizzazione del volo e stabilità ai tuoi progetti aerei.
Caratteristiche
- Controllore di volo PX4FMU PX4IO
A cosa serve
Serve per piloti principianti e intermedi che cercano un controllore robusto e affidabile. Monta il Pixhawk sul dron, calibra i sensori e controlla il comportamento del dron in modalità manuale.
Tutorial: Come usare PIXHAWK PX2.4.8
Il PIXHAWK PX2.4.8 è un controllore di volo 32-bit per droni RC. Utile per piloti principianti e intermedi che desiderano un controllore di volo robusto e affidabile.
Cosa serve
- Pixhawk PX2.4.8
- Drono RC
- Fonte di alimentazione
- Sensori di volo (verifica sul datasheet)
Passi
- 1. Controlla che il drono sia privo di danni visibili.
- 2. Assicurati che la fonte di alimentazione sia compatibile (verifica sul datasheet).
- 3. Accoda il Pixhawk al drono utilizzando i connettori di alimentazione e segnali (verifica sul datasheet).
- 4. Collega i sensori di volo al Pixhawk (verifica sul datasheet).
- 5. Accendi la fonte di alimentazione.
- 6. Avvia il software di calibrazione sul computer.
- 7. Connetti il Pixhawk al software di calibrazione.
- 8. Segui le istruzioni del software per calibrare correttamente il Pixhawk.
Mini-progetto
Monta il Pixhawk sul drono e calibra i sensori. Vai in modalità manuale e controlla il comportamento del drono.
Errori comuni
- Non calibrare correttamente i sensori.
- Collegare il Pixhawk a una fonte di alimentazione non compatibile.
- Omettere i sensori di volo durante il collegamento.
- Non seguire le istruzioni del software di calibrazione.
Accessori consigliati
- Fonte di alimentazione 5V 2A
- Sensori di pressione barometrica
- Sensori di angolo di inclinazione
- Software di calibrazione per computer
Domande frequenti
Quali sono i requisiti minimi per l’alimentazione?
Verifica sul datasheet per il range di tensione e corrente.
Posso utilizzare qualsiasi software di calibrazione?
Utilizza il software specifico per il Pixhawk.
Posso calibrare i sensori manualmente?
Segui le istruzioni del software di calibrazione.
Ho bisogno di sensori di volo per ogni motore?
Verifica sul datasheet per i requisiti specifici.
Reviews
There are no reviews yet.