 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
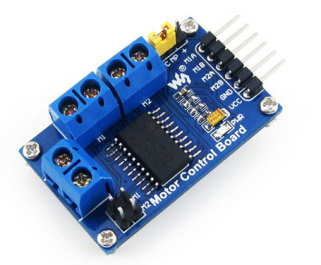
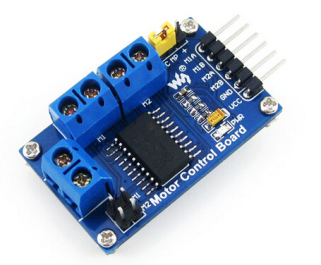
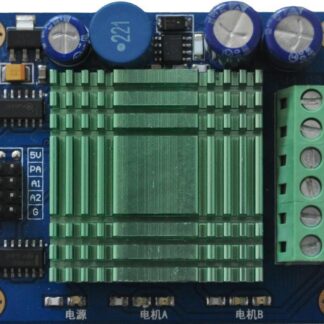
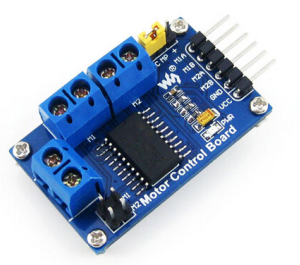
What is it The L293D module is a dual H-Bridge driver designed to control DC and stepper motors via Arduino. This component allows managing the movement of motors in forward, backward, and speed control. Features Dual H-Bridge driver L293D Support for Arduino Control of DC and stepper motors What is it used for L293D modules are ideal for robotics, home automation, and any application requiring precise motor control. You can use it to create a simple mobile robot or integrate it into more complex systems.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
Il modulo L293D è un driver H-Bridge progettato per controllare motori DC e passo-passo tramite Arduino. Questo componente consente di gestire il movimento dei motori in avanti, indietro e la velocità.
Caratteristiche
- Driver H-Bridge doppio L293D
- Sostegno per Arduino
- Controllo di motori DC e passo-passo
A cosa serve
I moduli L293D sono ideali per progetti di robotica, automazione domestica e qualsiasi applicazione che richieda il controllo preciso dei motori. Puoi utilizzarlo per creare un semplice robot mobile o integrarlo in sistemi più complessi.
Tutorial: Come usare Modulo Driver L293D
Il modulo driver L293D è un componente essenziale per chiunque voglia controllare motori DC o passo-passo con Arduino. Ideale per progetti di robotica e automazione domestica.
Cosa serve
- Arduino uno/nano
- Motore DC o passo-passo
- Cavo USB
- Alimentatore
Passi
- Connettere il modulo L293D all’Arduino utilizzando i cavi di collegamento.
- Collegare l’alimentazione del motore al modulo L293D (verifica sul datasheet per la tensione corretta).
- Collegare i segnali PWM e direzione del motore ai pin digitali dell’Arduino (verifica sul datasheet per le connessioni specifiche).
- Scaricare il codice di esempio fornito su Arduino IDE.
- Compilare ed eseguire il codice. Verificare che il motore si muova come previsto.
Codice di esempio
void setup() {
pinMode(2, OUTPUT);
pinMode(3, OUTPUT);
}

void loop() {
digitalWrite(2, HIGH);
analogWrite(3, 150); // Regola la velocità del motore
}
Mini-progetto
[‘Creare un robot semplice che si muove avanti e indietro utilizzando due motori DC controllati dal modulo L293D. Aggiungi sensori di distanza per evitare ostacoli.’]
Errori comuni
- Non verificare la tensione corretta dell’alimentatore.
- Collegare il motore alla potenza errata del modulo (verifica sul datasheet).
- Usare un segnale PWM non abbastanza alto per far muovere il motore.
Accessori consigliati
- Motore DC 12V
- Sensori di distanza HC-SR04
- Stampa 3D per creare una base del robot
Domande frequenti
Il modulo L293D può controllare più motori?
Sì, ma solo due motori contemporaneamente. Se necessario, aggiungi un secondo modulo.
Qual è la differenza tra H-Bridge e driver di motore?
Un H-Bridge permette il controllo della direzione del moto. Un driver di motore gestisce anche la potenza e il controllo PWM.
Reviews
There are no reviews yet.