 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
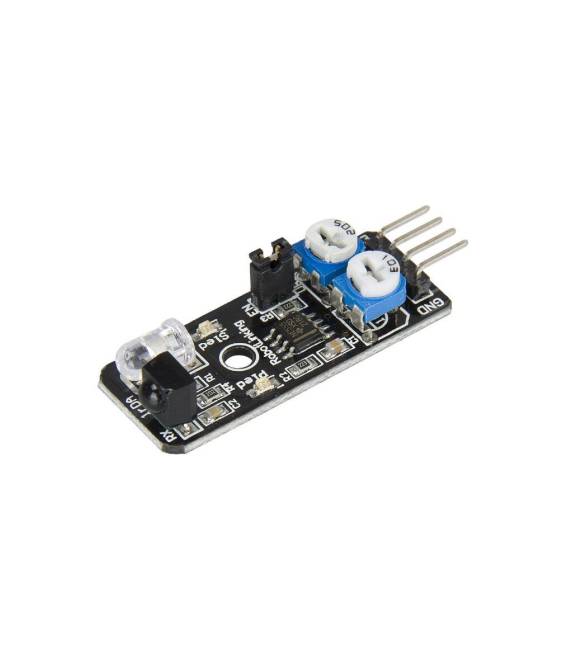
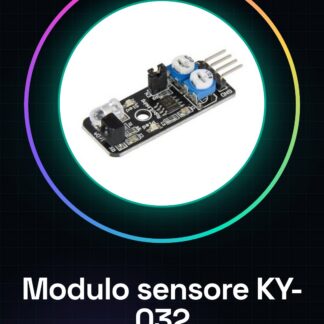
Was ist das? Das KY-032 Hinderniserkennungsmodul ist ein elektronisches Bauteil, das dazu dient, die Anwesenheit von Objekten in der Umgebung zu erkennen. Es ist ideal für roboter- und automatisierungsbasierte Projekte, die die Fähigkeit haben, das umgebende Raum zu erkennen.
Eigenschaften
Name: KY-032 Hinderniserkennungsmodul
SKU: ARD0010714
Preis: 2,38 €
Wozu dient es? Das KY-032-Modul kann verwendet werden, um Roboter zu erstellen, die Hindernisse vermeiden können. Es kann in Arduino-Projekten integriert werden, um autonome Geräte zu erstellen, die mit der physischen Umgebung interagieren.
Tutorials: Wie man das KY-032 Hinderniserkennungsmodul verwendet Das KY-032 Hinderniserkennungsmodul ist ein nützliches Bauteil für roboter- und automatisierungsbasierte Projekte, die die Fähigkeit haben, die Umgebung zu erkennen. Ideal für Anfänger, hilft dieses Sensoren Ihnen dabei, Geräte zu erstellen, die in der Lage sind, mit der physischen Welt zu interagieren.
Was benötigt man? Arduino Uno oder kompatibel, USB-Kabel A-Micro B, PC-Verbindung
Schritte Verbinden Sie die Pins VCC und GND des KY-032-Sensors mit der entsprechenden Spannung des Arduino. Verbinden Sie den Pin OUT des Sensors an einen digitalen Schalter des Arduino (z.B. Pin 2). Laden Sie die Arduino IDE herunter und installieren Sie die notwendige Bibliothek für die Verwaltung von KY-032-Sensoren. Laden Sie das Beispiel-Sketch in Ihr Arduino, indem Sie den bereitgestellten Code folgen. Erhalten Sie die ersten Messwerte des Sensors über die serielle Konsole der Arduino IDE.
Beispielsketch const int ledPin = 13; const int sensorPin = 2; void setup() { pinMode(ledPin, OUTPUT); pinMode(sensorPin, INPUT); } void loop() { if (digitalRead(sensorPin) == HIGH) { digitalWrite(ledPin, HIGH); } else { digitalWrite(ledPin, LOW); } }
Mini-Projekt Erstellen Sie einen Hindernisvermeidungsroboter in 30 Minuten. Verwenden Sie das KY-032, um Hindernisse zu erkennen und programmieren Sie eine bewegliche Basis (wie ein Chassis mit DCMotor) so, dass es sich bewegt, bis es ein Hindernis findet, dann ändert es die Richtung.
Häufige Fehler Überprüfen Sie nicht die korrekte Spannung. Verbinden Sie den Pin OUT an einen analogen Pin anstelle eines digitalen. Ignorieren Sie die Anweisungen im Datenblatt zur Bibliothekinstallation. Nehmen Sie an, dass der Sensor ohne vorherige Testung in Ihrem Projekt funktioniert.
Empfohlene Zubehör Roboterchassis mit DCMotor, Alkaline Batterien oder LiPo-Akkus, Verbindungen, Kabel, Räder und Räder für Chassis
Häufig gestellte Fragen Funktioniert das KY-032 nur in einer bestimmten Entfernung? Überprüfen Sie im Datenblatt die spezifischen Abstandserkennungsangaben. Kann ich mehrere KY-032-Sensoren an ein Arduino anschließen? Ja, stellen Sie sicher, dass jeder Sensor an unterschiedlichen digitalen Schaltern angeschlossen ist und von der korrekten Sketch verwaltet wird.
Rezensionen
Es gibt noch keine Rezensionen.