 DE
 IT Italiano
 EN English
 ES Español
 FR Français
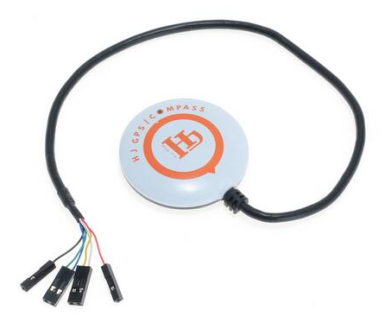
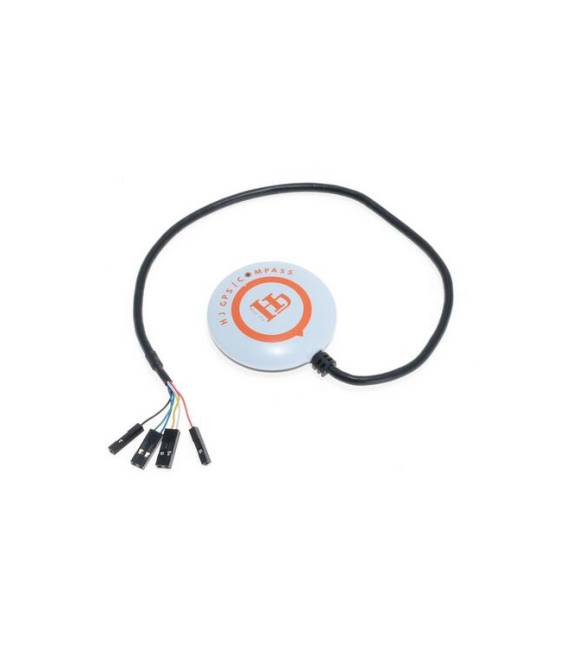
Beschreibung
Was ist das APM GPS-Modul NEO-6M? Das APM GPS-Modul NEO-6M ist ein wesentlicher Bestandteil für Modelle und Drohnen, die eine hohe Positionierungsgenauigkeit erfordern. Es nutzt den GPS-Chip NEO-6M, der für seine Zuverlässigkeit und Genauigkeit bekannt ist.
Eigenschaften:
– Positionierungsgenauigkeit: siehe Datenblatt
– Satellitenempfang: siehe Datenblatt
– GPS-Technologie: NEO-6M
Wozu dient das Modul? Das APM GPS-Modul NEO-6M ist für Systeme mit autonomen Steuerung und präziser Positionierung gedacht. Es ist kompatibel mit Arduino und eignet sich sowohl für Anfänger als auch für Fortgeschrittene, um die Position Ihres Flugmodells oder Drohnen in Echtzeit zu überwachen.
Tutorials: Wie man das APM GPS-Modul NEO-6M verwendet. Das APM GPS-Modul NEO-6M ist ein wesentlicher Bestandteil für Modelle und Drohnen, die präzise Positionierung und Navigation erfordern. Es ist nützlich für Anfänger und Fortgeschrittene und hilft Ihnen, die Position Ihres Flugmodells oder Drohnen zu überwachen.
Was braucht man für das APM GPS-Modul NEO-6M?
– Arduino-kompatibles Modul
– FTDI-Kabel für die Konfiguration
– Micro-USB-Kabel für Arduino
Schritte:
1. Überprüfen Sie im Datenblatt die spezifischen Stromversorgungsspezifikationen.
2. Verbinden Sie das GPS-Modul mit dem Arduino über die Pins VCC, GND, TX und RX.
3. Laden Sie den bereitgestellten Arduino-Code hoch.
4. Konfigurieren Sie das GPS-Modul über FTDI.
5. Überprüfen Sie die Verbindung mit einem seriellen Monitor.
6. Testen Sie das GPS-Modul während des Fluges.
7. Konfigurieren Sie den Altimeter, falls erforderlich.
8. Überprüfen Sie die Positionierungsgenauigkeit.
Beispielcode:
„`void setup() {
Serial.begin(9600);
while (!Serial) { ; }
}
void loop() {
if (Serial.available()) {
Serial.println(Serial.readString());
}
}„`
Mini-Projekt: Erstellen Sie ein Positionsverfolgungssystem für ein Fluggerät. Verbinden Sie das GPS-Modul mit einem Arduino und verwenden Sie den bereitgestellten Code, um die Position in Echtzeit zu überwachen.
Häufige Fehler:
– Falsche Stromversorgung: Überprüfen Sie im Datenblatt.
– Falsche Verbindungen: Überprüfen Sie die Pins VCC, GND, TX und RX.
– Ungültige FTDI-Konfiguration: Überprüfen Sie die serielle Geschwindigkeit.
– Fehlende serielle Verbindung: Überprüfen Sie die serielle Verbindung.
Empfohlene Zubehör:
– Flugmodul APM
– GPS-Antenne
– LiPo-Batterie
– Serieller Monitor
Häufig gestellte Fragen:
Wie kann ich die serielle Verbindung überprüfen? Verwenden Sie einen seriellen Monitor wie PuTTY oder TeraTerm.
Welche Pins sind für die Verbindung erforderlich? VCC, GND, TX und RX.
Funktioniert das GPS-Modul NEO-6M mit allen Arduino-Arten? Überprüfen Sie im Datenblatt die spezifischen Stromversorgungsspezifikationen und Pins.
Wie kann ich den Altimeter konfigurieren? Überprüfen Sie im Datenblatt für spezifische Anweisungen.
Rezensionen
Es gibt noch keine Rezensionen.