 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
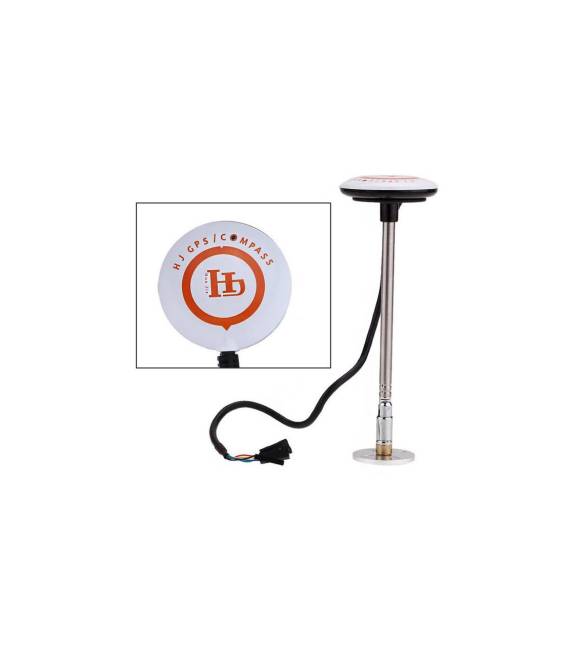
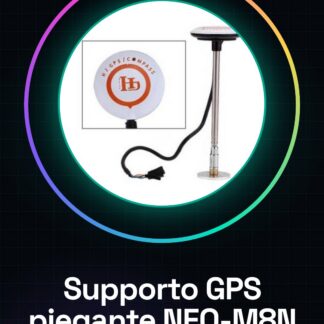
Cos’è: Die faltbare GPS-Antennehalterung mit integrierter Kompassfunktion NEO-M8N ist ein elektronisches Bauteil, das den GPS-Signalempfang und den Flugkontrolle von Drohnen und Modellflugzeugen verbessert.
Caratteristiche:
– Faltbare GPS-Antennehalterung NEO-M8N
– Integrierter GPS-Kompass
– SKU: ARD008345
A cosa serve: Dieser GPS-Halter ist ideal für Modellbauer und Drohnenprogrammierer, die die Genauigkeit der Positionierung und Ausrichtungsmessungen verbessern möchten. Es kann verwendet werden, um ein GPS-Positionierungssystem für Ihren Drohn zu erstellen. Die Kompatibilität mit Arduino und ESP ist im Datenblatt zu überprüfen.
Tutorial: Wie man eine faltbare GPS-Antennehalterung verwendet: Dieser GPS-Halter verbessert die Genauigkeit Ihrer Positionierung und Ausrichtungsmessungen. Ideal für Modellbauer und Drohnenprogrammierer.
Was benötigt man:
– Faltbare GPS-Antennehalterung (SKU: ARD008345)
– Kompatibler Arduino oder Mikrocontroller
– Stromversorgungskabel (5V, 300mA)
– Magnetischer Kompass (optional zur Kalibrierung)
Schritte:
1. Überprüfen Sie, ob Ihr Arduino eine I2C-Schnittstelle hat.
2. Verbinden Sie den magnetischen Kompass (falls vorhanden) an Pin A4/A5.
3. Verbinden Sie den GPS-Pin SDA an Pin A4 des Mikrocontrollers.
4. Verbinden Sie den GPS-Pin SCL an Pin A5 des Mikrocontrollers.
5. Verbinden Sie den GPS-VCC an 5V des Arduino.
6. Verbinden Sie den GPS-GND an GND des Arduino.
7. Verbinden Sie den GPS-TX an den RX eines anderen Arduino oder Displays.
8. Überprüfen Sie im Datenblatt die spezifische Pin-RX-Konfiguration.
9. Laden Sie das Beispiel-Skript auf Ihren Arduino.
10. Überprüfen Sie die Verbindung mit einem I2C-Überwachungsprogramm.
Beispielcode:
„`
#include
#include
Adafruit_GPS GPS(&Serial, &Serial);
void setup() {
Serial.begin(9600);
while (!Serial) {
;
}
}
void loop() {
GPS.read();
Serial.print(„Latitude: „);
Serial.println(GPS.latitudeDegrees);
Serial.print(„Longitude: „);
Serial.println(GPS.longitudeDegrees);
}
„`
Mini-Projekt: Erstellen Sie ein GPS-Positionierungssystem für Ihren Drohn. Verbinden Sie die faltbare GPS-Antennehalterung mit Ihrem Arduino und laden Sie das Beispiel-Skript. Innerhalb von 30 Minuten können Sie die Position Ihres Drohns in Echtzeit sehen.
Häufige Fehler:
– Verbinden Sie den GPS nicht an einen nicht-I2C-Pin, da dies zu Problemen führen kann.
– Das Übergehen der Kompasskalibrierung kann die Genauigkeit beeinträchtigen.
– Überprüfen Sie nicht die korrekte Pin-RX-Konfiguration.
– Vergessen Sie nicht, die I2C-Verbindung mit einem Überwachungsprogramm zu überprüfen.
Empfohlene Zubehör:
– Arduino Uno
– 16×2-Zeilen-LCD-Anzeige
– Kompatibler magnetischer Kompass
– 5V-Stromversorgungskabel 300mA
Häufig gestellte Fragen:
– Funktioniert die faltbare GPS-Antennehalterung mit allen Arduinos? Ja, aber stellen Sie sicher, dass Ihr Arduino eine I2C-Schnittstelle hat.
– Wie lange dauert die Kompasskalibrierung? Die Kompasskalibrierung dauert etwa 1 Minute.
– Kann ich diesen Halter mit einem anderen Mikrocontroller als Arduino verwenden? Ja, aber überprüfen Sie die Pin-I2C-Kompatibilität.
– Funktioniert der GPS-Halter auch ohne Arduino? Nein, er ist für den Einsatz mit einem Arduino-Mikrocontroller oder einem kompatiblen Mikrocontroller konzipiert.
Rezensionen
Es gibt noch keine Rezensionen.