 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
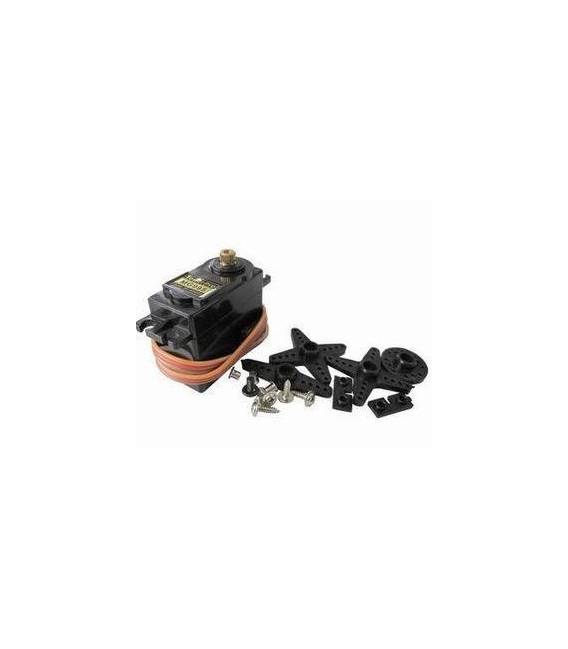
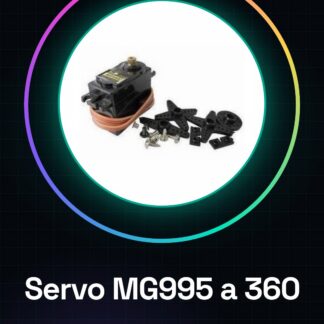
Qu’est-ce que le Servomoteur MG995 à 360 degrés ? Le Servomoteur MG995 à 360 degrés est un servomoteur puissant et précis, idéal pour des projets de robotique, de mécatronique et d’impression 3D. Grâce à son large spectre de mouvement, il peut tourner continuellement sur 360 degrés, offrant une grande flexibilité pour vos projets. Caractéristiques : Rotation continue à 360 degrés. SKU : ARD007791. Type : Servomoteur. À quoi sert-il ? Le Servomoteur MG995 à 360 degrés est idéal pour des applications nécessitant des rotations continues, telles que : Systèmes de sécurité avec caméras rotatives. Robots avec mouvements articulés. Machines d’impression 3D avec mouvement des outils. Compatible avec Arduino et plateformes ESP. Tutoriel : Comment utiliser le Servomoteur MG995 à 360 degrés. Le servomoteur MG995 est un servomoteur puissant idéal pour des projets de robotique et de mécatronique. Avec son grand spectre de mouvement, il peut être utilisé dans diverses applications nécessitant des rotations continues. Ce qu’il vous faut : Arduino ou compatible, câble USB micro-B, pince isolante. Étapes : Connectez le servomoteur au pin 9 de l’Arduino à l’aide d’un câble de connexion approprié. Ouvrez Arduino IDE et installez la bibliothèque Servo (si elle n’est pas présente). Chargez le sketch fourni dans le code ci-dessous pour tester le mouvement du servomoteur. Vérifiez que le servomoteur se déplace correctement en réponse aux commandes de l’Arduino. Si nécessaire, ajustez les valeurs d’angle dans le sketch pour s’adapter aux besoins spécifiques du projet. Exemple de code : Servo myservo; // crée un objet servomoteur int pos = 0; // variable qui stocke l’angle actuel myservo.attach(9); // connecte le servomoteur au pin 9 de l’Arduino void setup() {} void loop() { for(pos = 0; pos = 0; pos -= 1) { // boucle de l’angle 180 à 0 myservo.write(pos); // écrit l’angle actuel sur le servomoteur delay(15); // attente de 15 ms entre chaque mouvement } Mini-projet : Créez un prototype de système de sécurité qui fait pivoter une caméra sur elle-même en utilisant le servomoteur MG995 à 360 degrés. Erreurs courantes : Vérifiez que la tension fournie au servomoteur est correcte (consultez le datasheet). Vérifiez les connexions entre Arduino et servomoteur. Assurez-vous d’avoir correctement installé la bibliothèque Servo dans Arduino IDE. Ajustez les valeurs d’angle dans le sketch pour s’adapter aux besoins du projet. Accessoires recommandés : Arduino Uno, Kit de connecteurs JST, Supports d’impression 3D. Questions fréquentes : Le servomoteur ne bouge pas. Vérifiez les connexions et la tension fournie. Vérifiez également que le servomoteur est compatible avec Arduino. Comment puis-je faire pivoter le servomoteur sur 360 degrés ? Utilisez un circuit supplémentaire ou modifiez le sketch pour permettre des rotations continues (consultez le datasheet).
Avis
Il n’y a pas encore d’avis.